Jede selbstgebaute FPV-Drohne läuft durch dieselbe Software, bevor sie zum ersten Mal abhebt. Der Betaflight Configurator wirkt beim ersten Öffnen wie ein Cockpit voller Regler, ist aber nach einer klaren Logik aufgebaut: Er folgt dem Weg des Signals von der Fernsteuerung bis zum Motor. Wer diese Reihenfolge kennt, arbeitet sich in einer Stunde durch.
Das Wichtigste in Kürze
- Der Configurator ist eine Desktop-Anwendung für Windows, macOS und Linux, die Verbindung läuft per USB.
- Die Einrichtungsreihenfolge folgt dem Signal: Ports, Empfänger, Modi, Motoren.
- Propeller bleiben ab, solange konfiguriert und an den Motoren geprüft wird.
- Der Setup-Tab nennt den Grund, wenn die Drohne nicht armt: die Arming Disable Flags.
- “diff all” im CLI-Tab sichert alles, was von der Werkseinstellung abweicht.
Was der Configurator macht
Auf dem Flight Controller einer FPV-Drohne läuft eine Firmware, die Gyroskopdaten liest, die Knüppelbewegungen verrechnet und daraus Drehzahlen für vier Motoren macht. Betaflight ist die verbreitetste dieser Firmwares.
Der Configurator ist das Fenster zu dieser Firmware. Er zeigt in Echtzeit, was die Drohne misst und empfängt, und er schreibt Einstellungen zurück auf das Board. Ohne ihn ist ein frisch gebauter Rahmen ein Stück Carbon mit Motoren.
Installiert wird er als eigenständige Anwendung. Ältere Anleitungen sprechen von einer Chrome-Erweiterung, dieser Weg ist längst durch die Desktop-Version abgelöst.
Der Weg des Signals durch die Drohne
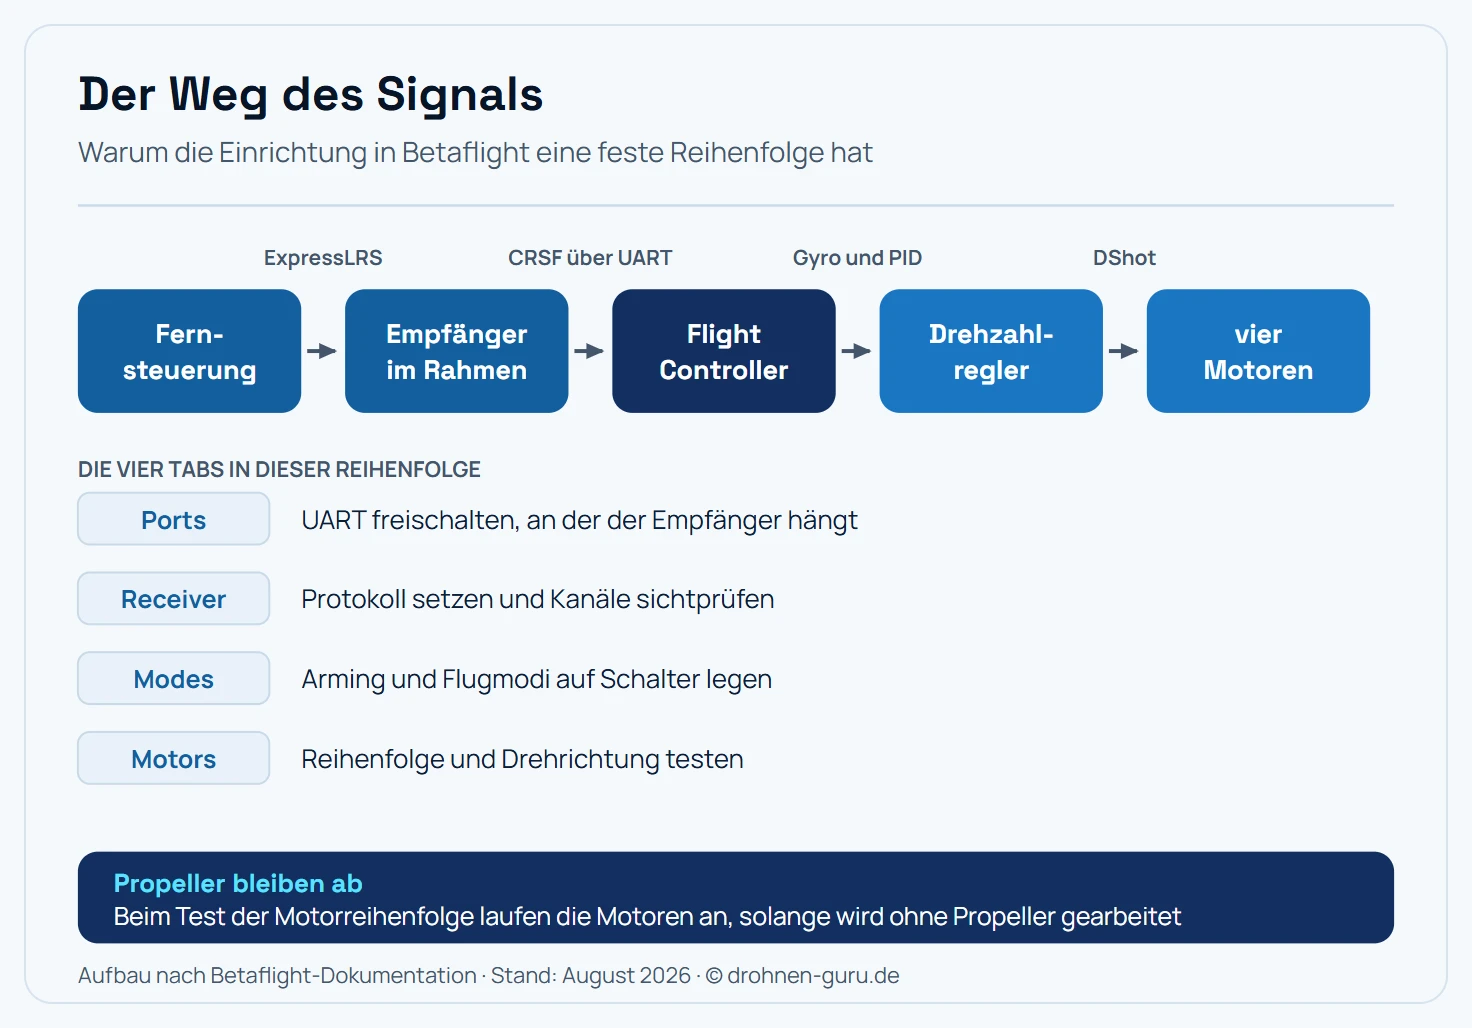
Die Reihenfolge der Einrichtung folgt dem Signal von der Fernsteuerung bis zum Motor.
Diese Kette erklärt, warum die Einrichtung eine feste Reihenfolge hat. Ein Flugmodus lässt sich erst auf einen Schalter legen, wenn die Kanäle ankommen. Und die Kanäle kommen erst an, wenn die UART freigeschaltet und das Protokoll gesetzt ist.
Die Tabs im Überblick
| Tab | Wofür er zuständig ist |
|---|---|
| Setup | Lageanzeige, Kalibrierung, Arming Disable Flags |
| Ports | welche UART welche Aufgabe hat |
| Configuration | Grundeinstellungen, Motorprotokoll, Ausrichtung des Boards |
| Receiver | Protokoll, Kanalzuordnung, Sichtprüfung der Knüppel |
| Modes | Arming und Flugmodi auf Schalter legen |
| Motors | Reihenfolge und Drehrichtung testen |
| PID Tuning | Regelverhalten und Rates |
| OSD | Anzeigen im Brillenbild |
| Presets | fertige Konfigurationsblöcke laden |
| CLI | Textkonsole für Sicherung und Feinheiten |
Die Erstkonfiguration Schritt für Schritt
1. Verbinden und Bestandsaufnahme. Drohne ohne Akku per USB anschließen, im Configurator den Port wählen, verbinden. Der Setup-Tab zeigt das Modell in Echtzeit: Kippst du die Drohne nach vorn, muss das Bild dasselbe tun. Passt die Bewegung nicht zur Realität, stimmt die Ausrichtung des Boards im Configuration-Tab nicht.
2. Ports einstellen. Im Ports-Tab wird bei der UART, an der der Empfänger hängt, “Serial RX” aktiviert. Welche UART das ist, steht in der Anleitung des Flight Controllers. Danach speichern, das Board startet neu.
3. Empfänger einrichten. Im Receiver-Tab “Serial-based receiver” wählen und das Protokoll setzen: CRSF für ExpressLRS und Crossfire, SBUS für ältere FrSky-Empfänger, iBUS für FlySky. Danach die Fernsteuerung einschalten und die Balken beobachten. Bewegen sich alle vier Knüppel auf ihren Kanälen, ist die Verbindung fertig.
4. Kanalreihenfolge prüfen. Roll, Pitch, Yaw und Throttle müssen den richtigen Balken bewegen. Stimmt die Zuordnung nicht, wird sie über die Kanalreihenfolge angepasst, üblich sind AETR oder TAER.
5. Modi vergeben. Im Modes-Tab kommt zuerst ARM auf einen Schalter, klassisch AUX1. Dazu gehören für den Anfang Angle als selbststabilisierender Modus und ein Beeper-Schalter, der die Drohne nach einem Absturz piepen lässt. Der Turtle-Modus dreht eine auf dem Rücken liegende Drohne wieder um.
6. Motoren testen. Propeller ab. Im Motors-Tab die Sicherung aktivieren und jeden Motor einzeln antippen. Zu prüfen sind zwei Dinge: Läuft der richtige Motor, und dreht er in die richtige Richtung. Beides lässt sich in der Software korrigieren.
7. Failsafe festlegen. Was passiert, wenn die Funkverbindung abbricht. Für FPV-Drohnen ohne Satellitennavigation ist “Drop” die übliche Einstellung: Die Motoren stoppen sofort. Das klingt hart, ist aber sicherer als eine unkontrolliert weiterfliegende Drohne.
Wie diese Schritte in den Gesamtablauf eines Aufbaus passen, steht im Ratgeber Drohne selber bauen.
Motorreihenfolge und Drehrichtung
Betaflight nummeriert die Motoren fest: Motor 1 hinten rechts, Motor 2 vorne rechts, Motor 3 hinten links, Motor 4 vorne links. Diese Zuordnung hängt davon ab, wie die Motorkabel eingelötet wurden, und stimmt beim ersten Aufbau selten auf Anhieb.
Beides lässt sich in der Software drehen, ohne den Lötkolben erneut anzusetzen: die Reihenfolge über die Motor-Zuordnung, die Drehrichtung über die Einstellung im Configuration-Tab oder direkt über die Regler-Konfiguration.
Die richtige Drehrichtung folgt der Physik jedes Quadrocopters: zwei diagonal gegenüberliegende Propeller drehen im Uhrzeigersinn, die anderen beiden dagegen. Warum das so ist, erklärt der Ratgeber Drohnen-Propeller.
Warum die Drohne nicht armt
Der häufigste Moment der Ratlosigkeit: Alles ist eingerichtet, der Arm-Schalter geht um, und nichts passiert. Die Antwort steht im Setup-Tab unter den Arming Disable Flags.
| Flag | Bedeutung | Lösung |
|---|---|---|
| THROTTLE | Gasknüppel steht nicht ganz unten | Knüppel und Trimmung prüfen |
| ANGLE | Drohne liegt zu schräg | eben hinlegen |
| RXLOSS | kein Empfängersignal | Fernsteuerung an, Bindung prüfen |
| ARMSWITCH | Arm-Schalter war beim Einschalten schon an | Schalter aus, dann neu einschalten |
| MSP | Drohne hängt am Configurator | USB trennen |
| CALIB | Gyro-Kalibrierung läuft | wenige Sekunden warten |
| BOXFAILSAFE | Failsafe-Schalter aktiv | Schalterbelegung im Modes-Tab prüfen |
Die Flags sind eine Sicherheitsfunktion. Jedes einzelne verhindert einen Zustand, in dem sich die Drohne unkontrolliert verhalten würde.
Sichern, bevor etwas schiefgeht
Der wichtigste Befehl im ganzen Programm steht im CLI-Tab:
diff allEr gibt alle Einstellungen aus, die vom Auslieferungszustand
abweichen. Diesen Text kopierst du in eine Textdatei mit Datum im
Namen. Nach einem Firmware-Update oder einem versehentlichen Reset
fügst du den Block zurück in die Konsole und schließt mit save ab.
Ein Firmware-Update löscht alles: Rates, Filter, Portzuweisungen, Empfängerkonfiguration und OSD-Layout. Ohne Sicherung beginnt die Einrichtung von vorn.
Häufige Stolpersteine
Der Configurator findet den Port nicht. Unter Windows fehlt meist der Treiber. Abhilfe schafft das Treiberwerkzeug, das mit der Anwendung mitgeliefert wird. Ein anderes USB-Kabel ist ebenfalls einen Versuch wert: Viele Ladekabel führen keine Datenleitungen.
Nach dem Flashen fehlt alles. Erwartetes Verhalten. Ports, Empfängerprotokoll und Modi sind zurückgesetzt und müssen neu gesetzt oder aus der Sicherung eingespielt werden.
Die Kanäle springen. Meist eine falsche Kanalreihenfolge oder ein Protokoll, das nicht zum Empfänger passt. Erst das Protokoll prüfen, dann die Reihenfolge.
Das Board bootet nicht mehr. Der Bootloader lässt sich über den Boot-Knopf auf dem Flight Controller erzwingen: Knopf gedrückt halten, USB anschließen, im Configurator im DFU-Modus flashen.
Fazit: einmal verstanden, immer wieder nutzbar
Der Configurator wirkt komplex, weil er alles zeigt. Für den ersten Aufbau braucht es davon vier Tabs: Ports, Receiver, Modes und Motors. Alles andere kann warten, bis die Drohne fliegt.
Wer die Reihenfolge einmal verinnerlicht hat, richtet jede weitere
Drohne in zwanzig Minuten ein. Und wer nach jedem funktionierenden
Stand ein diff all sichert, verliert diese Arbeit nie wieder. Der
nächste sinnvolle Schritt ist dann Übung im
FPV-Simulator, bevor die frisch
konfigurierte Drohne zum ersten Mal wirklich abhebt.
Häufige Fragen
Was ist der Betaflight Configurator?
Der Configurator ist das Konfigurationsprogramm für Flight Controller, auf denen die Betaflight-Firmware läuft. Er wird als eigenständige Anwendung für Windows, macOS und Linux installiert und verbindet sich per USB mit der Drohne. Über ihn läuft alles: Firmware aufspielen, Empfänger einrichten, Flugmodi auf Schalter legen, Motorreihenfolge prüfen und das Bildschirmmenü in der Brille gestalten.
In welcher Reihenfolge richtet man eine neue Drohne ein?
Erst die Ports, dann der Empfänger, dann die Modi, dann die Motoren. Konkret: UART für den Empfänger freischalten, Empfängerprotokoll setzen und die Kanäle im Receiver-Tab prüfen, danach Arming und Flugmodi auf Schalter legen, zum Schluss Motorreihenfolge und Drehrichtung testen. Diese Reihenfolge folgt dem Weg des Signals durch die Drohne, deshalb hängt jeder Schritt vom vorherigen ab.
Warum armt meine Drohne nicht?
Der Setup-Tab zeigt unter dem Modellbild die Arming Disable Flags, und dort steht die Antwort. Die häufigsten sind THROTTLE bei nicht ganz unten stehendem Gasknüppel, ANGLE bei zu schräg liegender Drohne, RXLOSS bei fehlendem Empfängersignal, ARMSWITCH wenn der Arm-Schalter beim Einschalten bereits an war, und MSP, solange die Drohne per USB mit dem Configurator verbunden ist.
Muss ich beim Einrichten die Propeller abnehmen?
Ja, ausnahmslos. Beim Testen der Motorreihenfolge und der Drehrichtung laufen die Motoren an, und eine unerwartet armende Drohne auf dem Schreibtisch verursacht ernsthafte Verletzungen. Die Propeller kommen erst wieder drauf, wenn die komplette Konfiguration steht und die Drohne für den Erstflug auf einer freien Fläche liegt.
Wie sichere ich meine Einstellungen?
Über den CLI-Tab mit dem Befehl "diff all". Er gibt alle Einstellungen aus, die vom Werkszustand abweichen. Dieser Text gehört in eine Datei auf dem Rechner. Nach einem Firmware-Update oder einem Reset lässt sich der gesamte Block wieder einfügen und mit "save" übernehmen. Ohne diese Sicherung ist jede Konfiguration nach dem Flashen verloren.
Welches Empfängerprotokoll muss ich einstellen?
Das hängt am verbauten Empfänger. Für ExpressLRS und TBS Crossfire ist es CRSF, für ältere FrSky-Empfänger meist SBUS, für FlySky iBUS. Eingestellt wird es im Receiver-Tab als Serial-based receiver mit dem passenden Protokoll, außerdem muss im Ports-Tab die UART freigeschaltet sein, an der der Empfänger hängt. Beides muss zusammenpassen, sonst bleiben die Kanäle stumm.
Wann lohnt ein Firmware-Update?
Wenn dein Board eine bekannte Fehlerbehebung braucht, wenn du eine Funktion aus einer neueren Version willst, oder wenn ein neues Bauteil erst ab einer bestimmten Version unterstützt wird. Ohne konkreten Anlass läuft eine stabile Konfiguration besser weiter, als sie es nach einem Update täte. Ein Update löscht alle Einstellungen, deshalb gehört die Sicherung mit "diff all" zwingend davor.
Was macht der Presets-Tab?
Er lädt fertige Konfigurationsblöcke, etwa abgestimmte Filtereinstellungen für eine bestimmte Rahmengröße, RPM-Filter-Setups oder Flugverhalten-Voreinstellungen. Für Einsteiger ist er der schnellste Weg zu einem sauber fliegenden Modell, weil die Werte von erfahrenen Piloten stammen. Jeder Preset zeigt vorher, welche CLI-Befehle er ausführt.