Der RPM-Filter lässt sich nicht aktivieren, ein Motor läuft rau an oder soll andersherum drehen: Alle drei Fälle enden beim Regler, und der wird nicht in Betaflight eingestellt. Betaflight liefert nur die Leitung dorthin. Wie diese Durchleitung funktioniert und was auf dem Regler tatsächlich verändert wird.
Das Wichtigste in Kürze
- Betaflight reicht durch, es flasht nicht. Das Passthrough (4-Way-Interface) verbindet USB direkt mit den Reglern.
- Der Akku muss dran. Regler bekommen ihren Strom vom Akku, USB allein weckt sie nicht.
- Drei Firmware-Familien: BLHeli_S (alt, 24 kHz), Bluejay (offen, bis 48 kHz, bidirektionales DShot), AM32 (offen, 32 Bit).
- Bluejay ist die Voraussetzung für den RPM-Filter auf BLHeli_S-Hardware.
- Propeller runter, immer. Beim Flashen und Testen laufen Motoren unangekündigt an.
Warum die Regler eine eigene Baustelle sind
Ein Quadcopter hat zwei Rechnerebenen. Der Flight Controller entscheidet, wie viel Schub jeder Motor liefern soll, und schickt diesen Wunsch als Zahlenwert an die Regler. Die Regler übersetzen ihn in die Ansteuerung der Motorwicklungen.
Beide Ebenen haben eigene Firmware, eigene Einstellungen und eigene Werkzeuge. Betaflight kann die Regler nicht direkt konfigurieren, es kann nur den Weg zu ihnen öffnen. Genau das ist das Passthrough, auch 4-Way-Interface genannt: Der Flight Controller schaltet sich in einen Durchleitungsmodus und gibt die USB-Verbindung an die Regler weiter.
Das Werkzeug am anderen Ende hat im Lauf der Jahre gewechselt. Früher war es BLHeliSuite als Windows-Programm, heute übernimmt in den meisten Fällen ein browserbasierter ESC Configurator, der BLHeli_S, Bluejay und AM32 gemeinsam bedient. Für AM32 gibt es zusätzlich ein eigenes Werkzeug des Projekts.
Der Weg vom Browser zum Regler
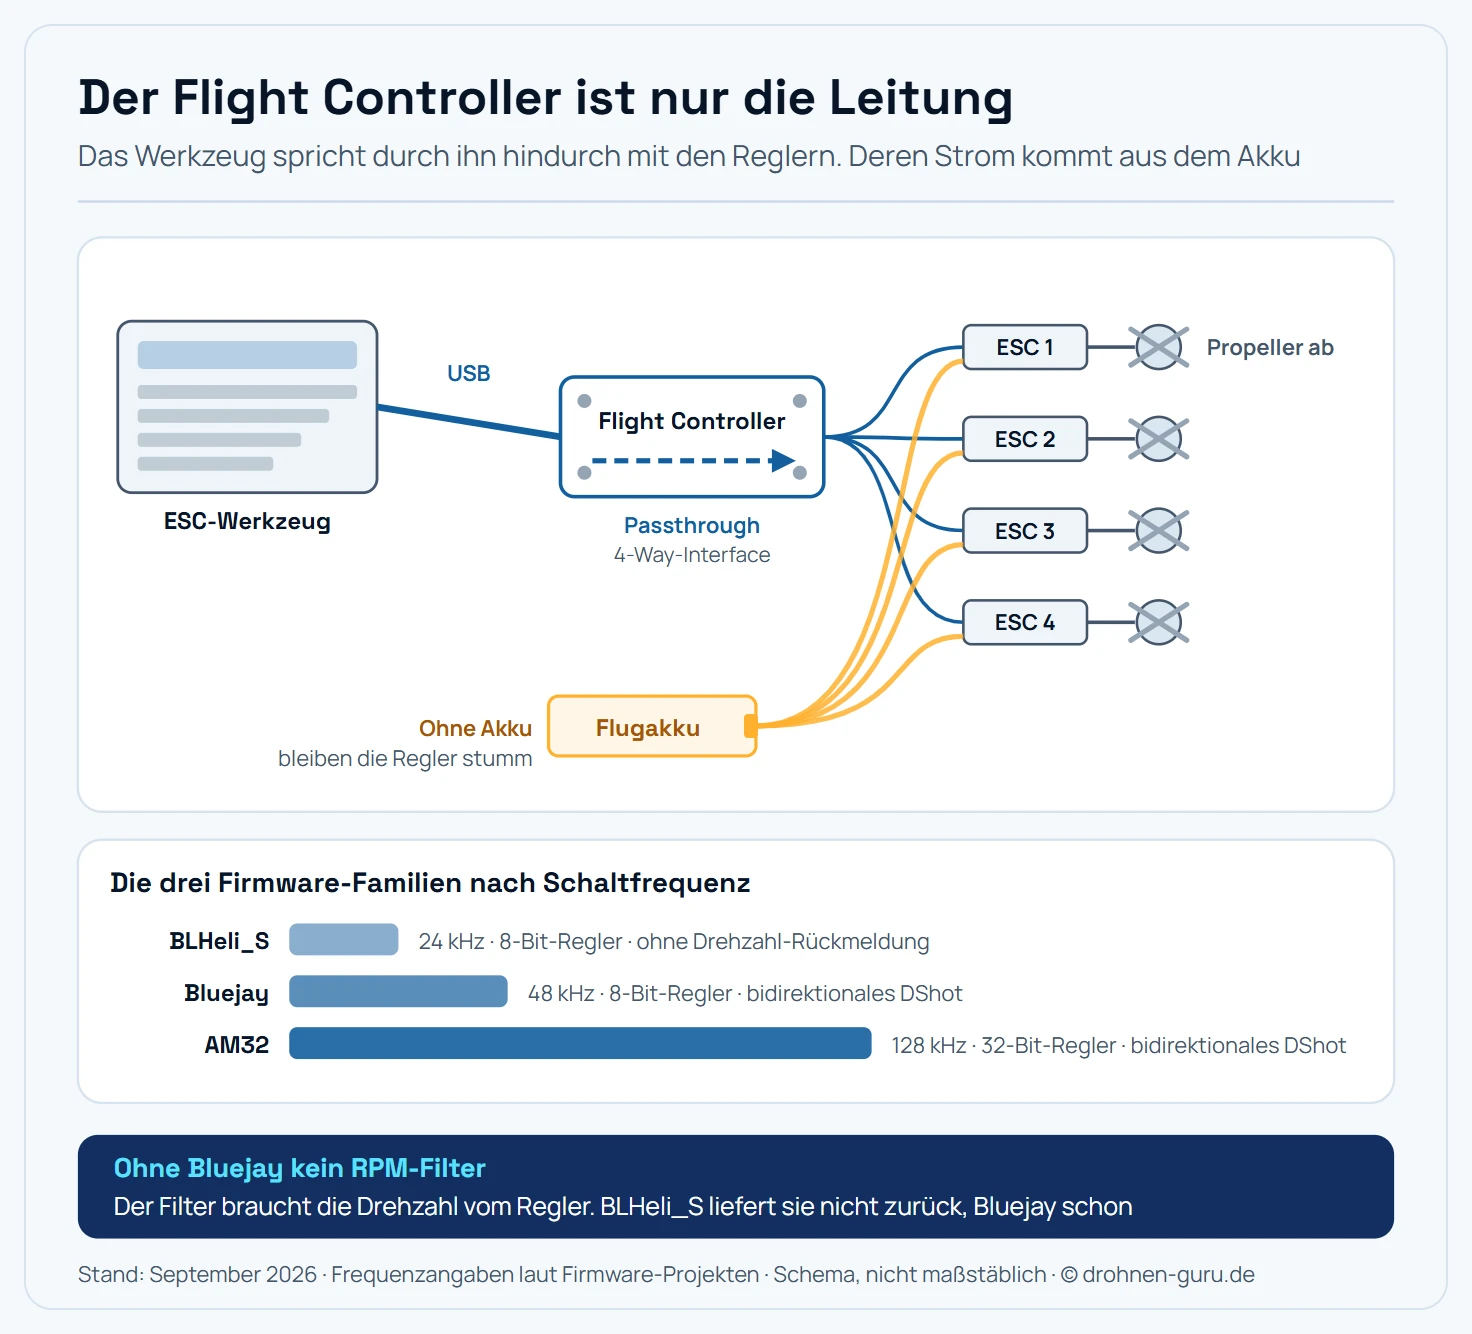
Der Flight Controller reicht die Verbindung nur durch. Verändert wird die Firmware auf dem Regler selbst.
Der Ablauf ist immer derselbe:
1. Propeller abnehmen. Beim Flashen und beim Testlauf drehen die Motoren unangekündigt. Diese Regel kennt keine Ausnahme.
2. USB anschließen und Akku anstecken. Der Flight Controller läuft über USB, die Regler nicht. Ohne Akku findet das Werkzeug keine Regler.
3. Betaflight schließen. Auf den seriellen Port kann nur ein Programm gleichzeitig zugreifen. Ein noch offener Configurator blockiert die Verbindung.
4. Im ESC-Werkzeug verbinden. Es baut die Verbindung über Passthrough auf, liest die Firmware jedes Reglers aus und zeigt sie einzeln an.
5. Lesen, dann handeln. Erst die aktuellen Werte ansehen und notieren, danach flashen oder Einstellungen ändern.
Die drei Firmware-Familien
| Firmware | Hardware | PWM-Frequenz | Bidirektionales DShot |
|---|---|---|---|
| BLHeli_S | 8-Bit-Regler | fest 24 kHz | nein |
| Bluejay | 8-Bit-Regler (BLHeli_S-Hardware) | bis 48 kHz | ja |
| AM32 | 32-Bit-Regler | deutlich höher, bis in den dreistelligen kHz-Bereich | ja |
BLHeli_S ist die Firmware, mit der die meisten günstigen Regler ausgeliefert werden. Sie funktioniert, ist aber geschlossen und technisch stehengeblieben.
Bluejay läuft auf derselben Hardware und ist der offene Nachfolger. Der Wechsel ist in wenigen Minuten erledigt und bringt zwei handfeste Vorteile: eine höhere, einstellbare PWM-Frequenz und die Rückmeldung der Motordrehzahl über bidirektionales DShot.
AM32 ist die offene Firmware für 32-Bit-Regler. Sie ist die Alternative zu proprietärer 32-Bit-Firmware und punktet vor allem beim Anlaufverhalten und bei hohen Schaltfrequenzen.
Warum sich der Wechsel auf Bluejay lohnt
Der wirksamste Filter in Betaflight ist der RPM-Filter. Er entfernt gezielt die Frequenzen, die von den Motoren stammen, und zwar für jeden Motor einzeln und drehzahlgenau. Damit das funktioniert, muss Betaflight wissen, wie schnell jeder Motor gerade dreht.
Diese Information liefert der Regler über bidirektionales DShot zurück. Serienmäßige BLHeli_S-Firmware beherrscht das nicht. Wer den RPM-Filter nutzen will, kommt auf dieser Hardware um Bluejay nicht herum.
Der Effekt ist deutlich: Weniger Rauschen im Gyro-Signal erlaubt schwächere Tiefpassfilter, und schwächere Filter erlauben höhere D-Werte, ohne dass es warm wird. Der Zusammenhang zwischen Filtern und Tuning steht ausführlich im Ratgeber zum PID-Tuning.
Die Einstellungen, die tatsächlich zählen
Ein ESC-Werkzeug zeigt ein gutes Dutzend Parameter. Die meisten bleiben auf Standard, diese vier lohnen einen Blick:
Motor Direction. Die Drehrichtung lässt sich hier umkehren, ohne zwei Motorkabel zu tauschen. Bei einem Motortausch ist das der schnellste Weg. Welche Richtung wohin gehört, klärt der Ratgeber zur Motor-Drehrichtung.
Startup Power. Bestimmt, mit wie viel Leistung der Motor aus dem Stand anläuft. Zu wenig führt zu Rucken oder Aussetzern beim Hochlaufen, zu viel zu einem ruppigen Anlauf. Bei kleinen Motoren mit hoher Polzahl ist das ein echter Stellhebel.
PWM-Frequenz. Bei Bluejay einstellbar zwischen 24 und 48 kHz. Höhere Werte laufen leiser und regeln feiner, erzeugen aber mehr Schaltverluste. Bei kleinen Whoops mit ohnehin kühlen Reglern ist der hohe Wert eine sinnvolle Voreinstellung, bei großen Setups lohnt der Blick auf die Reglertemperatur.
Demag Compensation. Greift bei plötzlichen Lastwechseln ein und verhindert das Abreißen der Kommutierung. Wer Aussetzer bei harten Gasstößen hat, findet hier oft die Ursache.
Sicherheit und typische Fehler
Kein Regler gefunden. In dieser Reihenfolge prüfen: Akku angesteckt? Betaflight geschlossen? Motorprotokoll auf DShot? Browser mit Web-Serial-Unterstützung?
Nur drei von vier Reglern erscheinen. Meist ein kalter Lötpunkt an der Signalleitung des vierten Reglers. Der Motor läuft trotzdem, weil das Signal zum Fliegen genügt, die Rückrichtung des Passthrough aber nicht sauber arbeitet.
Flashvorgang bricht ab. Passiert, ist aber selten fatal. Der Regler bleibt dann im Bootloader und lässt sich erneut beschreiben. Wichtig ist, dabei den Akku nicht abzuziehen.
Alles zurückgesetzt. Nach einem Firmwarewechsel stehen die Werte auf Werkseinstellung, inklusive Drehrichtung. Deshalb vorher notieren, was eingestellt war.
Wer zum ersten Mal an einem eigenen Aufbau arbeitet, findet die Einordnung des Reglers in den Gesamtaufbau im Ratgeber FPV-Drohne selber bauen.
Fazit: eine Verbindung, zwei Werkzeuge
Die Trennung wirkt umständlich, hat aber einen Grund: Regler und Flight Controller stammen von verschiedenen Herstellern und entwickeln sich unabhängig voneinander. Betaflight liefert die Brücke, und das tut es zuverlässig.
Für die meisten Aufbauten reicht ein einziger Besuch beim ESC-Werkzeug: Bluejay aufspielen, Drehrichtung prüfen, PWM-Frequenz setzen. Danach läuft der Rest der Abstimmung wieder in Betaflight, bei den Filtern und PIDs und den Rates.
Häufige Fragen
Hat Betaflight einen eigenen ESC Configurator?
Betaflight stellt die Durchleitung bereit, das sogenannte Passthrough oder 4-Way-Interface. Damit reicht der Flight Controller die USB-Verbindung an die Regler durch. Das eigentliche Flashen und Einstellen erledigt ein separates Werkzeug, heute meist der browserbasierte ESC Configurator, der BLHeli_S, Bluejay und AM32 unterstützt.
Wie verbinde ich mich mit den ESCs?
Propeller abnehmen, den Quad per USB anschließen und zusätzlich den Flugakku anstecken, denn die Regler bekommen ihren Strom vom Akku und nicht über USB. Danach im ESC-Werkzeug die Verbindung über Passthrough aufbauen. Betaflight selbst muss dabei nicht verbunden sein, weil nur ein Programm gleichzeitig auf den seriellen Port zugreifen kann.
Was ist der Unterschied zwischen BLHeli_S, Bluejay und AM32?
BLHeli_S ist die alte, proprietäre Firmware für 8-Bit-Regler. Bluejay ist der offene Nachfolger für dieselbe Hardware und bringt bidirektionales DShot sowie eine PWM-Frequenz bis 48 kHz. AM32 ist eine offene Firmware für 32-Bit-Regler mit noch höheren PWM-Frequenzen und besserem Anlaufverhalten. Auf BLHeli_S-Hardware ist Bluejay in aller Regel die bessere Wahl.
Warum brauche ich Bluejay für den RPM-Filter?
Der RPM-Filter braucht die tatsächliche Motordrehzahl, und die liefert der Regler über bidirektionales DShot zurück. Serienmäßige BLHeli_S-Firmware kann das nicht. Bluejay bringt diese Rückmeldung mit, deshalb ist der Wechsel auf Bluejay bei älteren Reglern die Voraussetzung für den wirksamsten Filter, den Betaflight hat.
Was bedeutet die PWM-Frequenz beim ESC?
Sie gibt an, wie oft der Regler pro Sekunde die Spannung an den Motorwicklungen schaltet. BLHeli_S arbeitet fest bei 24 kHz, Bluejay erlaubt bis 48 kHz, AM32 geht noch darüber hinaus. Höhere Frequenzen laufen leiser und regeln feiner, erzeugen aber mehr Schaltverluste und damit Wärme im Regler.
Findet das Werkzeug meine ESCs nicht, woran liegt das?
Meistens fehlt der Akku, denn ohne ihn sind die Regler stromlos. Zweithäufigste Ursache ist ein Motorprotokoll, das kein Passthrough zulässt, sowie ein noch geöffneter Betaflight Configurator, der den Port blockiert. Browserbasierte Werkzeuge brauchen zusätzlich einen Browser mit Web-Serial-Unterstützung.
Kann ich die Drehrichtung im ESC umkehren?
Ja, jede der drei Firmware-Familien kennt eine Einstellung für die Motordrehrichtung. Das ist die saubere Alternative zum Umlöten zweier Motorkabel. In Betaflight selbst lässt sich die Richtung im Reiter Motors ebenfalls umkehren, dort allerdings nur für alle Motoren gemeinsam über den Protokollschalter.
Muss ich vor dem Flashen die Einstellungen sichern?
Sinnvoll ist es. Beim Wechsel von BLHeli_S auf Bluejay bieten die Werkzeuge an, vorhandene Einstellungen wie die Drehrichtung zu übernehmen. Sicherer ist trotzdem ein Screenshot der Werte vor dem Flashen, denn nach einem fehlgeschlagenen Vorgang steht der Regler auf Werkseinstellung.