Ein neues Quad fliegt selten von Anfang an so, wie es soll. Es zittert beim Abbremsen, schwingt nach einem Flip nach oder die Motoren sind nach zwei Minuten heiß. Genau hier setzt PID-Tuning an. Dieser Artikel erklärt, was die drei Buchstaben regeln, welches Symptom auf welchen Wert zeigt und in welcher Reihenfolge vorgegangen wird, damit man nicht im Kreis dreht.
Das Wichtigste in Kürze
- P reagiert sofort, I korrigiert dauerhaft, D dämpft die Bewegung.
- Die Standardwerte tragen einen normalen 5-Zoll-Aufbau auf 4S oder 6S ohne Änderung.
- Reihenfolge: Mechanik, Filter, P und D, dann I, zuletzt Yaw.
- Heiße Motoren bedeuten fast immer zu viel D oder zu wenig Filterung.
- Die Slider genügen für fast jedes Tuning, Einzelwerte erst mit Blackbox-Log.
Was der Regelkreis eigentlich macht
Der Flugcontroller vergleicht ständig zwei Werte: die Drehrate, die der Pilot mit dem Stick verlangt, und die Drehrate, die der Gyro tatsächlich misst. Die Differenz zwischen beiden heißt Fehler, und der PID-Regler hat genau eine Aufgabe, diesen Fehler zu schließen.
Er tut das über drei Wege, die gleichzeitig arbeiten:
P, der Proportionalanteil. Er reagiert auf den aktuellen Fehler. Je größer die Abweichung, desto stärker der Korrekturimpuls. P bestimmt, wie direkt sich das Quad anfühlt. Zu wenig davon wirkt schwammig, zu viel erzeugt ein hochfrequentes Schwingen.
I, der Integralanteil. Er summiert den Fehler über die Zeit auf. Damit hält er die Drohne auf Kurs, wenn eine dauerhafte Kraft wirkt, etwa Seitenwind oder ein Akku, der nicht mittig sitzt. Zu viel I erzeugt ein langsames Flattern, besonders in langen Kurven.
D, der Differenzialanteil. Er reagiert auf die Änderungsgeschwindigkeit des Fehlers und bremst dadurch die Bewegung ab, bevor sie über das Ziel hinausschießt. D ist der Stoßdämpfer im System. Zu wenig davon lässt das Quad nach einem Flip zurückfedern, zu viel heizt die Motoren auf.
Symptome lesen, statt Werte raten
Der schnellste Weg zum guten Tuning führt über die Diagnose. Fast jedes Flugproblem hat eine typische Signatur.
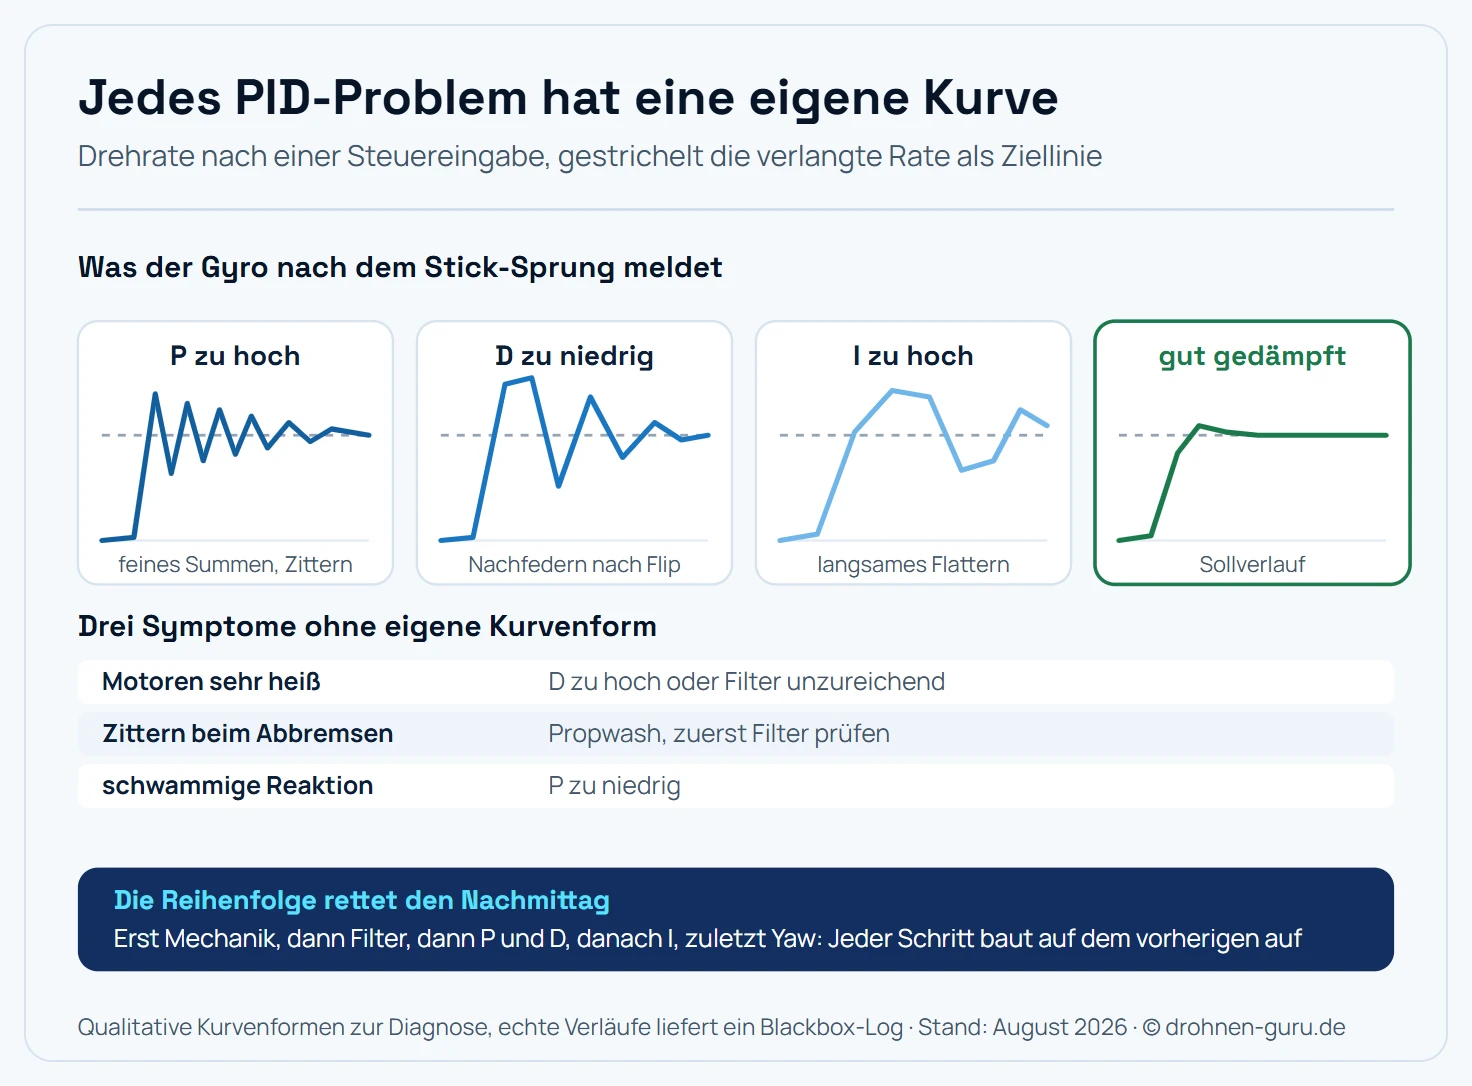
| Symptom im Flug | Wahrscheinliche Ursache | Erster Schritt |
|---|---|---|
| hochfrequentes Summen, feines Zittern | P zu hoch | P-Slider zurück |
| Nachfedern nach Flip oder Roll | D zu niedrig | D-Slider hoch |
| Motoren sehr heiß nach kurzem Flug | D zu hoch oder Filter unzureichend | D zurück, Filter prüfen |
| langsames Flattern in langen Kurven | I zu hoch | I-Slider zurück |
| Zittern beim Abbremsen aus dem Sturz | Propwash, Filterung | Filter und D prüfen |
| Drohne driftet in eine Richtung | mechanisch oder I zu niedrig | erst Mechanik prüfen |
| schwammige, verzögerte Reaktion | P zu niedrig | P-Slider hoch |
Wichtig ist die Trennung zwischen Regelung und Mechanik. Eine unwuchtige Luftschraube erzeugt Vibrationen, die kein PID-Wert der Welt beseitigt. Deshalb steht die Mechanik immer am Anfang.
Schritt 1: die Mechanik ausschließen
Bevor ein einziger Wert verändert wird, gehören diese Punkte geprüft:
- Propeller: keine Kerben, keine Risse, kein verbogenes Blatt. Ein beschädigter Propeller kostet zehn Minuten Suche und zwei Euro Ersatz.
- Motoren: von Hand drehen, sie müssen gleichmäßig laufen. Sand im Lager erzeugt Vibrationen, die aussehen wie ein Tuning-Problem.
- Schrauben: besonders Motorschrauben und die Stack-Befestigung. Ein loser Flugcontroller misst Rahmenschwingungen mit.
- Kamera und Kabel: nichts darf lose gegen den Rahmen schlagen.
- Akkuhalterung: ein rutschender Akku verändert den Schwerpunkt im Flug.
Erfahrungsgemäß löst dieser Schritt einen erheblichen Teil aller vermeintlichen Tuning-Probleme. Die Grundeinrichtung des Quads ist im Ratgeber zum Betaflight Configurator beschrieben.
Schritt 2: die Filter
Der Gyro misst die Bewegung der Drohne und dabei zwangsläufig auch jede Vibration. Ungefilterte Vibrationen wandern durch den D-Anteil direkt in die Motoren und erzeugen Hitze, ohne dass sich das Flugbild verbessert. Deshalb kommen die Filter vor den PID-Werten.
RPM-Filter. Er ist das wirksamste Werkzeug. Voraussetzung ist bidirektionales DShot: Jeder Regler meldet dem Flugcontroller seine tatsächliche Drehzahl, und der berechnet daraus für jeden Motor passgenaue Sperrfilter, üblich für die Grundfrequenz plus zwei bis drei Oberwellen. Weil er nur die Motorfrequenzen entfernt und den Rest des Signals stehen lässt, kostet er kaum Verzögerung.
Dynamischer Notch-Filter. Er fängt Resonanzen des Rahmens, die nicht an der Motordrehzahl hängen. Die Standardwerte reichen für nahezu alle Aufbauten.
Tiefpassfilter. Sie glätten das Signal breitflächig. Jede zusätzliche Glättung kostet Reaktionszeit, deshalb gilt: so wenig wie möglich, sobald RPM-Filter und Notch sauber arbeiten.
Ein praktischer Hinweis: Läuft der RPM-Filter nicht, weil bidirektionales DShot nicht aktiviert oder vom Regler nicht unterstützt wird, bleibt kaum Spielraum nach oben beim D-Anteil. Diese eine Einstellung ist mehr wert als jede PID-Änderung.
Schritt 3: P und D über die Slider
Betaflight bietet im Tab PID Tuning Schieberegler, die zusammengehörige Werte gemeinsam verschieben. Das ist für fast alle Piloten der richtige Weg, weil die eingebauten Verhältnisse zwischen den Achsen erhalten bleiben.
Das Vorgehen in der Praxis:
- Einen Slider, eine Änderung. Zwei Werte gleichzeitig zu verschieben macht die Wirkung unlesbar.
- Kleine Schritte. 5 bis 10 Prozent je Durchgang.
- Denselben Flug fliegen. Immer dieselben Manöver, sonst vergleicht man Äpfel mit Birnen. Bewährt hat sich eine Kombination aus schneller Geraden, hartem Abbremsen und einem Flip.
- Motortemperatur prüfen. Direkt nach der Landung mit dem Finger an die Motorglocke. Handwarm ist gut, heiß ist ein Stoppsignal.
- Nach jedem guten Ergebnis speichern. Betaflight erlaubt drei PID-Profile, ein Backup des funktionierenden Stands gehört gesichert.
Die Grundregel für das Verhältnis: P und D gehören zusammen. Wird P erhöht, braucht es meist auch etwas mehr D, sonst entstehen Überschwinger. Genau das erledigen die Slider automatisch.
Schritt 4: I und Yaw
Der I-Anteil wird zum Schluss angepasst, weil er nur bei dauerhaften Abweichungen sichtbar wird. Zu wenig I zeigt sich als Wegdriften im Wind oder als leichtes Absacken der Nase im schnellen Vorwärtsflug. Zu viel I erzeugt langsames Flattern in Kurven und ein Nachlaufen der Bewegung, wenn der Stick schon in der Mitte steht.
Yaw folgt einer eigenen Logik. Die Drehung um die Hochachse entsteht über Drehmomentunterschiede zwischen den Motorpaaren und reagiert deshalb träger. Übliche Praxis ist ein P-Wert bei 80 bis 100 Prozent des Werts von Roll und Pitch. D auf der Yaw-Achse bringt selten Vorteile.
Bleibt danach eine Unruhe übrig, die ausschließlich bei hohem Gas auftritt, ist die gasabhängige Dämpfung das passende Werkzeug. Ihre Parameter stehen im Ratgeber Betaflight TPA.
Wann sich Blackbox lohnt
Ein Blackbox-Log zeichnet Gyro-Signal, Steuereingaben und Motorausgaben mit hoher Rate auf. In der Auswertung wird sichtbar, bei welcher Frequenz eine Schwingung sitzt und auf welcher Achse. Das unterscheidet drei Fälle, die im Flug gleich aussehen:
- Hohe Frequenz über 200 Hertz: meist Filterproblem oder mechanische Vibration
- Mittlere Frequenz um 50 bis 100 Hertz: typischerweise zu hoher P- oder D-Wert
- Niedrige Frequenz unter 20 Hertz: eher I-Anteil oder Rahmenresonanz
Ohne Log bleibt Tuning ein Ausschlussverfahren. Mit Log wird daraus Diagnose. Für den Hausgebrauch ist das kein Muss, für hartnäckige Probleme spart es Stunden.
Was das Tuning nicht lösen kann
Ein paar Dinge liegen außerhalb des Regelkreises:
- Zu weiche Rahmenarme. Sie schwingen mit und erzeugen Resonanzen, die kein Filter sauber wegbekommt.
- Falsche Propellergröße für die Motoren. Zu viel Last erzeugt Hitze unabhängig vom D-Wert.
- Zu schwacher Akku. Bricht die Spannung unter Last ein, ändert sich die Motorreaktion mitten im Flug.
- Schwerpunkt weit außerhalb der Mitte. Der I-Anteil gleicht das aus, kostet dabei jedoch Reserve.
Wer eine Drohne selbst aufbaut, kann diese Punkte von Anfang an vermeiden. Der Ablauf steht im Ratgeber Drohne selber bauen.
Fazit: Diagnose vor Zahlen
Gutes PID-Tuning beginnt mit einem sauberen Quad und einer klaren Frage: Welches Symptom soll verschwinden. Der Configurator kommt danach. Wer die Reihenfolge aus Mechanik, Filtern, P und D, I und Yaw einhält, kommt in wenigen Flügen zu einem Ergebnis, das trägt.
Für die meisten Aufbauten ist die Antwort ohnehin kurz: Filter richtig aktivieren, Standardwerte fliegen, und nur dort nachjustieren, wo ein konkretes Symptom auftritt. Nach jeder Änderung an der Firmware selbst lohnt ein Blick in den Ratgeber zum Betaflight Firmware-Update, weil neue Versionen ihre Standardwerte regelmäßig überarbeiten.
Häufige Fragen
Was bedeuten P, I und D bei Betaflight?
P steht für Proportional und bestimmt, wie hart die Drohne einen Fehler sofort korrigiert. I steht für Integral und arbeitet gegen dauerhafte Abweichungen wie Wind oder einen versetzten Schwerpunkt. D steht für Derivative und wirkt als Dämpfung gegen zu schnelle Änderungen. Zusammen bilden sie den Regelkreis, der die gewünschte Drehrate mit der tatsächlichen abgleicht.
Muss ich meine PIDs überhaupt anpassen?
Bei einem konventionellen 5-Zoll-Aufbau auf 4S oder 6S mit Motoren der Größe 2207 oder 2306 sind die Betaflight-Standardwerte gut fliegbar. Anpassungen lohnen bei ungewöhnlichen Aufbauten, schwerer Zuladung oder wenn konkrete Symptome auftreten. Ohne Symptom gibt es keinen Grund, an den Werten zu drehen.
Warum werden meine Motoren heiß?
Der häufigste Grund ist ein zu hoher D-Anteil. Die Dämpfung arbeitet mit schnellen Gegenimpulsen, die als Strom durch die Motoren gehen und dort in Wärme umgesetzt werden. Weitere Ursachen sind unzureichende Filterung, beschädigte Propeller und ein zu hoher P-Wert. Handwarme Motoren sind normal, Motoren, die man nicht anfassen kann, sind ein Warnsignal.
Was ist Propwash und was hilft dagegen?
Propwash ist das Zittern beim Durchfliegen der eigenen Abluft, typischerweise beim Abbremsen aus einem Sturzflug oder am Ende eines Flips. Die Propeller arbeiten dort in verwirbelter Luft und liefern unregelmäßigen Schub. Verbessern lassen sich Filterung, D-Anteil und der Feedforward-Anteil. Vollständig verschwindet Propwash nie, ein gutes Tuning macht ihn kurz und harmlos.
Was macht der RPM-Filter?
Er entfernt gezielt die Vibrationen, die von den Motoren ausgehen. Über bidirektionales DShot meldet jeder Regler seine tatsächliche Drehzahl an den Flugcontroller, der daraus für jeden Motor passgenaue Sperrfilter berechnet, üblicherweise für die Grundfrequenz und zwei bis drei Oberwellen. Das ist die Voraussetzung dafür, dass ein höherer D-Anteil überhaupt sauber funktioniert.
Soll ich die Slider nutzen oder die Werte direkt eingeben?
Für fast alle Aufbauten reichen die Slider. Sie verschieben mehrere zusammengehörige Werte gemeinsam und halten dabei die Verhältnisse ein, die sich bewährt haben. Direkte Eingaben lohnen sich erst, wenn ein Blackbox-Log ein konkretes Problem an einer bestimmten Achse zeigt. Wer ohne Log einzelne Zahlen verändert, rät.
In welcher Reihenfolge wird getunt?
Erst die Mechanik, dann die Filter, dann P und D, danach I, zuletzt Yaw. Diese Reihenfolge ist wichtig, weil jeder Schritt auf dem vorherigen aufbaut: Ein wackliger Propeller macht jede Filtereinstellung sinnlos, und schlechte Filter machen jeden D-Wert unbrauchbar. Yaw wird zum Schluss eingestellt, meist auf 80 bis 100 Prozent des P-Werts von Roll und Pitch.
Brauche ich Blackbox-Logging zum Tunen?
Für ein Basis-Tuning nicht, für die Fehlersuche schon. Ohne Log erkennt man Symptome nur im Flugbild und an der Motorwärme. Ein Blackbox-Log zeigt dagegen, bei welcher Frequenz eine Schwingung auftritt und auf welcher Achse. Damit lässt sich zwischen Filterproblem, D-Problem und mechanischem Fehler unterscheiden, statt zu probieren.