Ein Gimbal wirkt von außen wie ein einfaches Bauteil: drei Motoren, ein Rahmen, fertig. Der eigentliche Aufwand steckt an einer Stelle, die auf Bildern gar nicht zu sehen ist, nämlich in der Balance. Dieser Artikel geht die Bauteile durch, erklärt den Aufbau der drei Achsen und sagt, an welchen Drohnen sich der Eigenbau lohnt.
Das Wichtigste in Kürze
- Vier Bauteilgruppen: Controller, ein Brushless-Gimbal-Motor je Achse, IMU-Sensor am Kamerakörper und ein Rahmen.
- Gimbal-Motoren haben viele Polpaare und niedrige KV-Zahl, sie treiben direkt an, ohne Getriebe.
- Die Balance entscheidet: Der Schwerpunkt muss auf jeder Achse durch die Motorachse laufen, sonst hilft keine Einstellung.
- Controller-Grenze: Verbreitete Boards liefern rund 1,5 A Motorstrom, das begrenzt die Motorgröße.
- Sinnvoll am Eigenbau-Kopter und am Handheld-Rig, an fertigen Kameradrohnen praktisch nicht.
Was ein Brushless-Gimbal technisch macht
Ein Gimbal hält die Kamera in einer festen Lage im Raum, während sich alles darum bewegt. Dafür misst ein IMU-Sensor am Kamerakörper die Lage in drei Achsen, ein Controller rechnet die Abweichung zur Sollrichtung aus, und drei Motoren drehen so weit gegen, dass die Abweichung verschwindet. Das läuft hunderte Male pro Sekunde.
Der Unterschied zu einer mechanischen Aufhängung liegt genau hier: Ein Gimbal reagiert aktiv und kann die Kamera auch dann gerade halten, wenn die Drohne schräg in der Luft steht. Was das für die Bildwirkung bedeutet, steht im Artikel Drohne mit Gimbal.
Die Bauteile im Einzelnen
Der Controller
Verbreitet sind zwei Familien. BaseCam SimpleBGC 32-bit gibt es in mehreren Varianten von der sehr kompakten Tiny+ über Regular und Extended bis zur Pro-Fassung. Der Hersteller nennt einen 32-Bit-ARM Cortex M4 mit 72 MHz, Unterstützung für bis zu zwei IMU-Sensoren sowie externe IMUs und einen maximalen Motorstrom von rund 1,5 Ampere. Für die Einstellung stellt BaseCam Programme für Windows, macOS und Linux bereit, dazu Apps für Android und iOS.
Die zweite Familie ist Storm32 BGC, ein offener Entwurf mit eigener Konfigurationssoftware und ausführlicher Dokumentation. Preislich bewegen sich die verbreiteten Boards laut Händlerangaben im Bereich von etwa 30 bis 50 US-Dollar; Nachbauten liegen darunter, verlangen dafür regelmäßig eigene Treiberinstallation und liefern keine Herstellerunterstützung.
Ein Detail lohnt Beachtung: Der Hersteller weist darauf hin, dass ein Encoder an jedem Motor die Regelgüte deutlich verbessert. Encoder melden dem Controller die tatsächliche Motorstellung zurück, statt sie aus dem Ansteuersignal zu erschließen. Encoder-Varianten kosten mehr und lohnen sich vor allem dort, wo hohe Nutzlast im Spiel ist.
Die Motoren
Gimbal-Motoren unterscheiden sich grundsätzlich von Antriebsmotoren. Sie haben viele Polpaare und eine niedrige KV-Zahl, was ihnen Drehmoment bei sehr geringer Drehzahl gibt. Sie treiben die Achse direkt an, ohne Getriebe, denn jedes Spiel im Getriebe wäre im Bild sichtbar.
Die Motorgröße richtet sich nach der Kameramasse und der Länge des Hebelarms. Für Actioncams und leichte Kameras sind Motoren in der Bauform um 28 Millimeter Durchmesser verbreitet, für schwerere Aufbauten entsprechend größere. Nach oben begrenzt der Controller mit seinen 1,5 Ampere die Auswahl.
Der IMU-Sensor
Der Lagesensor gehört an den Kamerakörper, weil dort die Lage gemessen werden soll, die stabil bleiben muss. Ein zweiter Sensor am Rahmen verbessert die Regelung, weil der Controller dann auch die Bewegung der Basis kennt und vorhalten kann. Genau dafür nehmen die SimpleBGC-Boards zwei IMUs an.
Die Ausrichtung des Sensors wird im Konfigurationsprogramm angegeben. Ein falsch eingetragener Einbauwinkel ist eine der häufigsten Ursachen dafür, dass ein frisch gebauter Gimbal in die falsche Richtung gegensteuert und sofort ausschlägt.
Der Rahmen
Der Rahmen trägt die Achsen und bestimmt, wie viel Masse am Ende bewegt werden muss. Hier entscheidet sich der Erfolg des Projekts mehr als bei der Elektronik. In dokumentierten Eigenbauten mit Sperrholz und Stahlwinkeln machten allein die Stahlteile rund 60 Prozent des Gesamtgewichts aus. Ein 3D-gedruckter Rahmen aus PETG oder ein Aufbau aus Kohlefaserplatten bringt an derselben Stelle ein Vielfaches an Reserve.
Der Aufbau der drei Achsen
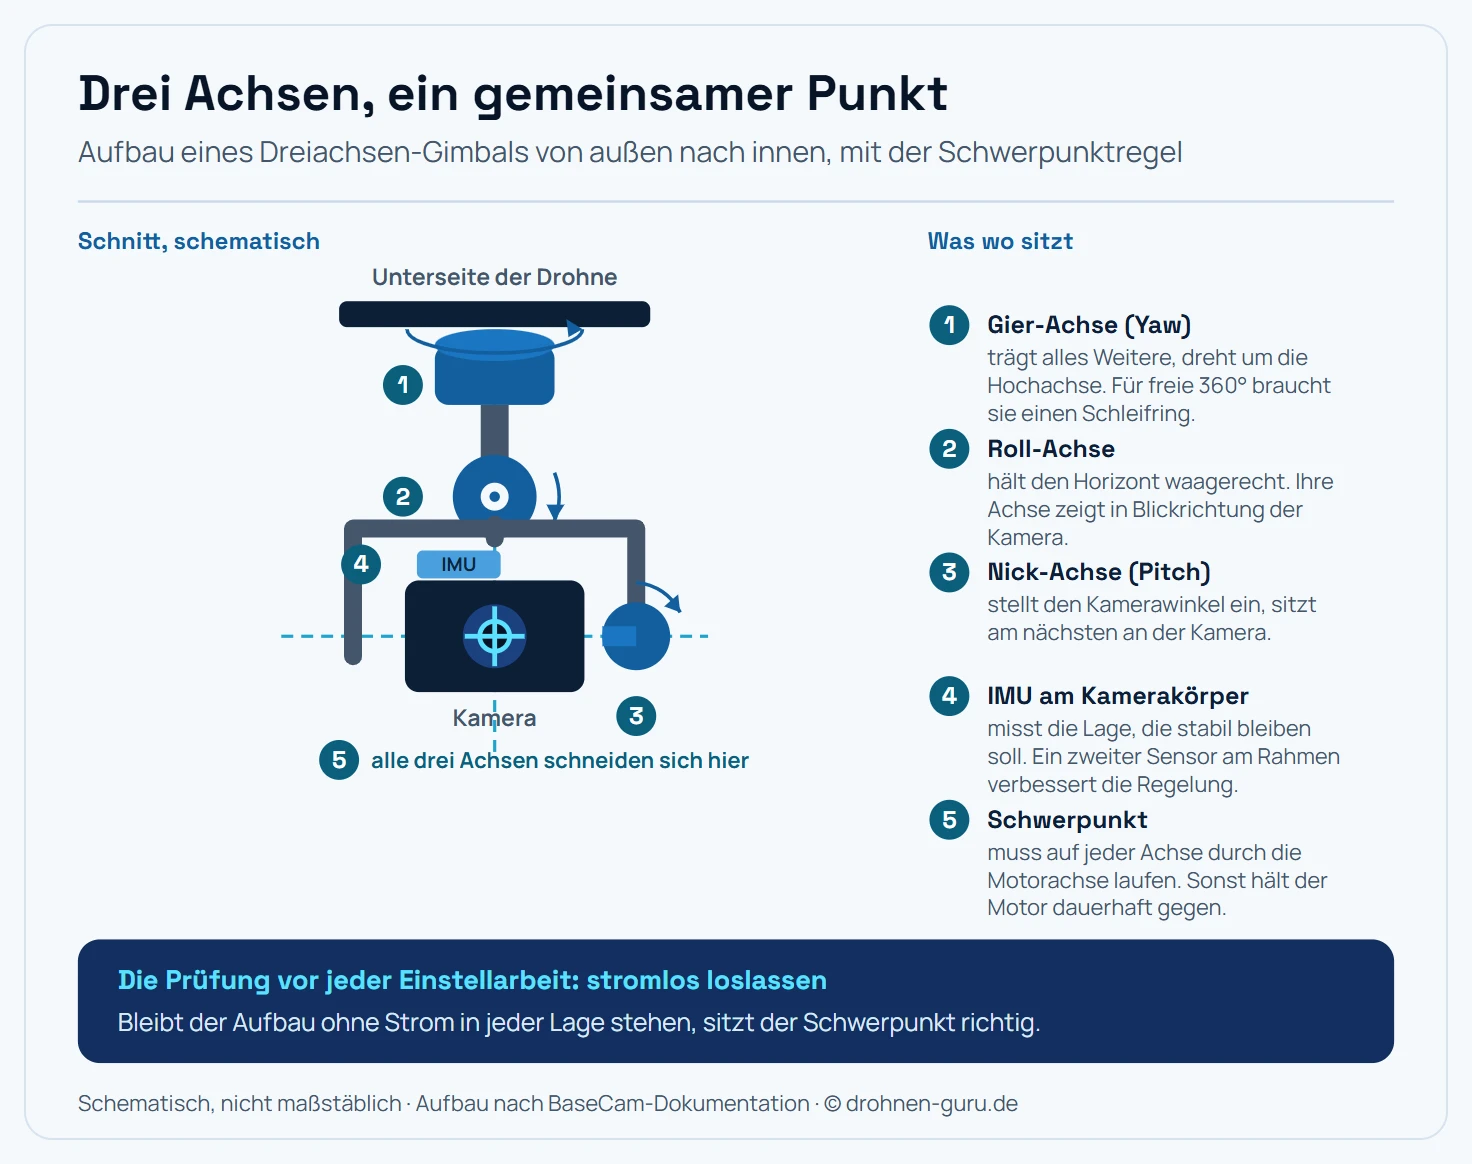
Die Achsen sitzen ineinander verschachtelt, von außen nach innen:
- Gier-Achse (Yaw): Sie trägt den gesamten Rest und hängt an der Drohne oder am Griff. Wenn sie sich frei um 360 Grad drehen soll, braucht sie einen Schleifring, sonst wickeln sich die Kabel auf.
- Roll-Achse: Sie hält den Horizont waagerecht. Ihr Motor sitzt seitlich, der Arm greift um die Kamera herum.
- Nick-Achse (Pitch): Sie stellt den Kamerawinkel ein und sitzt am nächsten an der Kamera.
Diese Reihenfolge ist keine Geschmacksfrage. Jede innere Achse trägt weniger Masse als die äußere, und die Achse, die den Horizont hält, muss zwischen der Drehung und dem Kamerawinkel liegen, damit sich die Bewegungen sauber trennen.
Balance: der Teil, an dem Projekte scheitern
Der Punkt, den jeder Eigenbau lernt: Ein Gimbal muss stromlos in jeder Lage stehen bleiben. Der Schwerpunkt der Kamera muss auf jeder Achse durch die Drehachse des zugehörigen Motors laufen, in allen drei Raumrichtungen.
Ist der Schwerpunkt versetzt, muss der Motor dauerhaft gegen die Schwerkraft halten. Drei Folgen ergeben sich daraus, und alle drei sehen im Video nach einem Elektronikproblem aus:
- Der Motor wird warm und verliert Drehmoment.
- Die Regelung arbeitet ständig am Anschlag und reagiert nervös.
- Bei schnellen Bewegungen bleibt keine Reserve, das Bild kippt kurz.
In dokumentierten Aufbauten war ein Versatz von einem Zentimeter zwischen Kameraschwerpunkt und Motorachse bereits der Grund für sichtbares Zittern. Die Reihenfolge lautet deshalb: erst mechanisch auswiegen, dann verkabeln, dann die PID-Werte einstellen. Wer mit den PID-Werten anfängt, arbeitet gegen die Mechanik.
Wo sich der Eigenbau lohnt und wo nicht
Lohnt sich:
- am selbst gebauten Multicopter, wo Montagepunkte, Stromversorgung und Gewichtsbudget frei geplant werden
- am Handheld-Aufbau für eine Actioncam, wo kein Fluggewicht drückt
- bei ungewöhnlichen Kameras, für die es kein fertiges Rig gibt
- als Lernprojekt, weil Regelungstechnik hier direkt sichtbar wird
Lohnt sich nicht:
- an fertigen Kameradrohnen. Dort fehlen Aufhängung, freie Stromabnahme und Gewichtsreserve gleichermaßen, die Einzelheiten stehen unter Gimbal nachrüsten an der Drohne.
- bei Standardkameras, für die es günstige fertige Gimbals gibt. Der Eigenbau kostet ähnlich viel und erreicht die Feinabstimmung eines Serienprodukts selten.
Was das Gewicht rechtlich bedeutet
Ein Gimbal hängt am Fluggewicht, und das Fluggewicht entscheidet über die Regeln. Ein Aufbau, der mit Gimbal über 250 Gramm kommt, verlangt den Kompetenznachweis A1/A3, die Übersicht dazu steht unter Was braucht man, um eine Drohne fliegen zu dürfen.
Beim Eigenbau kommt hinzu, dass eine selbst gebaute Drohne kein Klassenlabel C0 bis C4 trägt. Was daraus für den erlaubten Betrieb folgt, steht unter Drohnen-Klassen C0 bis C4, der Aufbau des Kopters selbst unter Drohne selber bauen.
Fazit: mechanisch anspruchsvoll, elektronisch machbar
Die Elektronik eines Eigenbau-Gimbals ist heute der einfachere Teil: Ein SimpleBGC- oder Storm32-Board, drei passende Gimbal-Motoren und ein IMU-Sensor sind schnell zusammengesteckt, und die Konfigurationssoftware führt durch die Einstellung. Der Aufwand liegt im Rahmen und in der Balance, und beides lässt sich mit einem 3D-Drucker und Geduld lösen.
Der ehrliche Rat für die Zielgruppe: An einem Eigenbau-Kopter oder einem Handheld-Rig ist das ein lohnendes Projekt mit sichtbarem Ergebnis. Wer eine fertige Kameradrohne hat und dort bessere Stabilisierung sucht, kommt über den Gimbal-Eigenbau nicht ans Ziel.
Häufige Fragen
Welche Bauteile braucht man für einen selbstgebauten Gimbal?
Vier Gruppen: ein Gimbal-Controller, pro Achse ein Brushless-Gimbal-Motor, mindestens ein IMU-Sensor am Kamerakörper und ein Rahmen, der die Achsen trägt. Beim verbreiteten SimpleBGC 32-bit sitzt der Controller auf einem 32-Bit-ARM-Cortex-M4 mit 72 MHz und nimmt bis zu zwei IMU-Sensoren an. Dazu kommen Kabel, Schrauben und je nach Aufbau ein Schleifring für die Gier-Achse.
Was unterscheidet einen Gimbal-Motor von einem normalen Motor?
Die Auslegung auf Drehmoment bei sehr geringer Drehzahl. Gimbal-Motoren haben viele Polpaare und eine niedrige KV-Zahl, sie treiben die Achse direkt an, ohne Getriebe. Ein Antriebsmotor mit hoher KV-Zahl würde an derselben Stelle ruckeln und die Lage nicht halten. Der maximale Motorstrom der verbreiteten Controller liegt bei etwa 1,5 Ampere, was die Motorgröße nach oben begrenzt.
Reichen zwei Achsen oder braucht es drei?
Zwei Achsen stabilisieren Nick und Roll und lassen die Drehung um die Hochachse offen. Erfahrungsberichte aus Eigenbauprojekten beschreiben, dass genau diese fehlende dritte Achse als sichtbares Wandern im Bild auffällt, sobald sich die Drohne dreht. Für Videoaufnahmen lohnt der Aufwand für drei Achsen deshalb meist, für reine Fotoaufnahmen genügen zwei.
Kann ich einen Eigenbau-Gimbal an eine fertige Kameradrohne hängen?
Praktisch nicht. Fertige Kameradrohnen haben keine Aufhängung für zusätzliche Nutzlast, keine freie Stromabnahme und keine Gewichtsreserve. Ein Eigenbau-Gimbal lohnt sich an selbst aufgebauten Multicoptern, an denen Montagepunkte und Stromversorgung frei geplant werden, und an Handheld-Aufbauten für Actioncams.
Was kostet ein selbstgebauter Gimbal?
Der Controller liegt je nach Variante und Bezugsquelle im Bereich von etwa 30 bis 50 US-Dollar, dazu kommen drei Gimbal-Motoren und der Rahmen. Ein 3D-gedruckter Rahmen kostet fast nichts außer Zeit. In Summe bewegt sich ein einfacher Aufbau damit im Bereich eines günstigen fertigen Handheld-Gimbals, ohne dessen Feinabstimmung zu erreichen.
Warum wackelt mein selbstgebauter Gimbal trotz richtiger Einstellung?
In den meisten Fällen liegt es an der Balance. Der Schwerpunkt der Kamera muss auf jeder Achse durch die Drehachse des zugehörigen Motors laufen. Ist er versetzt, muss der Motor dauerhaft gegenhalten, wird warm und regelt nervös. Erst wenn der Aufbau stromlos in jeder Lage stehen bleibt, lohnt die PID-Abstimmung im Konfigurationsprogramm.
Welche Software brauche ich für die Einstellung?
Der Hersteller BaseCam stellt für die SimpleBGC-Familie ein Konfigurationsprogramm für Windows, macOS und Linux bereit, dazu Apps für Android und iOS und eine offene serielle Schnittstelle für eigene Entwicklungen. Dort werden Motorleistung, PID-Werte und die Ausrichtung der IMU eingestellt. Für Storm32-Boards gibt es ein eigenes Konfigurationsprogramm samt Dokumentation.
Erhöht ein Eigenbau-Gimbal das Startgewicht relevant?
Ja, und das kann rechtliche Folgen haben. In dokumentierten Eigenbauten machten Rahmen und Beschläge aus Stahl rund 60 Prozent des Gesamtgewichts aus. Wer über die 250-Gramm-Schwelle kommt, braucht den Kompetenznachweis A1/A3, und beim Eigenbau ohne Klassenlabel gelten zusätzlich eigene Regeln für den Betrieb.