Eine Drohne, die ruhig über der Wiese steht, wirkt wie ein einfaches Gerät. Tatsächlich korrigiert sie in dieser Sekunde mehrere hundert Mal die Drehzahl ihrer Motoren, um genau dort zu bleiben. Dieser Artikel erklärt Schritt für Schritt, was zwischen Steuerknüppel und Propeller passiert und warum ein Multicopter ohne Rechner an Bord gar nicht fliegen könnte.
Das Wichtigste in Kürze
- Auftrieb entsteht durch beschleunigte Luft: Vier Propeller drücken Luft nach unten, die Gegenkraft hebt die Drohne.
- Zwei Propeller drehen links, zwei rechts, damit sich die Drehmomente aufheben und der Rumpf ruhig bleibt.
- Gesteuert wird über Drehzahl-Unterschiede, feste Ruder gibt es nicht. Vier Kanäle decken alle Bewegungen ab.
- Der Flight Controller regelt mehrere hundert Mal pro Sekunde nach. Ohne ihn wäre ein Multicopter instabil.
- Positionshaltung ist Teamarbeit: Satellitennavigation, Barometer, Kompass und Kameras nach unten arbeiten zusammen.
Der Auftrieb: warum vier Propeller reichen
Jeder Propeller ist ein rotierender Flügel. Er beschleunigt Luft nach unten, und nach dem Prinzip von Kraft und Gegenkraft entsteht Schub nach oben. Steht die Drohne in der Luft, entspricht der gesamte Schub exakt dem Gewicht. Steigt sie, ist der Schub größer, beim Sinken kleiner.
Interessant wird es beim Drehmoment. Ein einzelner drehender Propeller würde den Rumpf in die Gegenrichtung drehen, genau deshalb hat ein Hubschrauber einen Heckrotor. Ein Quadrocopter löst das eleganter: Zwei Propeller drehen im Uhrzeigersinn, zwei gegen den Uhrzeigersinn, jeweils diagonal gegenüber. Die Drehmomente heben sich auf, solange alle vier gleich schnell laufen.
Aus diesem Aufbau folgt eine Besonderheit: Ein Multicopter ist von sich aus instabil. Kippt er leicht zur Seite, verstärkt sich die Neigung, weil der Schub nun schräg wirkt. Ein Mensch kann das nicht schnell genug ausgleichen, ein Rechner schon. Genau deshalb wurden Drohnen erst mit billigen, präzisen Sensoren zum Massenprodukt.
Die vier Steuerkanäle
Alle Bewegungen entstehen dadurch, dass einzelne Motoren schneller oder langsamer laufen:
| Bewegung | Fachbegriff | Was passiert an den Motoren |
|---|---|---|
| Steigen und Sinken | Schub (Throttle) | alle vier gemeinsam schneller oder langsamer |
| Vorwärts und Rückwärts | Nicken (Pitch) | hinteres Paar schneller, vorderes langsamer |
| Seitwärts | Rollen (Roll) | eine Seite schneller, die andere langsamer |
| Drehen auf der Stelle | Gieren (Yaw) | das gleichsinnig drehende Paar schneller |
Der letzte Punkt ist der schönste Trick am Multicopter. Um sich zu drehen, lässt die Drohne die beiden im Uhrzeigersinn laufenden Propeller etwas schneller drehen und die beiden anderen langsamer. Der Gesamtschub bleibt gleich, das Drehmoment geht aber nicht mehr auf, und die Drohne dreht sich langsam um die Hochachse.
Auf der Fernsteuerung liegen diese vier Kanäle auf zwei Sticks. Im verbreiteten Modus 2 steuert der linke Stick Schub und Drehung, der rechte Nicken und Rollen. Andere Belegungen existieren, sind im Consumer-Bereich aber selten.
Der Regelkreis: das Herz jeder Drohne
Zwischen Stick und Motor sitzt der Flight Controller. Er bekommt zwei Informationen: was du willst und wie die Drohne gerade wirklich liegt. Aus der Differenz berechnet er für jeden Motor eine Korrektur.
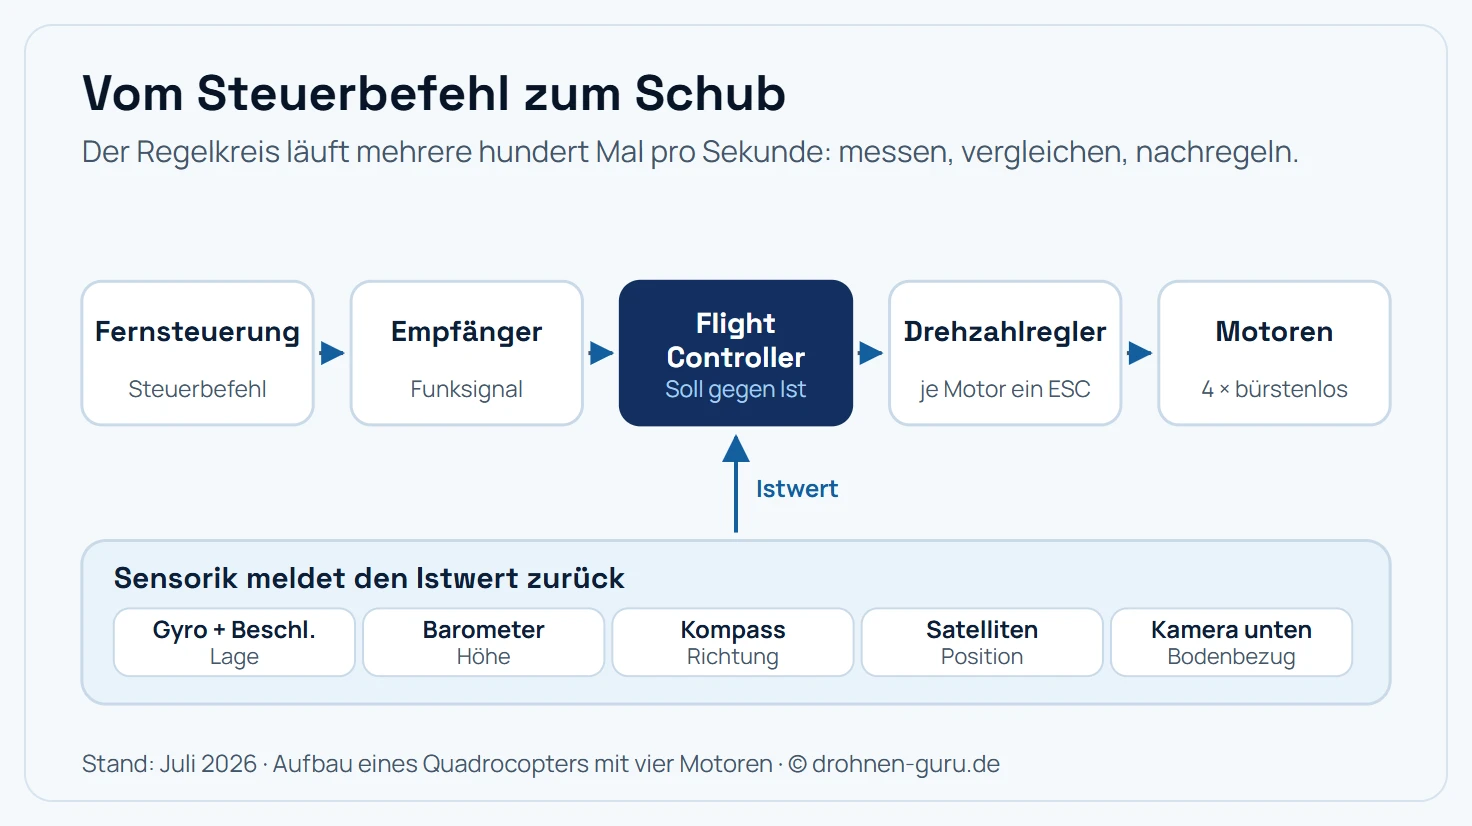
Der Regelkreis läuft mehrere hundert Mal pro Sekunde: messen, vergleichen, Drehzahl korrigieren.
Der Ablauf in fünf Stationen:
- Fernsteuerung. Deine Stickbewegung wird zu einem Zahlenwert je Kanal.
- Empfänger. Er nimmt das Funksignal auf und reicht die Werte an den Flight Controller weiter.
- Flight Controller. Er vergleicht diesen Sollwert mit dem Istwert aus der Sensorik und berechnet die Korrektur. Das Verfahren dahinter heißt PID-Regelung: Es reagiert auf die aktuelle Abweichung, auf ihre Summe über die Zeit und auf ihre Änderungsgeschwindigkeit.
- Drehzahlregler (ESC). Je Motor sitzt ein eigener Regler, der den Gleichstrom des Akkus in die passende Wechselspannung für den bürstenlosen Motor umwandelt.
- Motoren und Propeller. Sie setzen die Vorgabe in Schub um, und die Sensorik misst das Ergebnis sofort wieder.
Dieser Kreis läuft ununterbrochen. Bei FPV-Drohnen mit sportlicher Auslegung sind Regelraten im Kilohertzbereich üblich, bei Kameradrohnen genügen niedrigere Werte, weil dort weiche Bewegungen gewünscht sind.
Die Sensoren und was sie liefern
Jeder Sensor beantwortet eine andere Frage. Erst zusammen ergeben sie ein vollständiges Bild.
| Sensor | Antwortet auf | Ohne ihn passiert |
|---|---|---|
| Gyroskop | Wie schnell drehe ich mich? | die Drohne ist nicht stabilisierbar |
| Beschleunigungssensor | Wo ist unten? | die Lage driftet weg |
| Barometer | Wie hoch bin ich? | die Höhe wandert |
| Magnetometer (Kompass) | Wohin schaue ich? | Rückkehr und Richtung stimmen nicht |
| Satellitennavigation | Wo bin ich? | keine Positionshaltung, kein Rückflug |
| Kameras nach unten | Bewege ich mich über Grund? | Drift im Schwebeflug in Bodennähe |
| Abstandssensoren | Ist da ein Hindernis? | keine Hinderniserkennung |
Gyroskop und Beschleunigungssensor sitzen gemeinsam in der IMU, der Inertialmesseinheit. Sie ist der einzige Sensor, ohne den gar nichts geht: Sie liefert die Lage, und alle anderen Systeme bauen darauf auf.
Ein Detail zeigt, warum mehrere Sensoren nötig sind. Die Satellitennavigation ist auf wenige Meter genau und aktualisiert einige Male pro Sekunde. Das reicht, um eine Position grob zu halten, aber nicht für einen ruhigen Schwebeflug einen Meter über dem Boden. Dafür schauen Kameras nach unten und verfolgen Muster im Untergrund, ähnlich wie eine optische Maus. Fehlt dem Untergrund die Struktur, etwa bei Neuschnee oder glattem Wasser, fällt diese Feinkorrektur weg. Was dann zu tun ist, steht im Ratgeber Drohne im Winter fliegen.
Antrieb: bürstenlose Motoren und Akku
Fast alle Drohnen oberhalb der Spielzeugklasse nutzen bürstenlose Motoren. Statt Kohlebürsten schaltet der Drehzahlregler die Spulen elektronisch um. Das ist verschleißarm, effizient und erlaubt sehr schnelle Drehzahländerungen, was der Regelkreis dringend braucht.
Die Energie liefert ein Lithium-Polymer-Akku. Er ist leicht, liefert hohe Ströme und bestimmt maßgeblich das Gewicht der ganzen Drohne. Die Kennzahlen dazu, von der Zellenzahl bis zur Lagerspannung, stehen im Ratgeber LiPo-Akku laden.
Eine einfache Rechnung zeigt die Grenzen: Fast der gesamte Strom fließt in die Motoren, und der Bedarf steigt mit dem Gewicht. Ein größerer Akku bringt mehr Energie und zugleich mehr Masse, die gehoben werden muss. Deshalb enden Consumer-Drohnen bei Flugzeiten um die 30 bis 45 Minuten, statt beliebig weiter zu wachsen. Die Einflussgrößen im Detail behandelt der Ratgeber Drohne Flugzeit.
Kamera und Gimbal: warum das Bild ruhig bleibt
Eine fliegende Kamera bewegt sich ständig. Damit das Bild trotzdem ruhig wirkt, hängt die Kamera bei besseren Modellen in einem mechanischen Gimbal aus drei Motoren, je einem für Neigung, Rollwinkel und Drehung. Sensoren messen die Bewegung der Drohne, die Gimbal-Motoren steuern in Echtzeit dagegen.
Einfachere Modelle nutzen stattdessen eine elektronische Stabilisierung, die das Bild digital ausgleicht. Das kostet Bildwinkel und Schärfe, weil ein Rand des Sensors als Reserve dient. Ein mechanischer Gimbal ist deshalb eines der zuverlässigsten Qualitätsmerkmale beim Drohnenkauf.
Flugmodi: was die Drohne selbst übernimmt
Die meisten Kameradrohnen kennen drei Betriebsarten:
- GPS-Modus (Standard): Position und Höhe werden selbstständig gehalten. Lässt du die Sticks los, bleibt die Drohne stehen.
- Sportmodus: Höhere Neigungswinkel und Geschwindigkeiten, Hinderniserkennung teils eingeschränkt.
- ATTI-Modus: Nur noch Lageregelung, keine Positionshaltung. Wind versetzt die Drohne frei. Sie wechselt selbstständig dorthin, wenn der Satellitenempfang zu schlecht wird.
Dazu kommen automatische Funktionen wie die Rückkehr zum Startpunkt, das Umkreisen eines Motivs oder das Verfolgen einer Person. Alle beruhen auf denselben Sensordaten, nur die Zielvorgabe an den Regelkreis ändert sich.
Was beim Start und bei der Landung passiert
Beim Einschalten passiert mehr, als man sieht:
- Die IMU misst die Ruhelage und definiert daraus, wo unten ist. Deshalb soll die Drohne beim Einschalten still stehen.
- Der Kompass liefert die Richtung, die Satellitennavigation sucht Satelliten und setzt nach ausreichendem Empfang den Startpunkt.
- Der Flight Controller prüft Akku, Motoren und Sensorik und gibt den Start erst danach frei.
Beim Landen erkennt die Drohne über Abstandssensoren und den Stromverlauf, dass sie aufsetzt, und schaltet die Motoren ab. Auf weichem oder unebenem Grund kann diese Erkennung verzögert ansprechen, weshalb Landepads im Gelände eine sinnvolle Ergänzung sind.
Warum Drohnen abstürzen
Die häufigsten Ursachen liegen in einer gestörten Informationskette:
- Magnetische Störung am Startplatz verdirbt die Kompassreferenz, die Drohne kreist oder fliegt in die falsche Richtung.
- Zu wenig Satellitenempfang in Häuserschluchten, dadurch fällt die Positionshaltung weg.
- Leerer oder kalter Akku, dessen Spannung unter Last einbricht.
- Propellerschaden, der den Schub einer Ecke reduziert.
- Bedienfehler, allen voran eine zu niedrig eingestellte Rückkehrhöhe beim automatischen Rückflug.
Alle fünf lassen sich mit Vorbereitung vermeiden. Was am Startplatz sinnvoll geprüft wird, steht im Ratgeber Drohne kalibrieren.
Fazit: Rechenleistung macht das Fliegen einfach
Eine Drohne fliegt, weil vier Propeller Luft nach unten drücken, und sie bleibt oben, weil ein Rechner das Gleichgewicht mehrere hundert Mal pro Sekunde neu herstellt. Alles, was die Bedienung so einfach macht, entsteht aus dieser Kombination: die Positionshaltung, der ruhige Schwebeflug, die automatische Rückkehr. Wer das Prinzip kennt, versteht auch die Grenzen: Sobald ein Sensor gestört wird, sei es der Kompass am Metallzaun oder die Bodenkamera über Neuschnee, verliert die Drohne genau die Fähigkeit, die von ihr abhängt. Deshalb ist sauberes Vorbereiten am Startplatz wirksamer als jede Rettungsaktion in der Luft.
Häufige Fragen
Wie fliegt eine Drohne überhaupt?
Vier Propeller beschleunigen Luft nach unten, die Gegenkraft hebt die Drohne. Schwebt sie, gleicht der Schub genau das Gewicht aus. Zwei Propeller drehen im Uhrzeigersinn, zwei dagegen, damit sich die Drehmomente aufheben und der Rumpf nicht in Rotation gerät. Alle Steuerbewegungen entstehen dadurch, dass einzelne Motoren schneller oder langsamer laufen, feste Ruder oder Klappen wie beim Flugzeug gibt es nicht.
Wie steuert man eine Drohne?
Über vier Kanäle: Steigen und Sinken über die Gesamtdrehzahl, Vorwärts und Rückwärts durch Neigen um die Querachse, seitliches Fliegen durch Neigen um die Längsachse und Drehen um die Hochachse über ein gezieltes Ungleichgewicht der Drehmomente. Im Modus 2, dem verbreiteten Standard, liegen Steigen und Drehen auf dem linken Stick, Vorwärts und Seitwärts auf dem rechten.
Was macht der Flight Controller?
Er ist der Rechner, der zwischen Steuerbefehl und Motoren sitzt. Mehrere hundert Mal pro Sekunde vergleicht er die gewünschte Lage mit der gemessenen und korrigiert die Drehzahl jedes einzelnen Motors. Ohne diesen Regelkreis wäre ein Multicopter nicht steuerbar, weil er von sich aus instabil ist. Genau diese Rechenleistung unterscheidet eine heutige Drohne vom Modellhubschrauber früherer Jahrzehnte.
Warum bleibt eine Drohne von allein in der Luft stehen?
Dafür arbeiten mehrere Sensoren zusammen. Das Barometer misst den Luftdruck und hält damit die Höhe grob, die Satellitennavigation liefert die Position, und nach unten gerichtete Kameras erkennen Muster am Boden für die Feinkorrektur. Der Flight Controller rechnet daraus eine Sollposition und steuert dagegen, sobald Wind die Drohne verschiebt. Fällt einer dieser Sensoren aus, driftet die Drohne sichtbar.
Wozu braucht eine Drohne einen Kompass?
Die Satellitennavigation liefert die Position, sagt aber nichts darüber, in welche Richtung die Drohne blickt. Diese Information kommt vom Magnetometer, also dem Kompass. Er ist die Voraussetzung dafür, dass Steuerbefehle in der richtigen Richtung umgesetzt werden und die automatische Rückkehr funktioniert. Deshalb reagieren Drohnen so empfindlich auf magnetische Störungen am Startplatz.
Was ist der Unterschied zwischen GPS-Modus und ATTI-Modus?
Im GPS-Modus hält die Drohne Position und Höhe selbstständig, sie steht auch ohne Steuereingabe an einem Punkt. Im ATTI-Modus regelt sie nur noch die Lage, gleicht also die Neigung aus, ohne die Position zu halten. Wind versetzt sie dann frei. Der ATTI-Modus ist ein regulärer Rückfallmodus, in den die Drohne selbstständig wechselt, wenn der Satellitenempfang unzureichend ist.
Warum surren Drohnen so laut?
Der Schall entsteht vor allem an den Propellerspitzen, deren Geschwindigkeit mit der Drehzahl steigt. Kleine Propeller müssen für denselben Schub schneller drehen als große, deshalb klingen Mini-Drohnen höher und schriller als schwere Modelle. Hersteller nutzen deshalb Propeller mit geänderter Blattform und niedrigerer Drehzahl bei gleichem Schub, um den Pegel zu senken.
Wie unterscheidet sich eine FPV-Drohne technisch?
Der Aufbau ist derselbe, die Auslegung ist eine andere: FPV-Drohnen haben deutlich mehr Schub im Verhältnis zum Gewicht, eine aggressivere Reglerabstimmung und meist keine Positionshaltung. Statt Bildstabilisierung per Gimbal fliegt der Pilot mit einer Videobrille direkt aus Sicht der Drohne. Kameradrohnen setzen umgekehrt auf Sanftheit, Sensorik und Automatik statt auf Agilität.
Was passiert, wenn ein Motor ausfällt?
Ein Quadrocopter kann den Ausfall eines Motors nicht ausgleichen, weil das Drehmoment dann nicht mehr aufgeht: Er beginnt zu rotieren und sinkt. Einzelne Modelle bringen eine Notroutine mit, die die Drohne kontrolliert rotierend absinken lässt. Bei Hexa- und Oktocoptern mit sechs oder acht Motoren bleibt dagegen genug Redundanz für eine kontrollierte Landung, weshalb Profi-Systeme diese Bauformen nutzen.