Der Sprung vom Angle Mode zu Acro ist die Stelle, an der viele aufgeben. Im Simulator klappt es, draußen kippt der Quad beim ersten beherzten Stickausschlag weg und liegt im Gras. Betaflight hat für genau diese Lücke einen Modus, der die Steuerlogik von Acro behält und das Überschlagen verhindert.
Das Wichtigste in Kürze
- Acro Trainer steuert sich wie Acro, begrenzt aber die Neigung auf einen festen Winkel.
- Keine Selbstausrichtung: Die eingenommene Lage bleibt stehen, genau wie im echten Acro.
- Standardwert 20 Grad, einstellbar über
set acro_trainer_angle_limit.- Der Modus ist auf Zeit angelegt: 20 Grad zu Beginn, dann 45, dann 60, danach abschalten.
- Braucht den Beschleunigungssensor. Ohne aktivierten und kalibrierten Sensor greift die Begrenzung nicht.
Warum der Umstieg auf Acro so schwer ist
Im Angle Mode gibt der Stick einen Winkel vor. Loslassen bedeutet waagerecht. Der Quad kehrt von selbst zurück, und genau das nimmt dem Anfänger die schwierigste Aufgabe ab.
Im Acro-Modus gibt derselbe Stick eine Drehgeschwindigkeit vor. Loslassen bedeutet, dass die aktuelle Neigung stehen bleibt. Wer den Quad wieder waagerecht haben will, muss aktiv gegensteuern. Das ist die eigentliche Umstellung, und sie findet im Kopf statt, lange bevor die Feinmotorik zum Thema wird.
Das Problem beim direkten Umstieg: Ein zu großer Stickausschlag führt zu einer Neigung, aus der ein Anfänger nicht mehr herausfindet. Der Quad beschleunigt seitwärts, das Bild kippt, die Reaktion kommt zu spät. Der Acro Trainer schneidet genau diesen Teil ab.
Was der Modus tatsächlich macht
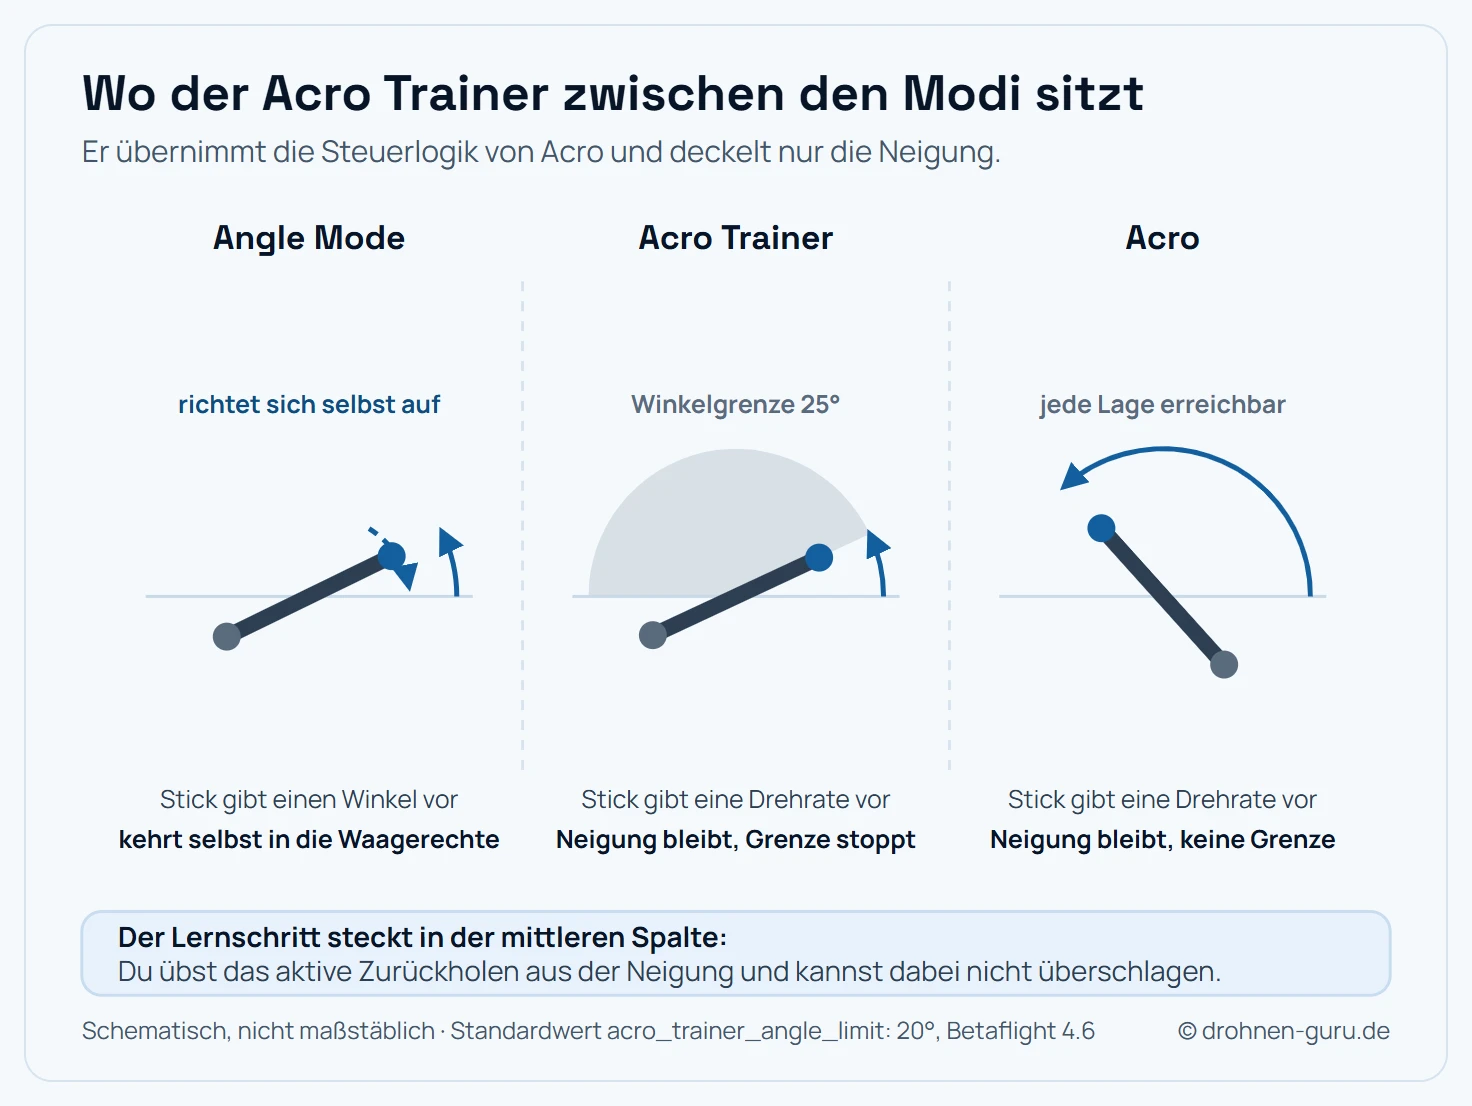
Der Trainer übernimmt die Steuerlogik von Acro und setzt eine Obergrenze für die Neigung.
Der Acro Trainer arbeitet auf zwei Achsen, Roll und Pitch. Nähert sich der Quad der eingestellten Winkelgrenze, reduziert Betaflight die Drehrate, bis die Bewegung an der Grenze zum Stillstand kommt. Die Yaw-Achse bleibt unbegrenzt, Drehungen um die Hochachse sind also uneingeschränkt möglich.
Entscheidend ist, was nicht passiert: Der Quad richtet sich nicht selbst auf. Neigst du ihn auf 20 Grad und lässt den Stick los, bleibt er bei 20 Grad stehen und fliegt weiter vorwärts. Du musst gegensteuern, um ihn anzuhalten. Damit übst du genau die Bewegung, die im Acro-Modus den Unterschied macht.
Einrichten in zwei Schritten
Erstens den Winkel setzen. In der CLI:
set acro_trainer_angle_limit = 25
save
Der Wert steht in Grad und gilt für Roll und Pitch gleichermaßen. Der Standardwert liegt bei 20 Grad.
Zweitens den Modus auf einen Schalter legen. Im Configurator unter Modes einen Eintrag ACRO TRAINER anlegen und einem AUX-Kanal zuweisen. Wichtig dabei: Angle und Horizon dürfen auf demselben Schalterbereich nicht gleichzeitig aktiv sein. Überlappen sich die Bereiche, gewinnt die Selbstnivellierung und der Trainer bleibt ohne Wirkung.
Eine bewährte Belegung nutzt einen Dreistufenschalter: Angle in der ersten Stellung, Acro Trainer in der zweiten, freies Acro in der dritten. So lässt sich mitten im Flug vergleichen, und im Zweifel liegt die sichere Stellung nur einen Griff entfernt.
Der Lernweg über die Winkelgrenze
Der Sinn des Modus liegt darin, ihn schrittweise zu entwerten. Ein bewährter Ablauf:
| Stufe | Winkel | Was du übst |
|---|---|---|
| 1 | 20 bis 25° | Schweben, langsame Geradeausflüge, sanfte Kurven |
| 2 | 35 bis 45° | Kreise, Achten, kontrolliertes Beschleunigen |
| 3 | 55 bis 60° | zügige Kurven, Richtungswechsel, erste Dives |
| 4 | Modus aus | freies Acro |
Der Wechsel auf die nächste Stufe lohnt, sobald du auf der aktuellen nicht mehr an die Grenze stößt. Solange der Quad regelmäßig am Anschlag hängt, fehlt die Kontrolle über die Zwischenwinkel.
Wer den Wert nach jedem Flug ändern will, kann ihn auch über einen Adjustment auf ein Poti legen. Für den Anfang genügt allerdings das Setzen in der CLI zwischen zwei Akkus.
Rates und Trainer aufeinander abstimmen
Die Winkelgrenze wirkt nur auf die erreichbare Neigung. Wie schnell der Quad dorthin kippt, bestimmen die Rates, und beide Werte gehören beim Lernen zusammen betrachtet.
Hohe Rates bedeuten eine hohe Drehgeschwindigkeit bei vollem Stickausschlag. Für einen Anfänger heißt das: Er erreicht die Winkelgrenze fast sofort und hängt dauerhaft am Anschlag. Die Begrenzung greift dann bei jeder Bewegung, und der Quad wirkt schwerfällig, obwohl er es nicht ist.
Sinnvoll ist der umgekehrte Weg. Setze die Rates in der Lernphase bewusst niedrig, etwa 400 bis 500 Grad pro Sekunde statt der oft voreingestellten 700 und mehr. Dann brauchst du einen sichtbaren Stickweg, um die Grenze zu erreichen, und lernst dabei die Zwischenstufen kennen.
Ein zweiter Wert lohnt einen Blick: die Expo. Sie flacht die Kennlinie um die Stickmitte ab und macht kleine Korrekturen feiner, ohne den Vollausschlag zu beschneiden. Für die ersten Wochen sind Werte um 0,2 bis 0,3 ein guter Ausgangspunkt.
Wenn du später die Winkelgrenze anhebst, ziehst du die Rates in denselben Schritten mit. So bleibt das Verhältnis zwischen Stickweg und Reaktion vertraut, und du änderst je Stufe nur eine Größe spürbar. Wie die Regelung darunter arbeitet, steht im Ratgeber Betaflight PID einstellen.
Wo der Trainer an Grenzen kommt
Er ersetzt den Simulator nicht. Die ersten Stunden Acro gehören weiterhin an den Rechner, weil ein Absturz dort nichts kostet. Der Trainer ist das Werkzeug für den Übergang in die Realität, wenn die Grundbewegungen im Simulator sitzen. Welche Programme sich dafür eignen, steht im Ratgeber zum FPV-Simulator.
Er schützt nicht vor Höhenverlust. Der Modus begrenzt die Neigung, nicht den Schub. Wer das Gas wegnimmt, fällt, und daran ändert die Winkelgrenze nichts.
Er braucht einen kalibrierten Beschleunigungssensor. Ohne aktiven Sensor kennt Betaflight die Lage im Raum nicht und kann folglich nichts begrenzen. Viele erfahrene Acro-Piloten schalten den Sensor bewusst ab, weil er in bestimmten Situationen die Regelung stört. Für den Trainer muss er an bleiben.
Am Anschlag wirkt die Steuerung zäh. Das ist die Funktion selbst, die die Drehrate herunterregelt. Wer das dauerhaft spürt, hat den Wert zu niedrig gewählt.
Für wen sich der Modus lohnt
Der offensichtliche Fall ist der Umstieg von Angle auf Acro. Zwei weitere kommen dazu.
Der erste ist der Wiedereinstieg nach einer Pause. Wer ein halbes Jahr nicht geflogen ist, findet die Feinmotorik schnell wieder, die Reaktion auf ungewollte Lagen aber langsamer. Eine Grenze bei 45 Grad für den ersten Akku kostet nichts und verhindert den dummen ersten Absturz.
Der zweite ist ein neuer, deutlich stärkerer Quad. Der Wechsel von einem Tinywhoop auf einen 5-Zöller verändert Beschleunigung und Trägheit erheblich. Eine Winkelgrenze für die ersten Flüge macht den Aufbau berechenbar, bis das Gefühl passt.
Fazit: eine Zahl, die mitwachsen soll
Der Acro Trainer ist einer der wenigen Betaflight-Modi mit einem eingebauten Verfallsdatum. Er nimmt dem Umstieg auf Acro die Fallhöhe, ohne die Steuerlogik zu verfälschen, und genau darin liegt sein Wert gegenüber dem Angle Mode.
Der Fehler, den man dabei machen kann, ist stehenzubleiben. Wer über Monate bei 25 Grad fliegt, lernt die Bewegungen nicht, die darüber liegen. Setz den Wert also bewusst hoch, sobald du ihn nicht mehr erreichst, und plane das Abschalten von Anfang an ein. Wie die selbstnivellierenden Modi dagegen arbeiten, steht im Ratgeber zum Angle Mode in Betaflight.
Häufige Fragen
Was ist der Acro Trainer in Betaflight?
Der Acro Trainer ist ein Flugmodus, der sich wie Acro steuert, die Neigung um Roll und Pitch aber auf einen eingestellten Winkel begrenzt. Der Quad reagiert also wie im Rate-Modus auf die Sticks, kippt jedoch nicht über die gesetzte Grenze hinaus. Eine Selbstausrichtung findet nicht statt, die Neigung bleibt bis zur nächsten Stickbewegung stehen.
Wie stelle ich den Winkel beim Acro Trainer ein?
Über die CLI mit dem Befehl set acro_trainer_angle_limit gefolgt von dem gewünschten Wert in Grad, danach save. Der Standardwert liegt bei 20 Grad. Einsteiger beginnen sinnvoll bei 20 bis 25 Grad, mit wachsender Sicherheit steigert man auf 45 und später 60 Grad, bevor der Modus ganz entfällt.
Was ist der Unterschied zwischen Acro Trainer und Angle Mode?
Im Angle Mode richtet sich der Quad selbst wieder waagerecht aus, sobald du die Sticks loslässt. Im Acro Trainer bleibt die eingenommene Neigung stehen, genau wie im echten Acro-Modus. Der Trainer verhindert nur, dass du über den gesetzten Winkel hinaus kippst. Dadurch übst du die Steuerlogik von Acro, ohne den Quad überschlagen zu können.
Wie aktiviere ich den Acro Trainer?
Im Betaflight Configurator im Reiter Modes einen neuen Modus anlegen, ACRO TRAINER auswählen und einem AUX-Kanal mit passendem Schalterbereich zuweisen. Achte darauf, dass Angle und Horizon auf diesem Schalterbereich nicht gleichzeitig aktiv sind, sonst überlagern sich die Modi.
Welcher Winkel ist für den Anfang sinnvoll?
Zwischen 20 und 25 Grad. Das reicht für langsames Vorwärtsfliegen und sanfte Kurven, verhindert aber die steilen Winkel, aus denen sich Anfänger nicht mehr zurückholen. Wenn du damit sicher Kreise und Achten fliegst, gehst du in Schritten von 10 bis 15 Grad höher.
Bleibt der Acro Trainer dauerhaft sinnvoll?
Als Lernwerkzeug ist er auf Zeit angelegt. Sobald du bei 60 Grad sicher fliegst, bringt die Begrenzung wenig und stört bei zügigen Manövern. Einige Piloten behalten ihn als eigenen Schalter für enge Umgebungen oder für Flüge mit ungewohntem Quad, dort begrenzt er den Schaden bei einer Fehlreaktion.
Funktioniert der Acro Trainer auch ohne GPS oder Barometer?
Ja. Der Modus arbeitet ausschließlich mit den Daten des Beschleunigungssensors und des Gyroskops, die auf jedem Flight Controller vorhanden sind. Wichtig ist allerdings, dass der Beschleunigungssensor aktiviert und kalibriert ist, sonst kennt Betaflight die Neigung nicht und die Begrenzung greift ins Leere.
Warum reagiert mein Quad im Acro Trainer träge?
Beim Erreichen der Winkelgrenze bremst Betaflight die Drehrate ab, damit der Quad die Grenze nicht überschreitet. Fliegst du dauerhaft am Anschlag, fühlt sich das nach zähem Verhalten an. Ein größerer Winkelwert löst das. Wirkt die Steuerung schon weit unterhalb der Grenze träge, liegt es eher an den Rates als am Trainer.