Der Angle Mode ist für die meisten der erste Kontakt mit einem FPV-Quad, und er ist gleichzeitig der Modus, den viele nach ein paar Wochen wieder verlassen. Beides hat denselben Grund: Er nimmt dem Piloten die Arbeit ab, die Lage im Raum zu kontrollieren. Wie das technisch funktioniert und welche Stellschrauben es gibt, steht hier.
Das Wichtigste in Kürze
- Der Stick gibt einen Winkel vor, keine Drehrate. Loslassen bedeutet waagerecht.
- Ein Überschlag ist ausgeschlossen, die Neigung ist über einen Grenzwert gedeckelt.
- Der Beschleunigungssensor ist Pflicht. Ohne ihn fehlt der Bezug zur Erdanziehung.
- Horizon gibt bei vollem Stickausschlag frei, Angle bleibt in jeder Stellung begrenzt.
- Zwei Stellschrauben: die Winkelgrenze und die Stärke der Rückstellung.
Wie die Selbstnivellierung arbeitet
Im Acro-Modus verarbeitet Betaflight nur die Daten des Gyroskops, also Drehgeschwindigkeiten. Das genügt, um den Quad zu stabilisieren, sagt aber nichts darüber aus, wo unten ist.
Der Angle Mode zieht deshalb den Beschleunigungssensor hinzu. Er misst die Erdbeschleunigung und liefert damit einen Bezugspunkt: Aus der Richtung, in die die Schwerkraft zieht, errechnet Betaflight die aktuelle Neigung.
Aus dieser Information entsteht die Regelung. Der Stick gibt einen Sollwinkel vor, der Sensor liefert den Istwinkel, und die Differenz wird als Drehrate an die Fluglageregelung weitergegeben. Bei mittigem Stick ist der Sollwinkel null, der Quad richtet sich also selbst auf.
Genau hier liegt der Unterschied zum Acro-Modus, in dem der Stick eine Drehgeschwindigkeit vorgibt und der Quad jede eingenommene Lage beibehält.
Angle und Horizon im Vergleich
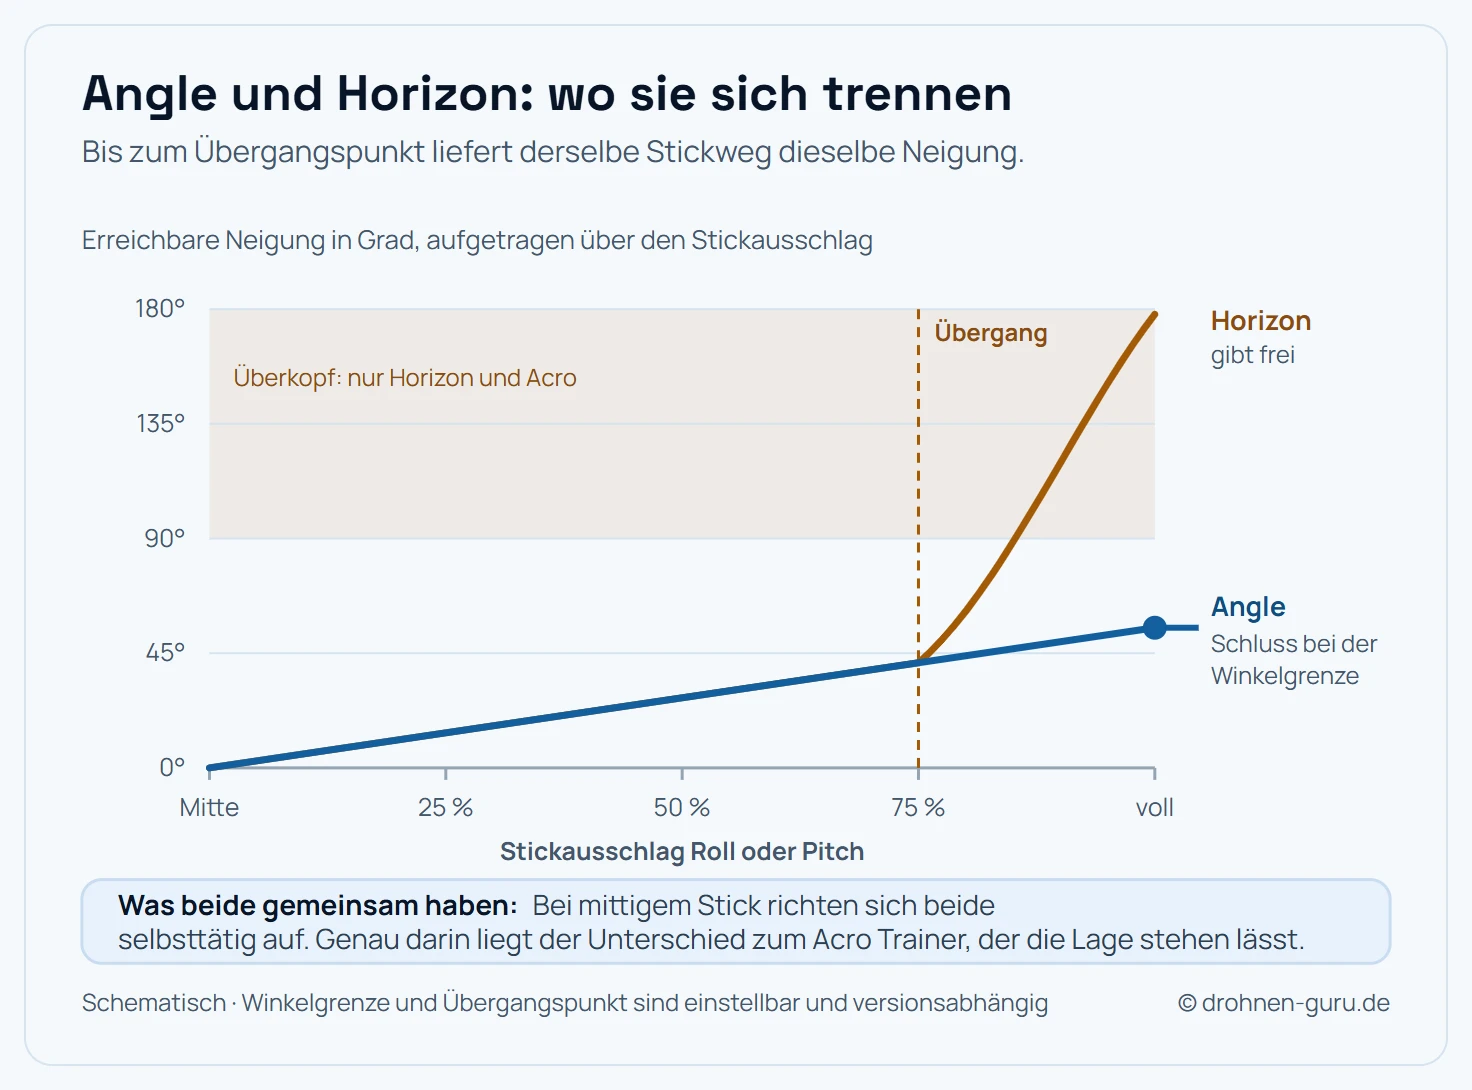
Bis zum Übergangspunkt verhalten sich beide Modi gleich. Danach hebt Horizon die Begrenzung auf.
Angle deckelt die Neigung bei einem eingestellten Grenzwert. Egal wie weit du den Stick drückst, weiter kippt der Quad nicht. Das macht den Modus berechenbar und für die ersten Flüge sicher.
Horizon verhält sich in der Nähe der Stickmitte identisch,
schaltet ab einem Übergangspunkt aber in das Verhalten von Acro um.
Bei vollem Ausschlag sind Rollen und Überschläge möglich, in der
Mittelstellung nivelliert der Quad weiterhin selbst. Der Übergangspunkt
liegt standardmäßig bei etwa 75 Prozent Stickweg und ist über
horizon_transition einstellbar.
Für wen ist was gedacht? Angle passt für die ersten Flüge und für Situationen, in denen der Quad zuverlässig gerade bleiben soll. Horizon richtet sich an Piloten, die erste Figuren üben wollen, ohne die Sicherheit der Selbstnivellierung in Mittelstellung aufzugeben. In der Praxis überspringen viele Horizon und gehen von Angle direkt auf den Acro Trainer, weil der die Steuerlogik von Acro sauberer vermittelt.
Die beiden Stellschrauben
Die Winkelgrenze bestimmt, wie steil sich der Quad im Angle Mode maximal neigen darf. Sie liegt in aktuellen Betaflight-Versionen im Bereich um 55 Grad, hat sich zwischen den Versionen aber mehrfach verändert. Prüfe den Wert in deiner Firmware, statt dich auf eine Zahl aus einem Forum zu verlassen.
Ein niedriger Wert von etwa 30 Grad macht den Quad ausgesprochen zahm und begrenzt die Geschwindigkeit spürbar. Das ist für die ersten Flüge sinnvoll und lässt sich später anheben.
Die Stärke der Rückstellung, im Configurator als Level Strength geführt, bestimmt, wie energisch der Quad in die Waagerechte zurückdrängt. Der übliche Ausgangswert liegt bei 50.
Ein zu hoher Wert führt zu Überschwingen: Der Quad schießt über die Waagerechte hinaus und pendelt sich schaukelnd ein. Ein zu niedriger Wert lässt ihn träge und weich wirken, die Rückkehr dauert dann sichtbar lange. Angepasst wird in Schritten von etwa 10.
Erdbezogene Yaw-Eingaben
Seit Betaflight 4.5 arbeitet der Angle Mode mit einem Detail, das den Modus deutlich angenehmer macht: Die Yaw-Eingaben sind erdbezogen.
Vorher galt: Wer den Quad geneigt hält und gleichzeitig dreht, bekommt eine unsaubere Bewegung, weil die Regelung die Neigung im Bezugssystem des Quads berechnet. Bei einer Drehung wanderte die Neigung mit, statt in Bezug auf den Boden stehen zu bleiben.
Mit dem Erdbezug bleibt die eingestellte Neigung relativ zum Boden erhalten, während sich der Quad dreht. Praktisch merkt man das bei Kurven mit gleichzeitigem Yaw: Die Bewegung wirkt runder und weniger verkantet.
Typische Probleme
Der Quad driftet in eine Richtung. Fast immer ist der Beschleunigungssensor nicht sauber kalibriert. Auf eine wirklich waagerechte Fläche stellen und im Configurator kalibrieren. Der Küchentisch ist dafür oft ausreichend, eine Wasserwaage schadet allerdings nicht.
Der Quad hängt konstant schief. Sitzt der Flight Controller leicht verkippt im Rahmen, hilft keine Kalibrierung, weil der Sensor die Schieflage als Normalzustand lernt. Dafür gibt es einen Ausgleichswert für die Einbaulage im Configurator.
Angle erscheint nicht in der Modusliste. Dann ist der Beschleunigungssensor deaktiviert. Er lässt sich in der Konfiguration wieder einschalten, kostet allerdings etwas Rechenzeit.
Der Quad wippt beim Zurücknehmen der Sticks. Die Level Strength ist zu hoch eingestellt. In Schritten von 10 reduzieren.
Wann der Modus die richtige Wahl bleibt
Der Angle Mode hat über die ersten Flüge hinaus zwei sinnvolle Einsatzgebiete.
Der erste ist das Fliegen auf Sicht ohne Brille, etwa beim Einstellen der Kamera oder beim Prüfen eines neuen Aufbaus. Wer den Quad vom Boden aus beobachtet, hat die Lage im Raum schlechter im Griff als über die Brille, und die Selbstnivellierung nimmt genau diese Unsicherheit.
Der zweite ist der Notfallschalter. Viele Piloten belegen eine Schalterstellung dauerhaft mit Angle, auch wenn sie sonst in Acro fliegen. Bei Desorientierung genügt dann ein Griff, und der Quad richtet sich selbst auf. Das rettet mehr Aufbauten als jede Tuning-Sitzung. Die Belegung der Modi zeigt der Ratgeber zum Betaflight Configurator.
Fazit: der Modus, den man behalten sollte
Der Angle Mode ist der Einstieg, und für die meisten Piloten ist er irgendwann keine Dauerlösung mehr, weil die Selbstnivellierung bei zügigem Fliegen im Weg steht. Als belegte Schalterstellung lohnt er sich trotzdem dauerhaft.
Wichtig sind zwei Punkte: ein sauber kalibrierter Beschleunigungssensor und eine Level Strength, die den Quad ohne Nachwippen aufrichtet. Beides ist in fünf Minuten erledigt und macht den Unterschied zwischen einem Modus, der beruhigt, und einem, der selbst zur Fehlerquelle wird.
Häufige Fragen
Was macht der Angle Mode in Betaflight?
Der Stick gibt einen Neigungswinkel vor, keine Drehgeschwindigkeit. Ein halber Ausschlag bedeutet also die halbe maximale Neigung. Lässt du den Stick los, richtet sich der Quad selbsttätig wieder waagerecht aus. Die maximale Neigung ist über einen Grenzwert begrenzt, sodass ein Überschlag im Angle Mode nicht möglich ist.
Was ist der Unterschied zwischen Angle und Horizon?
Beide nivellieren selbst, Horizon gibt die Begrenzung bei vollem Stickausschlag aber frei. In der Nähe der Stickmitte verhält sich Horizon wie Angle, ab einem einstellbaren Übergangspunkt wechselt es in das Verhalten von Acro und erlaubt Rollen und Überschläge. Angle bleibt in jeder Stickstellung begrenzt.
Braucht der Angle Mode einen Beschleunigungssensor?
Ja, zwingend. Nur der Beschleunigungssensor liefert die Lage im Verhältnis zur Erdanziehung, und ohne diese Information kann Betaflight nicht wissen, was waagerecht ist. Ist der Sensor abgeschaltet, erscheinen Angle und Horizon nicht in der Modusliste. Erfahrene Acro-Piloten deaktivieren ihn teilweise, verzichten damit aber auf alle nivellierenden Modi.
Wie stelle ich die maximale Neigung im Angle Mode ein?
Über den Angle-Limit-Wert, der in den PID-Einstellungen des Configurators und in der CLI zugänglich ist. Ein niedriger Wert macht den Quad zahm und langsam, ein hoher lässt steilere Winkel und damit mehr Tempo zu. Prüfe den Standardwert in deiner Firmware-Version, er hat sich zwischen den Betaflight-Versionen mehrfach geändert.
Was bewirkt die Level-Strength-Einstellung?
Sie bestimmt, wie kräftig der Quad in die Waagerechte zurückdrängt. Ein hoher Wert lässt ihn zackig aufrichten, kann aber zu Überschwingen und Schaukeln führen. Ein niedriger Wert wirkt weich und träge. Der übliche Ausgangswert liegt bei 50, Anpassungen erfolgen in Schritten von etwa 10.
Warum driftet mein Quad im Angle Mode zur Seite?
Meist ist der Beschleunigungssensor nicht sauber kalibriert. Stelle den Quad auf eine wirklich waagerechte Fläche und führe im Configurator die Kalibrierung des Beschleunigungssensors durch. Bleibt die Drift, kann der Flight Controller schief im Rahmen sitzen; dafür gibt es einen Ausgleichswert für die Einbaulage.
Ist der Angle Mode zum Filmen geeignet?
Für ruhige Fahrten und Anfängeraufnahmen ja, weil der Horizont automatisch gerade bleibt. Erfahrene Piloten filmen trotzdem meist in Acro, weil die Selbstnivellierung bei Kurven ein leichtes Wippen erzeugt, sobald die Sticks zurückgehen. Für gleichmäßige Schwenks ist das sichtbar.
Kann ich Angle Mode und Acro auf einem Schalter kombinieren?
Ja, und das ist die übliche Belegung. Ein Dreistufenschalter deckt Angle in der ersten Stellung, Acro Trainer in der zweiten und freies Acro in der dritten ab. Achte darauf, dass sich die Schalterbereiche im Modes-Reiter nicht überlappen, sonst sind zwei Modi gleichzeitig aktiv und die Selbstnivellierung gewinnt.