Der Quad liegt hundert Meter entfernt auf dem Rücken, das Bild in der Brille steht kopf, und der Weg dorthin führt durch Brennnesseln. Genau für diese Lage bringt Betaflight eine Funktion mit, die die Motoren rückwärts laufen lässt, bis sich der Rahmen wieder auf die Beine kippt. Wie du sie einrichtest und was du dabei über die Leistungsgrenzen wissen solltest.
Das Wichtigste in Kürze
- DShot ist Pflicht: Nur DShot150, DShot300 und DShot600 kennen den Befehl zur Umkehr der Drehrichtung.
- Der Modus heißt
FLIP OVER AFTER CRASHim Modes-Tab, im OSD erscheint er alsCRASH FLIP.- Armen im Liegen ist erlaubt: Bei aktivem Schalter überspringt Betaflight die Lageprüfung vor dem Armen.
- Drei Parameter steuern das Verhalten:
crashflip_motor_percent,crashflip_rateundcrashflip_auto_rearm.- Kurze Stöße statt Dauerlauf: Ein blockierter Propeller heizt Motor und Regler in Sekunden auf.
Was der Modus technisch macht
Ein Multicopter kann seine Motoren in beide Richtungen drehen, die Regler lassen das im Normalbetrieb nur nicht zu. Das DShot-Protokoll kennt dafür einen eigenen Befehl, der dem Regler eine neue Drehrichtung vorgibt, und genau den schickt Betaflight beim Aktivieren des Turtle Mode an alle vier Regler.
Der Quad liegt dabei auf seiner Oberseite, die Propeller stehen also zwischen Rahmen und Boden. Mit der normalen Drehrichtung würden sie ihn in dieser Lage nur fester auf den Boden drücken. Mit umgekehrter Drehrichtung zeigt ihr Schub nach oben, und damit lässt sich der Rahmen anheben.
Läuft nun ein Motorpaar auf einer Seite an, hebt es diese Seite des Rahmens an. Der Quad stellt sich auf die gegenüberliegende Kante und kippt darüber zurück in die Normallage. Gebraucht wird also ein Drehmoment um die Rahmenkante, und das entsteht nur, wenn diese Kante am Untergrund Halt findet. Genau darum arbeitet der Modus auf Beton anders als in hohem Gras.
Welche Motoren dabei laufen
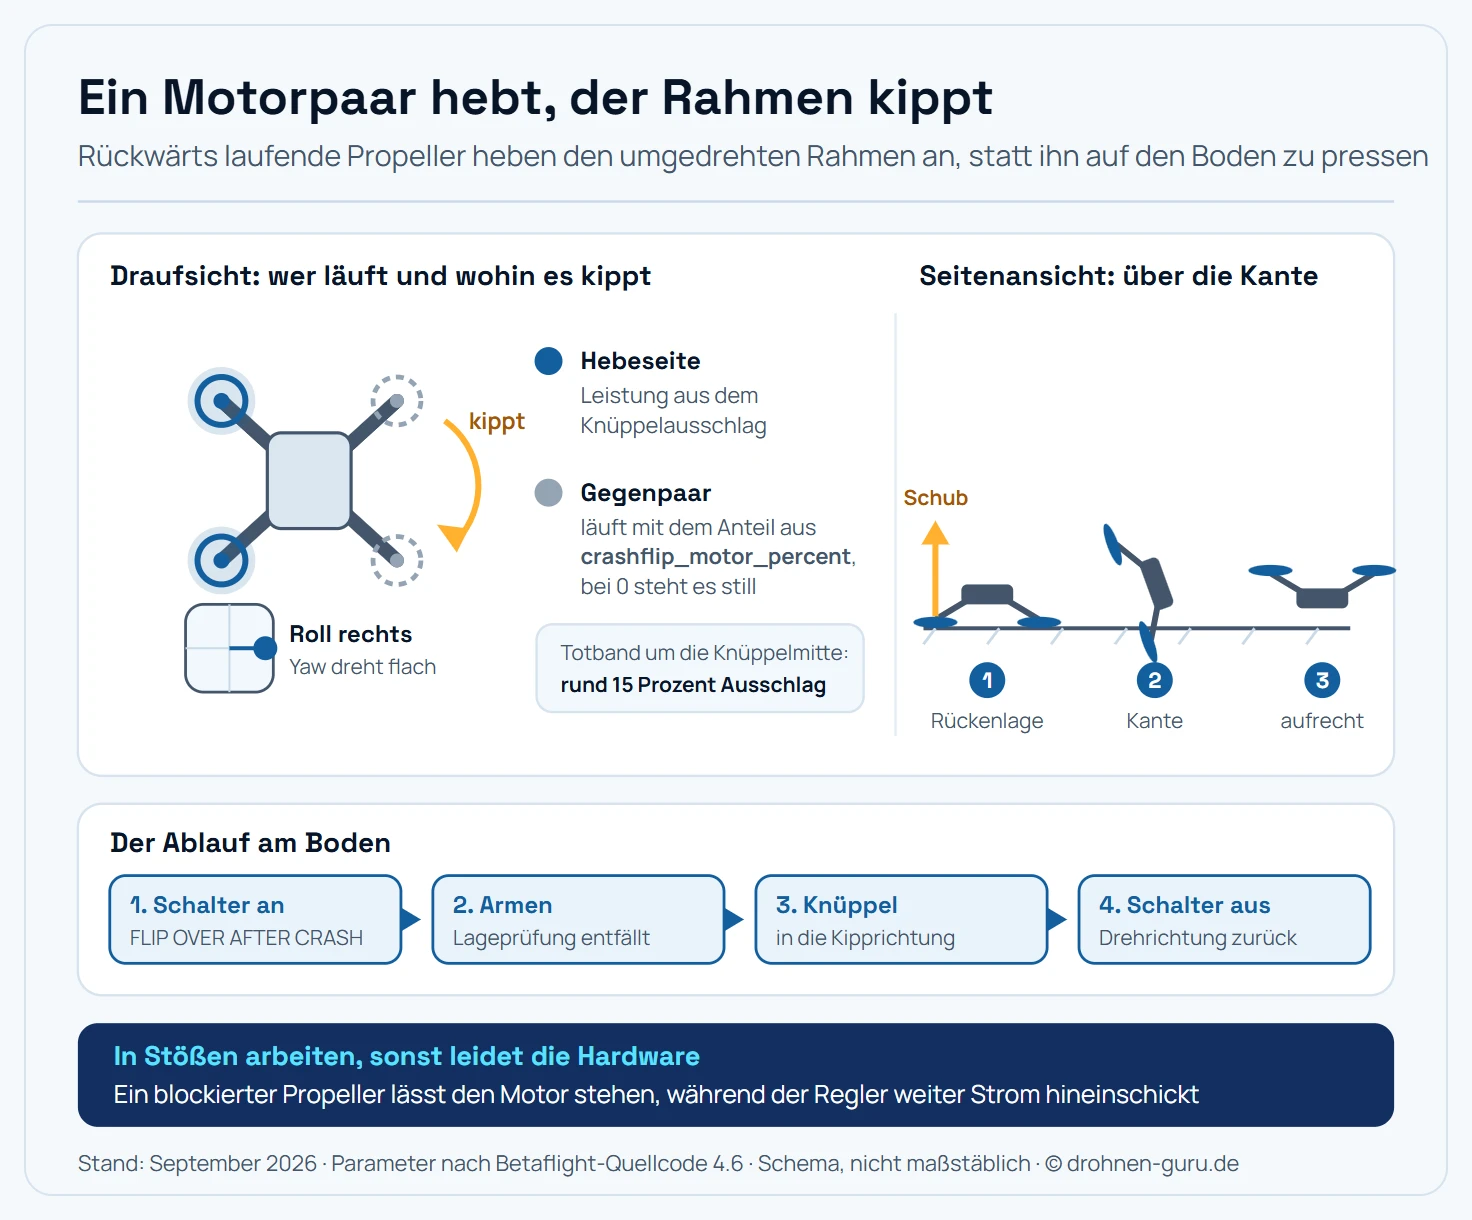
Die Motoren der Kippseite bekommen die Leistung aus dem Knüppel,
die gegenüberliegenden nur den Anteil aus
crashflip_motor_percent.
Betaflight rechnet die Knüppelstellung über denselben Mixer, der auch
im Flug die Motoranteile verteilt. Die Motoren, die in die gewählte
Richtung drücken, bekommen die volle Leistung aus dem Knüppelausschlag.
Die gegenüberliegenden Motoren laufen nur mit dem Anteil, den
crashflip_motor_percent vorgibt, und stehen bei einem Wert von 0
still.
Welche Achse dabei zählt, entscheidet der Knüppel selbst: Ein dominanter Yaw-Ausschlag schaltet Roll und Pitch stumm, andersherum schaltet ein dominanter Roll- oder Pitch-Ausschlag den Yaw-Anteil ab. Ein Totband von rund 15 Prozent um die Mittelstellung verhindert, dass ein zitternder Daumen schon Motoren startet.
Die Zuordnung der Motornummern zu den Ecken steht im Motors-Tab. Wer sie nicht kennt, findet den Ablauf im Ratgeber Motor-Drehrichtung in Betaflight.
Voraussetzungen: Protokoll, Regler, Propeller
Das Motorprotokoll muss DShot sein. DShot150, DShot300 und DShot600 übertragen digitale Befehle und können deshalb eine Drehrichtung vorgeben. Analoge Protokolle wie PWM, Oneshot und Multishot übertragen ausschließlich eine Leistungsstufe, ihnen fehlt der Befehlskanal. Steht im Configurator eines dieser Protokolle, bleibt der Modus wirkungslos.
Die Regler müssen den Befehl umsetzen. BLHeli_S mit Bluejay, BLHeli_32 und AM32 tun das. Ältere BLHeli_S-Regler mit der originalen Werksfirmware können DShot fliegen und trotzdem an der Richtungsumkehr scheitern, weil die Firmware den Befehl nicht kennt. Ein Blick in den ESC-Configurator zeigt, was tatsächlich auf den Reglern läuft. Bürstenmotoren, wie sie in einfachen Spielzeug-Quads stecken, scheiden grundsätzlich aus.
Die Propeller müssen heil sein. Ein Blatt mit abgebrochener Spitze liefert zu wenig Schub, und ein Propeller, der sich beim Sturz verkantet hat, blockiert. Ersatzblätter gehören deshalb ins Feldbesteck, die Auswahl steht im Ratgeber FPV-Propeller.
Einrichten im Configurator
Der Weg führt über zwei Reiter und dauert wenige Minuten.
1. Protokoll prüfen. Im Reiter Motors steht das Motorprotokoll. Ist dort DShot300 oder DShot600 eingetragen, ist die Grundlage gelegt.
2. Modus auf einen Schalter legen. Im Reiter Modes findet sich der
Eintrag FLIP OVER AFTER CRASH. Über “Add Range” bekommt er einen
freien AUX-Kanal. Ein Kippschalter ist einem Taster vorzuziehen, weil
der Modus über mehrere Sekunden aktiv bleiben soll.
3. Kanal kontrollieren. Beim Umlegen des Schalters wandert der gelbe Marker in den markierten Bereich. Steht er daneben, stimmt der Kanal nicht.
4. OSD-Pfeil aktivieren. Im OSD-Reiter lässt sich das Element für den Crashflip-Pfeil einblenden. Es zeigt in der Brille die Richtung an, in die der Knüppel gehört, was die Orientierung erheblich erleichtert, wenn das Bild kopfsteht. Die übrigen Elemente sind im Ratgeber Betaflight OSD beschrieben.
Speichern gehört nach jeder Änderung dazu. Die Reihenfolge der Erstkonfiguration insgesamt steht im Betaflight Configurator.
Die drei Parameter in der CLI
| Parameter | Wertebereich | Aufgabe |
|---|---|---|
crashflip_motor_percent | 0 bis 100 | Leistung der Motoren gegen die Kipprichtung; 0 lässt sie stehen |
crashflip_rate | 0 bis 250 | Grenze der Drehrate, Wert mal zehn ergibt Grad pro Sekunde; 0 schaltet die Begrenzung ab |
crashflip_auto_rearm | OFF oder ON | armt nach dem Umdrehen selbsttätig wieder, statt zu sperren |
crashflip_motor_percent ist die Stellschraube für schwere
Aufbauten. Steht der Wert auf 0, arbeiten ausschließlich die Motoren
der Kippseite. Das reicht bei einem leichten 5-Zoll-Freestyle-Aufbau
meist aus. Ein schwerer Long-Range-Quad oder ein
Cinewhoop mit Ducts profitiert davon, wenn die
Gegenseite mitdrückt, weil sich der Rahmen dann leichter über die
Kante hebt.
crashflip_rate löst das Problem der Überdrehung. Ein kräftiger
Quad springt bei vollem Knüppel über die Kante hinaus und landet
wieder auf dem Rücken. Die Begrenzung nimmt die Leistung zurück, sobald
die Drehrate den eingestellten Wert überschreitet. Bei 0 bleibt es beim
älteren Verhalten, in dem allein der Daumen die Dosierung übernimmt.
crashflip_auto_rearm entscheidet, was nach dem Ausschalten des
Schalters passiert. Bei OFF disarmt Betaflight und sperrt das nächste
Armen, bis du den Arm-Schalter einmal selbst ausgeschaltet hast. Bei
ON stellt Betaflight die Drehrichtung auf normal zurück und der Quad
bleibt armiert, sodass du direkt weiterfliegen kannst.
Nach jeder Änderung in der CLI gehört ein save dazu.
Der Ablauf am Boden
- Disarmen. Nach dem Einschlag steht der Arm-Schalter auf aus.
- Turtle-Schalter einschalten. Damit übergeht Betaflight die Lageprüfung, die sonst das Armen bei Schräglage verhindert.
- Armen. Die Motoren bleiben still, solange die Knüppel mittig stehen.
- Knüppel in die Kipprichtung. Roll und Pitch kippen über die jeweilige Kante, Yaw dreht den Quad flach am Boden. Der OSD-Pfeil zeigt die passende Richtung an.
- Dosieren. Ein kurzer, zunehmender Ausschlag arbeitet besser als ein voller Schlag. Ein Anlauf dauert ein bis zwei Sekunden.
- Schalter aus. Damit endet der Modus, die Drehrichtung geht zurück auf normal.
Der Quad steht dabei mit laufenden Propellern auf dem Boden. Halte mehrere Meter Abstand: Die Blätter laufen verkehrt herum und schleudern Kies und Grashalme zur Seite.
Warum es manchmal nicht klappt
Der Untergrund gibt nach. Hohes Gras, Laub, weicher Schnee und Sand schlucken den Schub. Die Propeller fräsen sich ein, statt den Rahmen anzuheben. Auf Asphalt, Beton, Estrich und kurzem Rasen funktioniert der Modus dagegen zuverlässig.
Etwas blockiert die Blätter. Grashalme wickeln sich um die Motorglocke, ein Ast klemmt zwischen Arm und Propeller, bei einem Cinewhoop hängt der Duct auf. Dann steht der Motor still, während der Regler weiter Strom liefert.
Der Aufbau ist zu schwer für die Kante. Ein 7-Zoll-Quad mit
großem Akku hat einen langen Hebel und viel Masse. Hier hilft ein
höherer Wert bei crashflip_motor_percent, damit beide Seiten
arbeiten.
Der Quad liegt gegen ein Hindernis. Drückt eine Bordsteinkante oder ein Baumstamm gegen die Kippseite, arbeitet der Modus gegen ein festes Objekt. Yaw hilft dann oft weiter, weil er den Quad erst freidreht.
Was der Modus die Hardware kostet
Ein Motor, dessen Propeller blockiert, dreht sich nicht, nimmt aber weiter Strom auf. Die gesamte elektrische Leistung geht in diesem Fall in Wärme, in der Wicklung und im Regler. Wenige Sekunden genügen, um beide deutlich aufzuheizen; wer den Knüppel minutenlang hält, riskiert eine durchgebrannte Wicklung oder einen defekten Regler.
Daraus folgt die einzige wirklich wichtige Regel im Umgang mit dem Modus: Arbeite in kurzen Stößen und lass zwischendurch los. Bewegt sich nach zwei Sekunden nichts, ändert auch die dritte Sekunde nichts, dann ist der Weg zu Fuß der bessere.
Auch die Propeller leiden. Sie laufen rückwärts gegen den Boden, und die Kante, die dabei arbeitet, ist die stumpfe Rückseite des Blatts. Kratzer und ausgefranste Kanten sind nach mehreren Einsätzen normal. Bei Cinewhoops kommt hinzu, dass die Linse der Kamera in dieser Lage oft nach unten zeigt und den Boden berührt.
Abgrenzung zu den anderen Rettungsfunktionen
Crash Recovery greift in der Luft und versucht, den Quad nach einem Streifschuss wieder waagerecht zu bekommen. Die Einstellungen dazu stehen im Ratgeber Betaflight Crash Recovery.
GPS Rescue ist die Rückkehrfunktion nach Verbindungsverlust und hat mit der Lage am Boden nichts zu tun. Der Aufbau ist unter Return to Home beschrieben.
Turtle Mode ist die Funktion für den Moment danach, in dem der Quad bereits liegt. Alle drei können nebeneinander eingerichtet sein, und keine ersetzt die andere.
Bleibt der Quad ganz verschwunden, hilft der Ratgeber Drohne verloren mit dem, was die Telemetrie und die letzte bekannte Position noch hergeben.
Fazit: fünf Minuten Einrichtung, viele gesparte Wege
Turtle Mode ist eine der Funktionen mit dem besten Verhältnis von Aufwand zu Nutzen. Ein freier AUX-Kanal, ein Häkchen im Modes-Tab und drei Zeilen in der CLI genügen, und danach spart jeder gelungene Flip einen Fußweg durch nasses Gras.
Die Grenzen sind schnell benannt: Der Boden muss fest sein, die Propeller müssen heil sein, und der Daumen muss in Stößen arbeiten statt in Dauerlauf. Wer das beachtet, bekommt eine Funktion, die zuverlässig arbeitet und den Akku dabei kaum belastet.
Häufige Fragen
Was macht der Turtle Mode in Betaflight?
Er dreht die Drehrichtung der Motoren um und lässt einzelne Motoren gezielt anlaufen, sodass sich der auf dem Rücken liegende Quad über eine Kante wieder auf die Beine kippt. Im Modes-Tab heißt die Funktion FLIP OVER AFTER CRASH, im OSD erscheint sie als CRASH FLIP. Du steuerst die Kipprichtung mit Roll, Pitch oder Yaw.
Welche Voraussetzungen braucht Turtle Mode?
Das Motorprotokoll muss DShot sein, also DShot150, DShot300 oder DShot600. Nur DShot kennt einen Befehl zur Umkehr der Drehrichtung, PWM, Oneshot und Multishot kennen ihn nicht. Dazu braucht es Regler, die diesen Befehl umsetzen: BLHeli_S mit Bluejay, BLHeli_32 und AM32 tun das. Bürstenmotoren scheiden grundsätzlich aus.
Muss ich small_angle auf 180 setzen, damit der Quad umgedreht armt?
Nein. Betaflight prüft die Lage vor dem Armen zwar über isUpright, überspringt diese Prüfung aber, solange der Schalter für FLIP OVER AFTER CRASH aktiv ist. Der Arming-Grund ANGLE fällt damit von allein weg. Eine Änderung an small_angle betrifft nur den normalen Start und ist für Turtle Mode nicht nötig.
Was bewirkt crashflip_motor_percent?
Der Wert legt fest, wie viel Leistung die Motoren bekommen, die entgegen der gewählten Kipprichtung arbeiten würden. Bei 0 bleiben diese Motoren stehen und nur die Motoren der Kippseite laufen. Ein Wert oberhalb von 0 lässt sie mit dem eingestellten Prozentsatz mitdrehen, was das Anheben schwerer Aufbauten unterstützt.
Wofür ist crashflip_rate da?
Der Parameter begrenzt die Drehrate beim Umkippen: Der eingestellte Wert mal zehn ergibt die Grenze in Grad pro Sekunde, ab der Betaflight die Motorleistung zurücknimmt. Damit überschlägt sich ein kräftiger Quad nicht gleich wieder auf den Rücken. Der Standardwert 0 schaltet diese Begrenzung ab und liefert das ältere Verhalten.
Warum bleibt der Quad im Gras trotzdem liegen?
Turtle Mode braucht Reibung an einer festen Kante. Auf hohem Gras, in Laub oder in weichem Schnee greifen die Propeller ins Leere, statt den Rahmen anzuheben, und im Gras können sich zusätzlich Halme in die Ducts oder um die Motorglocke wickeln. Auf Asphalt, Beton oder kurzem Rasen funktioniert der Modus dagegen zuverlässig.
Kann Turtle Mode die Motoren beschädigen?
Ja, wenn er zu lange am Stück läuft. Blockiert ein Propeller, steht der Motor still, während der Regler weiter Strom hineinschickt, und dann heizen sich Wicklung und ESC schnell auf. Deshalb gilt: in kurzen Stößen von ein bis zwei Sekunden arbeiten und abbrechen, sobald sich nichts bewegt.
Was ist der Unterschied zu Crash Recovery?
Crash Recovery arbeitet in der Luft und versucht, den Quad nach einem Streifschuss wieder in die Waagerechte zu bringen. Turtle Mode arbeitet am Boden und dreht ihn um, wenn er bereits auf dem Rücken liegt. Beide Funktionen können nebeneinander eingerichtet sein und lösen getrennte Probleme.