Ein Streifschuss am Ast, der Quad kippt weg, und bis der Daumen reagiert hat, liegt er im Gras. Betaflight bringt für diesen Fall eine Funktion mit, die kaum jemand aktiviert hat: Crash Recovery. Sie erkennt den Einschlag und richtet den Quad selbst wieder auf. Warum sie ab Werk trotzdem ausgeschaltet ist und wann sie sich lohnt.
Das Wichtigste in Kürze
- Drei Bedingungen gleichzeitig lösen aus: hohe Drehrate, hoher D-Anteil und gesättigte Motorausgänge.
crash_recoverysteht ab Werk auf OFF. Die Optionen lauten OFF, ON und BEEP.- BEEP ist der Testmodus: Betaflight meldet die Erkennung akustisch, greift aber nicht ein.
- Startwert für
crash_gthreshold: rund 450 °/s, abhängig von den eigenen Rates.crash_timeum 500 ms genügt, um die meisten 5-Zoll-Quads wieder in die Waagerechte zu bringen.
Was beim Einschlag im Flight Controller passiert
Trifft ein Propeller ein Hindernis, geschieht in Millisekunden mehreres gleichzeitig. Der Quad wird ruckartig um eine Achse gedreht, das Gyro meldet eine extreme Drehrate, der D-Anteil des Reglers reagiert mit einem Ausschlag, und die Motoren gehen an den Anschlag, weil der Regler mit voller Kraft gegensteuert.
Genau diese Kombination nutzt Betaflight zur Erkennung. Ein Einschlag sieht anders aus als ein schnelles Manöver, weil im normalen Flug Motorreserve übrig bleibt. Erst wenn die Ausgänge gesättigt sind, weiß der Regler, dass er die geforderte Bewegung nicht mehr herstellen kann.
Die Erkennung: drei Bedingungen, eine Verknüpfung
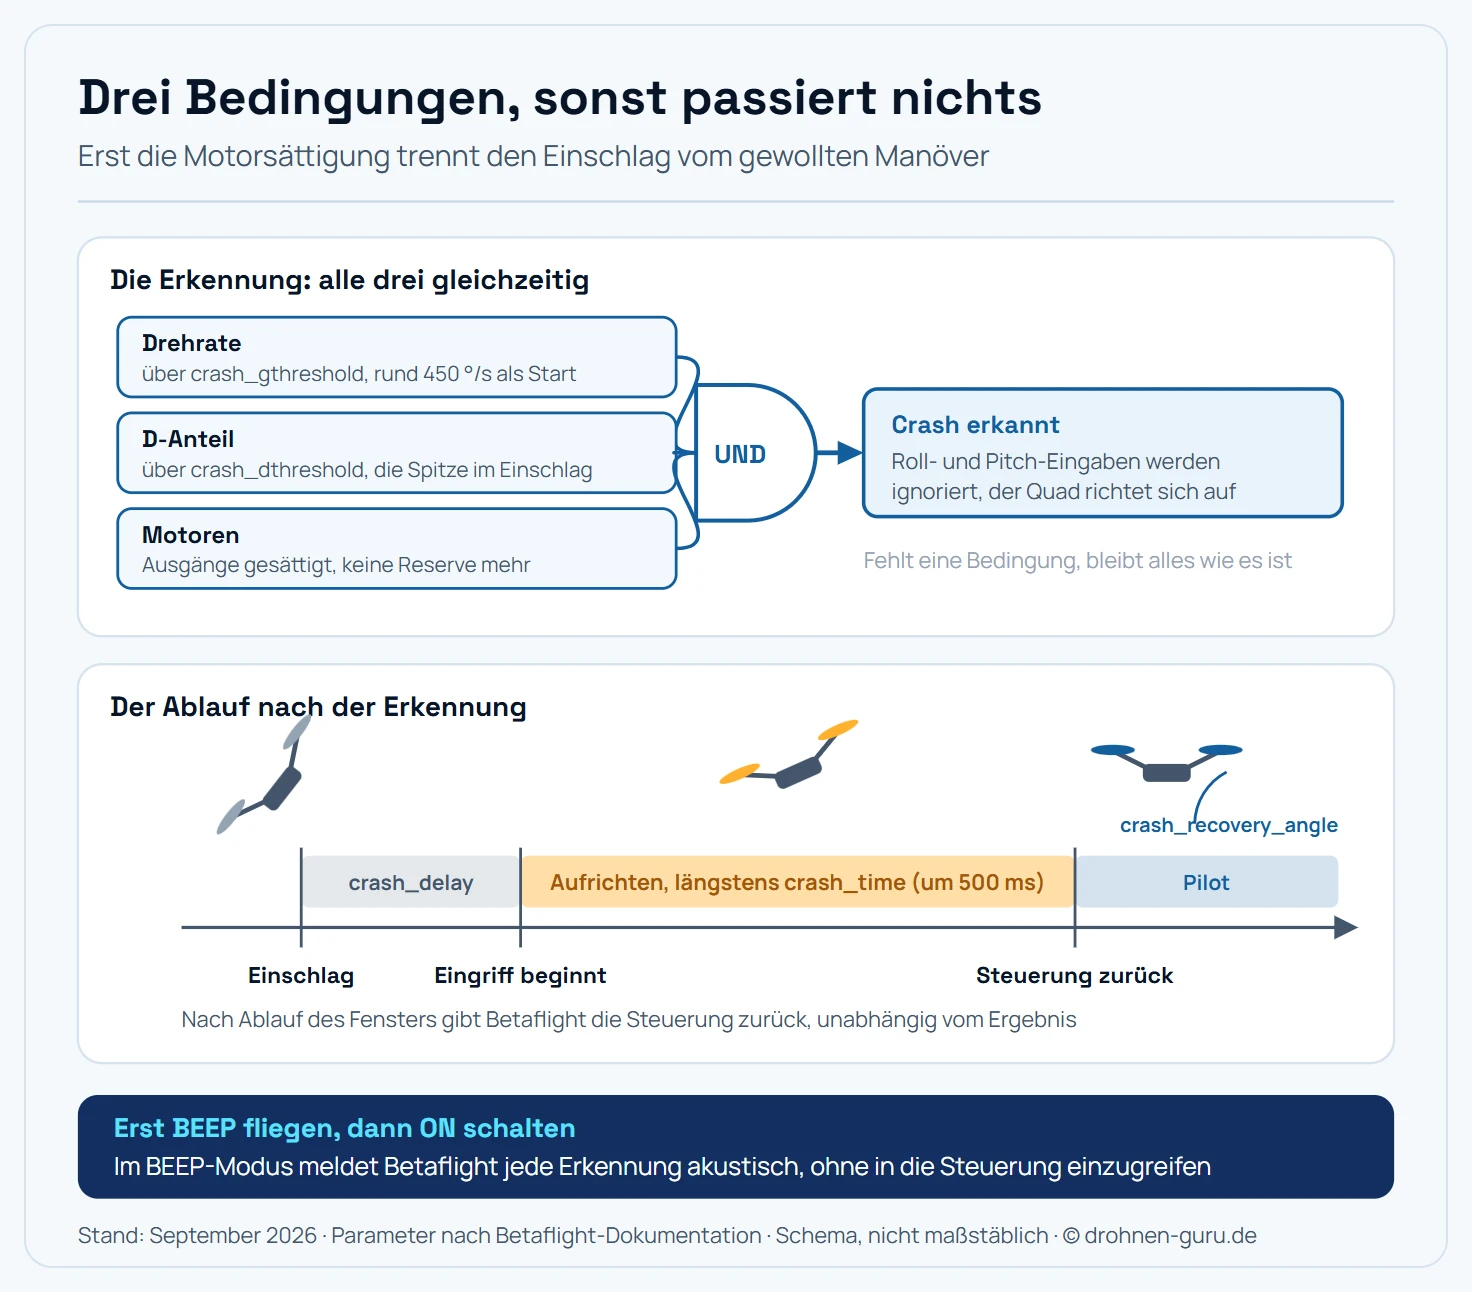
Alle drei Bedingungen zusammen unterscheiden den Einschlag vom gewollten Manöver. Fehlt eine, geschieht nichts.
crash_gthreshold ist die Schwelle für die Drehrate in Grad pro
Sekunde. Als allgemeiner Ausgangspunkt gilt ein Wert um 450 °/s. Wer
mit einer hohen Max Rate fliegt,
erreicht diese Drehrate allerdings auch gewollt, deshalb gehören beide
Zahlen zusammen betrachtet.
crash_dthreshold ist die Schwelle für den D-Anteil. Ein
Einschlag erzeugt eine nahezu sofortige Beschleunigungsspitze, und
genau darauf reagiert der D-Anteil deutlich stärker als auf jede
Knüppelbewegung.
Die Motorsättigung ist die dritte und stillste Bedingung. Sie hat keinen eigenen Parameter, ergibt sich aber aus dem Zustand der Ausgänge. Sie ist der Grund, warum die Erkennung im normalen Flug selten anspringt.
Die Parameter im Überblick
| Parameter | Aufgabe | Anhaltspunkt |
|---|---|---|
crash_recovery | Betriebsart | OFF, ON oder BEEP; ab Werk OFF |
crash_gthreshold | Drehraten-Schwelle | rund 450 °/s als Ausgangspunkt |
crash_dthreshold | Schwelle für den D-Anteil | erkennt die Beschleunigungsspitze |
crash_setpoint_threshold | Grenze, ab der eine Knüppeleingabe als gewollt gilt | verhindert Auslösen bei absichtlichen Manövern |
crash_delay | Wartezeit vor dem Eingriff | kurze Verzögerung in Millisekunden |
crash_time | maximale Dauer der Aufrichtung | um 500 ms genügt für 5-Zoll-Quads |
crash_recovery_angle | Winkel, bis zu dem aufgerichtet wird | 5 bis 10° flach, 20 bis 30° toleranter |
crash_recovery_rate | wie energisch aufgerichtet wird | zu hoch führt zu Schwingen |
crash_limit_yaw | Begrenzung der Yaw-Ausgabe während der Recovery | hält Kraft für Roll und Pitch frei |
Die Werte lassen sich über die CLI setzen. Nach jeder Änderung gehört
ein save dazu, und danach gilt dasselbe wie beim
PID-Tuning: eine Änderung,
dann ein Flug.
Was nach der Erkennung geschieht
Springt die Erkennung an, läuft ein festes Programm ab:
1. Wartezeit. Betaflight lässt crash_delay verstreichen. Diese
Pause verhindert, dass der Eingriff mitten in den Einschlag hinein
erfolgt, solange die Sensorwerte noch unbrauchbar sind.
2. Übernahme. Deine Eingaben auf Roll und Pitch werden ignoriert.
Der Regler arbeitet stattdessen auf das Ziel hin, den Quad in Richtung
crash_recovery_angle zu bringen, mit der über crash_recovery_rate
festgelegten Energie.
3. Zeitfenster. Der Versuch läuft höchstens crash_time lang. Ein
Wert um 500 Millisekunden reicht, um die meisten 5-Zoll-Quads wieder
waagerecht zu bekommen.
4. Rückgabe. Danach hast du die Steuerung zurück, unabhängig davon, ob die Aufrichtung geklappt hat. Das ist wichtig: Der Modus klammert sich nicht fest.
Warum der Modus ab Werk aus ist
Die Erkennung kann sich irren, und zwar in beide Richtungen.
Fehlauslösung im Flug. Ein hart geflogener Flip oder eine schnelle Rolle erzeugt hohe Drehraten, große D-Ausschläge und kurzzeitige Sättigung. Damit sind alle drei Bedingungen erfüllt, obwohl nichts passiert ist. Die Folge ist eine Selbstaufrichtung mitten im Manöver, und die fühlt sich an, als hätte jemand kurz das Steuer übernommen.
Nichterkennung. Ein weicher Kontakt mit einem Blatt oder einem Netz löst die Schwellen nicht aus. Der Quad kippt trotzdem weg, und die Funktion hilft nicht.
Aus dieser Unschärfe folgt die Empfehlung: Erst BEEP, dann ON. Im BEEP-Modus meldet Betaflight jede erkannte Situation akustisch, ohne einzugreifen. Wer damit einige Flüge macht, weiß danach, ob die Schwellen zum eigenen Stil passen. Piept es bei jedem Flip, sind sie zu niedrig.
Abgrenzung: was Crash Recovery nicht ist
Turtle Mode arbeitet am Boden. Liegt der Quad auf dem Rücken, lässt er sich über rückwärts laufende Propeller wieder umdrehen. Das ist die Funktion für die Situation, in der Crash Recovery bereits gescheitert ist, beschrieben im Ratgeber Betaflight Turtle Mode.
GPS Rescue ist die Rückkehrfunktion nach Verbindungsverlust. Sie hat mit dem Einschlag nichts zu tun und ist im Ratgeber Return to Home beschrieben.
Der Failsafe greift, wenn die Fernsteuerverbindung abreißt. Auch das ist ein anderer Fall.
Alle vier Funktionen können nebeneinander eingerichtet sein, sie lösen aber getrennte Probleme.
Für wen sich der Modus lohnt
Sinnvoll, wenn Kontakte zum Alltag gehören:
- Indoor und Bando, wo Wände und Träger nah sind
- dichter Wald mit dünnen Ästen
- die Anfangsphase, in der Streifschüsse häufig sind
- Cinewhoops mit Ducts, die einen Kontakt ohnehin oft überstehen
Eher störend bei Freestyle mit hohen Drehraten und beim Rennen. In beiden Fällen sind die Signaturen eines gewollten Manövers zu nah an denen eines Einschlags, und ein Eingriff zur falschen Zeit kostet mehr als er rettet.
Fazit: eine Funktion mit klarem Anwendungsfall
Crash Recovery ist keine Rettungsfunktion für jeden Quad, und die Voreinstellung OFF ist gut begründet. Wer aber viel in engen Umgebungen fliegt, bekommt mit ein paar Minuten Einrichtung eine Reserve, die den Unterschied zwischen weiterfliegen und suchen ausmacht.
Der Weg dorthin führt über den BEEP-Modus. Er kostet nichts, verändert nichts am Flugverhalten und beantwortet die einzige Frage, die vorher offen ist: ob die Schwellen zu deinem Flugstil passen.
Häufige Fragen
Was macht Crash Recovery in Betaflight?
Erkennt Betaflight einen Einschlag, übernimmt es kurzzeitig die Kontrolle über Roll und Pitch, ignoriert deine Knüppel auf diesen Achsen und versucht, den Quad wieder in die Waagerechte zu bringen. Gelingt das innerhalb der eingestellten Zeit, bekommst du die Steuerung zurück. Der Sinn ist, einen Streifschuss an einem Ast oder einer Wand zu überstehen, statt unkontrolliert abzukippen.
Ist Crash Recovery standardmäßig aktiv?
Nein, der Parameter crash_recovery steht ab Werk auf OFF. Der Grund ist die Fehlauslösung: Harte Freestyle-Manöver erzeugen ähnliche Signaturen wie ein Einschlag, und eine Selbstaufrichtung mitten in einer Rolle ist unangenehmer als das Problem, das sie lösen soll.
Welche Bedingungen lösen Crash Recovery aus?
Drei Bedingungen müssen gleichzeitig erfüllt sein: Die Drehrate überschreitet crash_gthreshold, der D-Anteil überschreitet crash_dthreshold, und die Motorausgänge sind gesättigt. Erst diese Kombination unterscheidet einen Einschlag von einem gewollten schnellen Manöver, denn im Flug bleibt in der Regel Motorreserve übrig.
Was bedeutet die Einstellung BEEP?
Mit crash_recovery = BEEP erkennt Betaflight den Einschlag und gibt einen Ton aus, greift aber nicht in die Steuerung ein. Das ist der richtige Modus zum Ausprobieren: Du fliegst deinen üblichen Stil und hörst, wie oft die Erkennung anschlagen würde. Piept es ständig, sind die Schwellen zu niedrig für deine Fluglage.
Welcher Wert für crash_gthreshold ist sinnvoll?
Als allgemeiner Ausgangspunkt hat sich ein Wert um 450 Grad pro Sekunde eingespielt. Wer mit hohen Rates fliegt, erreicht diese Drehrate allerdings auch gewollt, deshalb gehört der Wert zur eigenen Max Rate ins Verhältnis gesetzt. Der Test im BEEP-Modus zeigt schnell, ob er passt.
Was ist der Unterschied zu Turtle Mode?
Crash Recovery arbeitet in der Luft und versucht, den Sturz abzufangen. Turtle Mode arbeitet am Boden: Liegt der Quad auf dem Rücken, dreht er ihn über zwei gegenläufig laufende Propeller wieder um. Beide Funktionen ergänzen sich, sie lösen aber verschiedene Probleme.
Hilft Crash Recovery gegen einen Flyaway?
Nein. Ein Flyaway entsteht aus einem Verbindungsverlust oder einem Sensorfehler, und dafür ist der Failsafe zuständig, bei GPS-Aufbauten das Return to Home. Crash Recovery greift ausschließlich nach einem erkannten mechanischen Einschlag.
Für wen lohnt sich der Modus?
Vor allem für Piloten, die viel in engen Umgebungen fliegen, wo Kontakte zur Tagesordnung gehören: Indoor, Bando, dichter Wald. Auch beim Einstieg kann er helfen, weil er Streifschüsse abfängt. Für Freestyle mit hohen Drehraten und für Rennen ist er in aller Regel eher störend.