Der Quad ist zweihundert Meter weg, das Bild rauscht, dann wird es schwarz. Ohne Rückholfunktion endet das mit einer Suche im hohen Gras. Betaflight bringt für diesen Fall GPS Rescue mit, und die Funktion arbeitet zuverlässig, sobald zwei Dinge stimmen: die Hardware und die Failsafe-Einstellung. An genau der scheitert es in der Praxis am häufigsten.
Das Wichtigste in Kürze
- Der Home Point entsteht beim Armieren, nicht beim Abheben. Ohne GPS-Fix vorher gibt es keinen Rückkehrpunkt.
- Mindestens 8 Satelliten, besser 10 und mehr. Darunter sitzt der Heimatpunkt ungenau.
- Failsafe Stage 2 auf GPS Rescue stellen und den Throttle-Wert auf Schwebegas setzen, sonst stallen die Motoren.
- UBLOX statt NMEA: Das Standardprotokoll liefert nur 1 Hz und ist für die Regelung zu langsam.
- Vor dem Ernstfall testen: Funktion zusätzlich auf einen AUX-Schalter legen und im offenen Gelände auslösen.
Was beim Rescue tatsächlich passiert
Der Ablauf folgt immer demselben Muster, unabhängig davon, ob ihn ein Signalverlust oder ein Schalter auslöst.
Zuerst prüft Betaflight, ob die Voraussetzungen stimmen: gültiger GPS-Fix, ausreichende Entfernung zum Startpunkt, plausible Werte. Ist der Quad sehr nah am Heimatpunkt, landet er direkt, statt erst zu steigen.
Danach steigt der Quad auf die eingestellte Rescue-Höhe. Dieser Schritt ist der wichtigste Teil der ganzen Funktion, denn er bringt den Quad über Bäume und Gebäude. Anschließend dreht er sich in Richtung Heimatpunkt und fliegt mit einer festgelegten Geschwindigkeit zurück. Über dem Ziel angekommen sinkt er ab und schaltet die Motoren am Boden aus.
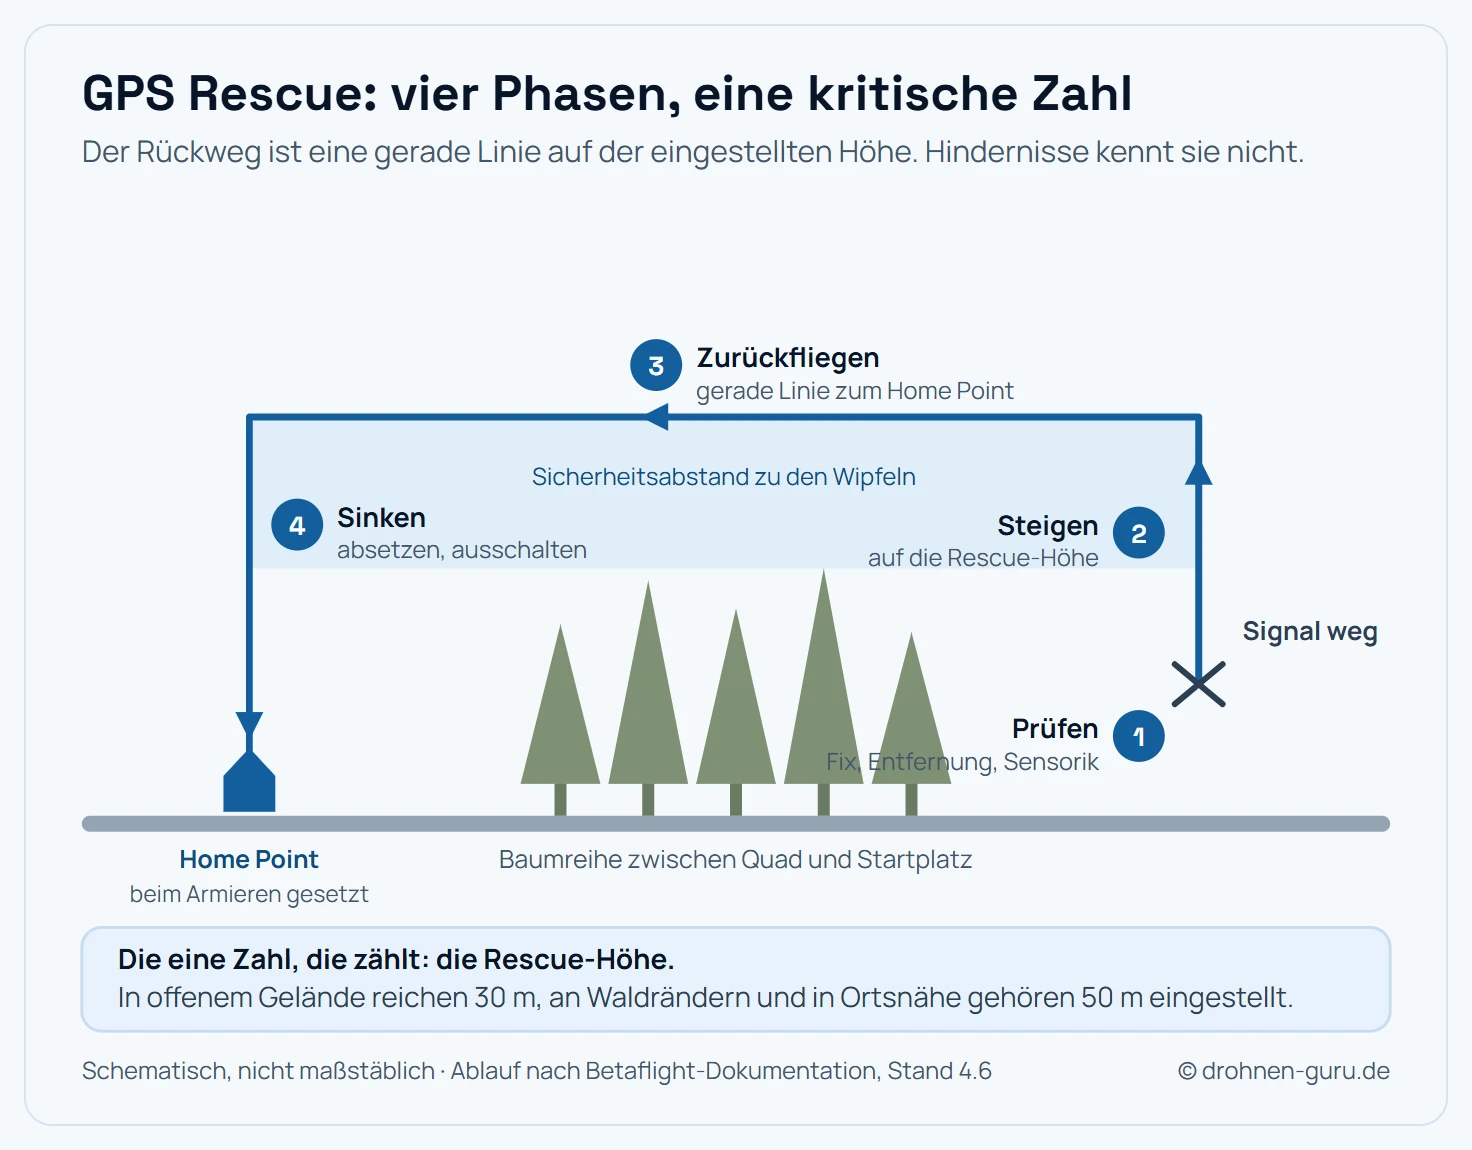
Der Steigflug vor dem Rückweg entscheidet darüber, ob der Quad über Hindernisse hinwegkommt.
Die Hardware-Voraussetzungen
Das GPS-Modul ist das einzige zwingende Bauteil. Zwei Punkte zählen bei der Auswahl: der Chipsatz und die Antenne. Module mit M10-Chipsatz sind aktuell die erste Wahl, weil sie schneller einloggen und mehr Satelliten gleichzeitig halten. Eine größere Antennenfläche verbessert den Empfang spürbar, kostet allerdings Gewicht.
Wichtig ist die Einstellung des Protokolls. UBLOX liefert die nötigen Aktualisierungen, das voreingestellte NMEA arbeitet oft nur mit 1 Hz und ist damit für die Rückflugregelung zu langsam. Im Configurator gehört deshalb UBLOX mit aktiviertem Auto Config eingestellt.
Das Barometer ist nicht zwingend, verbessert die Höhenhaltung beim Rückflug aber deutlich. Ohne Barometer arbeitet Betaflight mit der GPS-Höhe, die um mehrere Meter schwanken kann. Auf den meisten aktuellen Flight Controllern ist ohnehin eines verbaut.
Das Magnetometer hilft bei Seitenwind, weil es die Blickrichtung unabhängig von der Bewegung liefert. Ohne Kompass leitet Betaflight die Richtung aus dem GPS-Kurs ab, was erst ab etwa drei Metern pro Sekunde funktioniert. Bei einem Rescue ist das meist unkritisch, weil der Quad ohnehin zügig fliegt. Ein schlecht platzierter Kompass in der Nähe von Stromkabeln oder Videosender schadet dagegen mehr, als er nützt.
Einrichtung im Configurator
1. GPS aktivieren. Im Reiter Ports den UART auswählen, an dem das Modul hängt, und dort GPS einschalten. Bewährte Baudrate ist 57600. Im Reiter Configuration dann den GPS-Schalter setzen, als Protokoll UBLOX wählen und Auto Config aktivieren.
2. Fix prüfen. Mit dem Quad nach draußen, freier Himmel, ein bis zwei Minuten warten. Der Configurator zeigt die Zahl der Satelliten. Unter acht lohnt der nächste Schritt noch nicht.
3. Failsafe konfigurieren. Im Reiter Failsafe die Stage 2 auf GPS Rescue stellen. Hier liegt die häufigste Fehlerquelle: Der Throttle-Wert gehört auf den Schwebegas-Wert deines Quads, also auf den Gaswert, bei dem er die Höhe hält. Die Einstellung Auto führt dagegen dazu, dass der Quad sinkt, bevor die Rescue-Routine übernimmt.
4. Rescue-Höhe festlegen. Sie muss über allem liegen, was zwischen dir und dem Quad stehen kann. In offenem Gelände genügen dreißig Meter, an Waldrändern oder in Ortsnähe sind fünfzig Meter die sinnvollere Größe.
5. Auf einen Schalter legen. Im Reiter Modes GPS Rescue zusätzlich einem AUX-Kanal zuweisen. Das ist die Grundlage für den Test.
Der Test, den viele auslassen
Eine Rückholfunktion, die im Ernstfall zum ersten Mal läuft, ist eine Wette. Der Test kostet zehn Minuten.
Such dir eine freie Fläche mit weichem Untergrund und mindestens fünfzig Metern Abstand zu Bäumen, Zäunen und Menschen. Starte, fliege etwa fünfzig bis achtzig Meter weg und leg dann den Rescue-Schalter um.
Beobachte drei Dinge: Steigt der Quad auf die eingestellte Höhe? Dreht er sich in deine Richtung und kommt tatsächlich näher? Sinkt er über dem Startpunkt kontrolliert ab? Sobald etwas schiefläuft, schaltest du zurück und übernimmst.
Dieser Testflug zeigt auch, ob der Home Point stimmt. Landet der Quad zwanzig Meter neben dir, waren beim Armieren zu wenige Satelliten da.
Die häufigsten Fehler
Kein GPS-Lock. Prüfe zuerst die Verkabelung: TX am Modul gehört an RX am Flight Controller und umgekehrt. Vertauschte Leitungen sind der Klassiker. Kommt weiterhin kein Fix, liegt es oft am Videosender, der das Modul stört. Ein paar Zentimeter Abstand oder eine andere Einbauposition lösen das meist.
Falsche Richtung beim Rückflug. Entweder saß der Home Point falsch oder der Kompass zeigt daneben. Beides lässt sich am Boden prüfen: Der Configurator zeigt im GPS-Reiter die Home-Position und die Kompassrichtung.
Motoren gehen aus. Der Throttle-Wert im Failsafe steht auf Auto oder zu niedrig. Auf Schwebegas stellen.
Der Quad überfliegt den Startpunkt. Bei starkem Rückenwind kommt er zu schnell an. Eine geringere Rückfluggeschwindigkeit hilft, kostet allerdings Akku.
Was GPS Rescue nicht leistet
Die Funktion ist eine Rückversicherung, keine Freigabe für riskante Flüge. Drei Grenzen gehören dazu.
Hindernisse kennt sie nicht. Betaflight fliegt eine gerade Linie zum Heimatpunkt, auf der eingestellten Höhe. Steht dort ein Funkmast, fliegt der Quad hinein. Die Rescue-Höhe ist die einzige Vorsorge.
Der Akku muss reichen. Steigflug und Rückweg kosten Strom. Wer einen Kilometer weit fliegt und dabei bis zur Warnschwelle geht, bekommt eine Rescue-Routine, die auf halbem Weg endet.
Ein Hardware-Defekt bleibt ein Defekt. Bricht ein Motor weg oder löst sich ein Propeller, hilft keine Rückholfunktion. GPS Rescue deckt den Verlust der Funkverbindung ab, mehr nicht.
Für den rechtlichen Rahmen gilt unabhängig davon die Sichtweite: Ein FPV-Flug braucht in Deutschland einen Beobachter, der die Drohne durchgehend sieht. Was dabei sonst noch zu beachten ist, steht im Ratgeber FPV-Drohne fliegen.
Fazit: die zehn Minuten Einrichtung lohnen sich
GPS Rescue ist die günstigste Versicherung gegen einen verlorenen Quad, denn das GPS-Modul kostet weniger als ein Satz Motoren. Der Aufwand steckt weniger im Anschließen als in zwei Details: dem Throttle-Wert im Failsafe und der ausreichend hoch gewählten Rescue-Höhe.
Wer beides sauber setzt und die Funktion einmal bewusst im offenen Gelände auslöst, hat im Ernstfall eine belastbare Rückholung. Wer denselben GPS-Empfänger zusätzlich zum aktiven Halten nutzen will, findet die Einrichtung im Ratgeber zu Position Hold in Betaflight. Die Konfiguration danach zu sichern, dauert eine Minute und steht im Ratgeber zum Betaflight-Backup.
Häufige Fragen
Was ist GPS Rescue in Betaflight?
GPS Rescue ist die Return-to-Home-Funktion von Betaflight. Verliert der Quad die Verbindung zur Fernsteuerung, steigt er auf eine eingestellte Höhe, dreht sich zum Startpunkt, fliegt dorthin zurück und sinkt über der Stelle ab. Der Startpunkt wird beim Armieren gesetzt, deshalb muss vor dem Start ein GPS-Fix vorliegen.
Welche Hardware braucht GPS Rescue?
Ein GPS-Modul ist Pflicht, sinnvollerweise mit UBLOX-Protokoll und mindestens 5 Hertz Aktualisierungsrate. Module mit M10-Chipsatz gelten aktuell als beste Wahl. Ein Barometer verbessert die Höhenhaltung deutlich und ist auf modernen Flight Controllern meist verbaut. Ein Magnetometer ist optional und hilft vor allem bei Seitenwind.
Wie viele Satelliten braucht GPS Rescue?
Betaflight lässt den Start ab etwa acht Satelliten zu, verlässlich wird es ab zehn. Je mehr Satelliten beim Armieren empfangen werden, desto genauer sitzt der Home Point. Wer bei sechs Satelliten startet, bekommt im Ernstfall eine Rückkehr auf einen Punkt, der zwanzig Meter danebenliegen kann.
Warum stallen die Motoren beim GPS Rescue?
Meist steht der Throttle-Wert im Failsafe auf Auto. Betaflight fährt dann den Gaswert herunter, bevor die Rescue-Routine übernimmt, und der Quad verliert Auftrieb. Der Wert gehört auf die Schwebegas-Stellung deines Quads, also den Gaswert, bei dem er die Höhe hält. Er steht im Failsafe-Reiter unter Stage 2.
Wird der Home Point beim Start oder beim Armieren gesetzt?
Beim Armieren, und zwar an der Position, an der der Quad in diesem Moment steht. Wer am Auto armiert und dann zum Startplatz läuft, bekommt den Home Point am Auto. Das ist meist gewollt, überrascht aber, wenn man erst beim Losfliegen darüber nachdenkt.
Warum fliegt der Quad beim Rescue in die falsche Richtung?
Zwei Ursachen dominieren. Entweder waren beim Armieren zu wenige Satelliten verfügbar und der Home Point sitzt falsch, oder ein verbautes Magnetometer ist fehlerhaft kalibriert und liefert eine falsche Blickrichtung. Ohne Magnetometer leitet Betaflight die Richtung aus der Bewegung ab, was erst ab etwa drei Metern pro Sekunde funktioniert.
Wie teste ich GPS Rescue ohne Risiko?
Lege die Funktion zusätzlich auf einen AUX-Schalter, statt sie nur im Failsafe zu haben. Dann kannst du sie im offenen Gelände bewusst auslösen, das Verhalten beobachten und durch Umlegen des Schalters jederzeit wieder übernehmen. Weicher Untergrund und mindestens fünfzig Meter Abstand zu Hindernissen gehören dazu.
Funktioniert GPS Rescue auch bei leerem Akku?
Die Routine selbst funktioniert, der Akku muss den Rückweg aber noch hergeben. Ein Rescue aus einem Kilometer Entfernung braucht Strom für Steigflug, Rückflug und Landung. Wer die Funktion als Reserve einplant, sollte den Umkehrpunkt so wählen, dass mindestens ein Drittel der Kapazität für den Heimweg bleibt.