Ein Quad, der auf Knopfdruck stehen bleibt, klingt nach Kameradrohne. Betaflight kann das seit Version 4.6 auch im FPV-Aufbau, allerdings mit Bedingungen an die Hardware und mit einer Eigenheit, die viele beim ersten Versuch stolpern lässt: Ohne Kompass braucht der Modus einen Moment, bevor er greift. Was Position Hold voraussetzt und wie du ihn sauber einrichtest, steht hier.
Das Wichtigste in Kürze
- GPS ist Pflicht. Ohne 3D-Fix startet Position Hold nicht, für verlässliche Ergebnisse gehören 10 oder mehr Satelliten dazu.
- Altitude Hold gehört auf denselben Schalter. Position Hold regelt nur die waagerechte Lage.
- Ohne Magnetometer entsteht eine Wartezeit: Die Blickrichtung kommt dann aus dem GPS-Kurs und steht erst nach einigen Sekunden Vorwärtsflug fest.
- Realistische Genauigkeit: ein bis zwei Meter, abhängig von Empfang und Wind.
- Freischalten ohne Kompass:
set pos_hold_without_mag = on.
Was der Modus tatsächlich tut
Position Hold arbeitet mit einem Regler, der die Abweichung vom Zielpunkt in zwei Achsen misst, Nord-Süd und Ost-West. Aus beiden Werten entsteht ein Vektor, der beschreibt, wie stark und in welche Richtung sich der Quad neigen muss, um zurückzukommen. Diese Neigung gibt Betaflight dann als Sollwert an die normale Fluglageregelung weiter.
Interessant ist das Verhalten beim Loslassen der Sticks. Sobald sie in die Totzone um die Mittelstellung zurückkehren, schaltet der Regler in eine eigene Stopp-Phase mit erhöhtem D-Anteil. Der Quad bremst dadurch aktiv ab, statt langsam auszurollen, und der Punkt, an dem er zum Stehen kommt, wird zum neuen Zielpunkt.
Die Totzone liegt standardmäßig bei 5 Prozent Stickweg und lässt
sich über pos_hold_deadband anpassen. Innerhalb dieser Zone hält der
Quad, außerhalb fliegst du normal und verschiebst damit das Ziel.
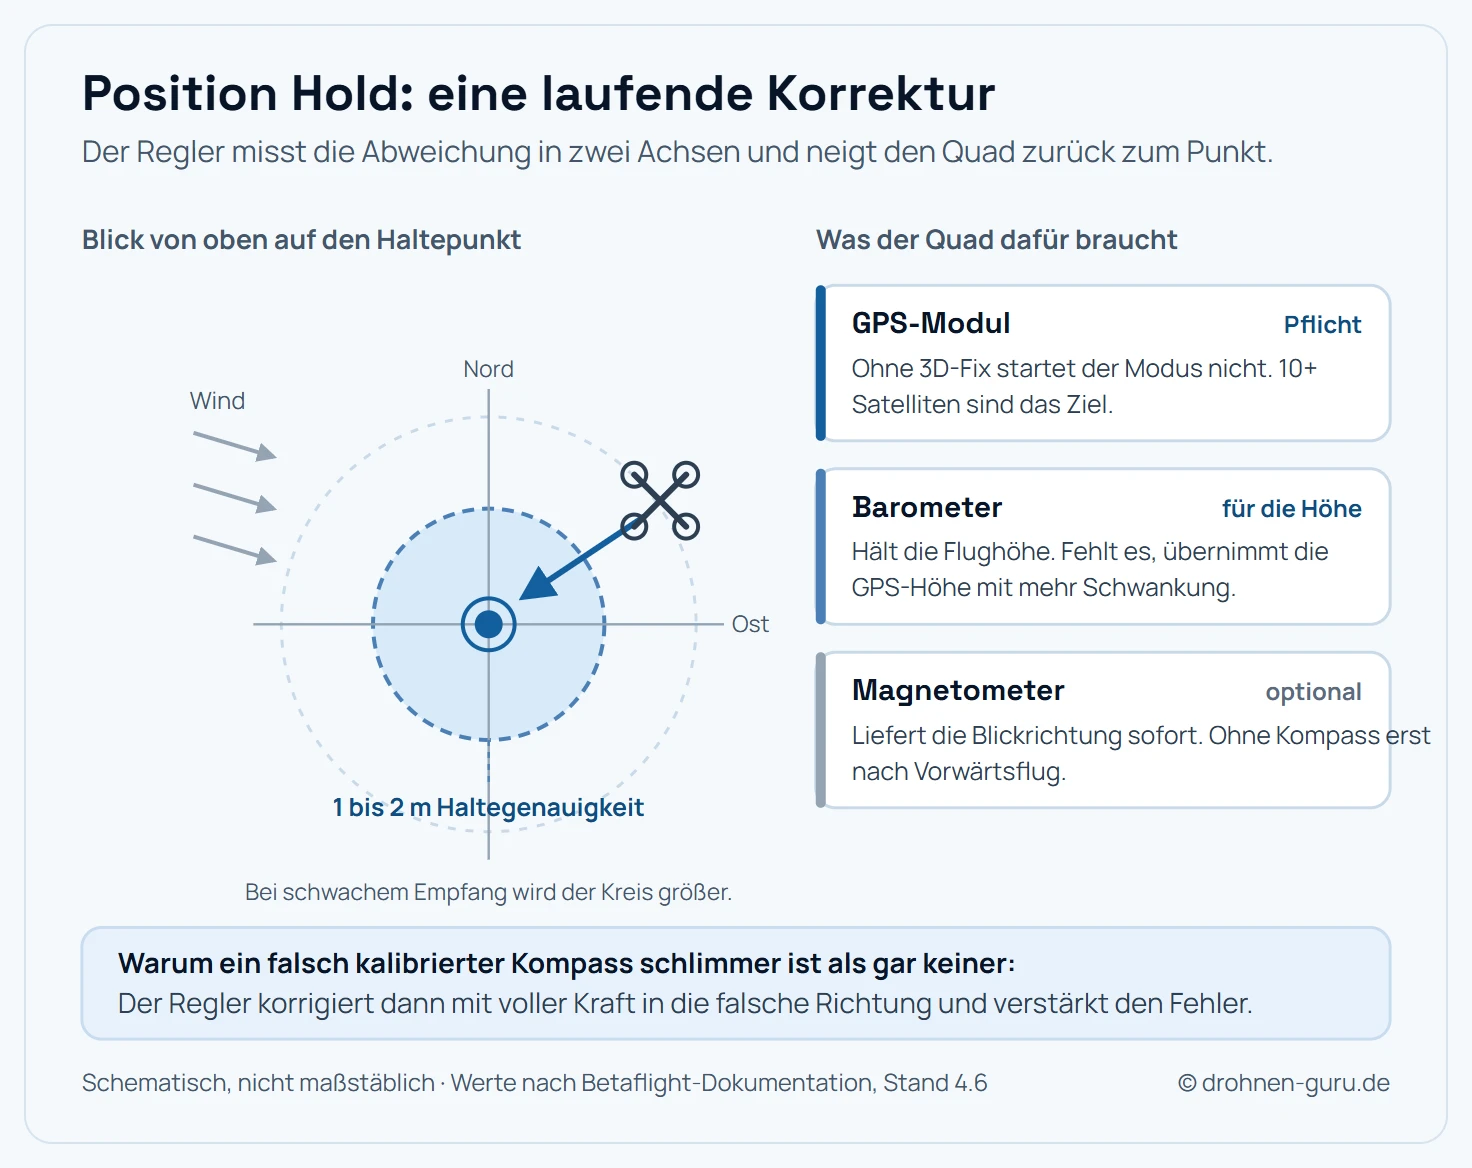
Der Regler misst die Abweichung in zwei Achsen und übersetzt sie in eine Neigung zurück zum Zielpunkt.
Die Sensoren und ihre Rolle
Drei Bauteile sind beteiligt, mit sehr unterschiedlichem Gewicht.
Das GPS-Modul ist die Grundvoraussetzung. Ohne dreidimensionalen Fix lässt sich der Modus nicht aktivieren. Für brauchbare Ergebnisse gilt dieselbe Faustregel wie bei GPS Rescue: mindestens acht Satelliten, besser zehn und mehr. Module mit M10-Chipsatz haben sich durchgesetzt, weil sie schneller einloggen und stabiler halten.
Das Barometer liefert die Höhe. Es ist auf den meisten aktuellen Flight Controllern ohnehin verbaut, häufig als BMP280. Fehlt es, greift Betaflight auf die GPS-Höhe zurück, und die schwankt deutlich stärker. Wichtig ist ein sauberer Einbau: Ein Barometer, das direkt im Luftstrom der Propeller sitzt oder von Sonne beschienen wird, liefert schwankende Werte. Ein Tropfen Schaumstoff darüber genügt als Abhilfe.
Das Magnetometer ist optional und trotzdem der interessanteste Teil. Es liefert die Blickrichtung des Quads, unabhängig davon, ob er sich bewegt. Ohne Kompass leitet Betaflight die Richtung aus dem GPS-Kurs ab, und der entsteht erst durch Bewegung.
Der Unterschied mit und ohne Kompass
Genau hier liegt der Punkt, an dem der erste Versuch oft misslingt.
Mit Magnetometer kennt der Quad seine Ausrichtung sofort nach dem Start. Position Hold funktioniert direkt nach dem Abheben.
Ohne Magnetometer weiß Betaflight zunächst nicht, wohin die Nase zeigt. Der GPS-Kurs liefert diese Information erst ab einer Mindestgeschwindigkeit von etwa drei Metern pro Sekunde. In der Praxis heißt das: nach dem Start einige Sekunden mit leichter Vorwärtsneigung geradeaus fliegen, danach greift der Modus. Ohne diese Anlaufstrecke kann der Quad in die falsche Richtung korrigieren.
Freigeschaltet wird der kompasslose Betrieb über die CLI:
set pos_hold_without_mag = on
save
Damit bestätigst du Betaflight, dass du die Einschränkung kennst. Für viele FPV-Aufbauten ist das der praktikablere Weg, weil ein Magnetometer in unmittelbarer Nähe von Stromkabeln und Videosender gern falsche Werte liefert. Ein schlecht platzierter Kompass ist schlechter als gar keiner, denn dann korrigiert der Regler aktiv in die falsche Richtung.
Einrichtung Schritt für Schritt
- GPS zum Laufen bringen. Im Configurator unter Configuration den GPS-Schalter aktivieren, im Reiter Ports den passenden UART zuweisen, als Protokoll UBLOX mit Auto Config wählen. Bewährte Baudrate ist 57600.
- Firmware prüfen. Position Hold und Altitude Hold müssen im Firmware-Build enthalten sein. Bei selbst gebauten Builds über den Configurator lassen sich einzelne Funktionen abwählen, dann fehlt der Modus in der Liste.
- Draußen einen Fix abwarten. Erst wenn der Configurator einen 3D-Fix mit ausreichend Satelliten meldet, lässt sich sinnvoll weiterarbeiten.
- Beide Modi auf einen Schalter legen. Im Reiter Modes sowohl Altitude Hold als auch Position Hold anlegen und beiden denselben AUX-Kanal mit demselben Bereich zuweisen.
- Ohne Kompass zusätzlich freischalten, siehe CLI-Befehl oben.
- Erster Test im Freien, mit viel Abstand zu Hindernissen und in Hüfthöhe bis Kopfhöhe. Schalter umlegen, Sticks loslassen, beobachten, ob der Quad bremst und hält.
Die Stellschrauben in der CLI
Die Voreinstellungen passen für die meisten Aufbauten. Wer nachjustiert, findet die relevanten Werte hier:
| Parameter | Standard | Wirkung |
|---|---|---|
pos_hold_deadband | 5 % | Totzone um die Stickmitte, ab der gehalten wird |
autopilot_max_angle | 50° | maximaler Korrekturwinkel, bis 70° möglich |
autopilot_position_P | 30 | Stärke der Rückführung zum Zielpunkt |
autopilot_position_I | 30 | gleicht dauerhaften Versatz aus, etwa bei Wind |
autopilot_position_D | 30 | dämpft die Annäherung, verhindert Überschwingen |
autopilot_position_A | 30 | Beschleunigungsanteil für frühes Gegensteuern |
autopilot_position_cutoff | 80 Hz | Filter auf dem Regelsignal |
Ein höherer Wert bei autopilot_max_angle lässt den Quad bei Wind
kräftiger dagegenhalten, kostet aber Ruhe im Bild. Wer die Funktion
für Videoaufnahmen nutzt, fährt mit dem Standardwert meist besser.
Wo der Modus an Grenzen kommt
Ein bis zwei Meter Drift sind normal. Position Hold arbeitet mit handelsüblichem GPS ohne Korrekturdaten. Wer den Quad zentimetergenau über einem Punkt erwartet, vergleicht mit RTK-Systemen aus einer anderen Preisklasse.
Die Sticks reagieren gedämpfter. Im Modus ist die Stickempfindlichkeit deutlich geringer als im normalen Angle Mode. Das ist gewollt, führt beim ersten Mal aber zu dem Eindruck, die Steuerung hänge.
Enge Umgebung bleibt schwierig. Zwischen Häusern oder unter Bäumen verschlechtert sich der GPS-Empfang, gleichzeitig sind Hindernisse nah. Genau in dieser Kombination driftet der Quad am stärksten, und genau dort tut es am meisten weh.
Ein gestörtes Magnetometer ist gefährlicher als keines. Zeigt der Kompass falsch, kippt der Quad beim Aktivieren teils abrupt weg. Wer unsicher ist, ob der Kompass sauber kalibriert ist, arbeitet besser ohne.
Altitude Hold als Teil des Ganzen
Altitude Hold hält die Höhe und lässt sich auch allein verwenden, etwa um beim Filmen eine gleichmäßige Flughöhe zu bekommen. Die Regelung stützt sich auf das Barometer, unterstützt von der GPS-Höhe.
Für Position Hold ist der Modus Voraussetzung, weil die waagerechte Regelung nichts über die Höhe aussagt. Betaflight verlangt deshalb, dass beide auf demselben Schalter liegen. Praktisch bedeutet das: ein Schalter, zwei Einträge im Modes-Reiter, identischer Bereich.
Beim Abstimmen lohnt es sich, zuerst Altitude Hold allein zu prüfen. Hält der Quad die Höhe sauber, stimmt das Barometer. Pumpt er auf und ab, liegt es meist am Einbau des Sensors und nicht an der Regelung.
Fazit: brauchbar, mit klaren Bedingungen
Position Hold macht aus einem FPV-Quad keine Kameradrohne, es nimmt aber in vielen Situationen Arbeit ab: beim Filmen aus dem Stand, beim Nachjustieren der Kamera in der Luft, beim kurzen Innehalten während eines längeren Flugs.
Die Bedingungen sind überschaubar. Ein ordentliches GPS-Modul, ein sauber verbautes Barometer und die Entscheidung, ob ein Magnetometer mitfliegt. Wer keinen Kompass nutzt, plant die kurze Anlaufstrecke nach dem Start fest ein. Für die Rückkehr bei Signalverlust ist dagegen GPS Rescue zuständig, das sich mit demselben GPS-Modul einrichten lässt.
Häufige Fragen
Was macht Position Hold in Betaflight?
Der Modus hält den Quad über einem Punkt am Boden. Ein Regler misst die Abweichung vom Zielort in Nord-Süd- und Ost-West-Richtung und rechnet sie in eine Neigung um, mit der die Drohne zurückkehrt. Zusätzlich hält Altitude Hold die Höhe. Ziehst du die Sticks in die Mitte zurück, bremst eine eigene Stopp-Phase mit erhöhtem D-Anteil den Quad aktiv ab und setzt dort den neuen Zielpunkt.
Welche Hardware braucht Position Hold?
Ein GPS-Modul ist zwingend erforderlich, ohne 3D-Fix startet der Modus nicht. Für die Höhe braucht es ein kalibriertes Barometer oder ersatzweise die GPS-Höhe, wobei die GPS-Höhe deutlich stärker schwankt. Ein Magnetometer ist optional, sorgt aber dafür, dass Position Hold sofort nach dem Start verfügbar ist.
Funktioniert Position Hold ohne Magnetometer?
Ja, mit einer Einschränkung. Ohne Kompass kennt Betaflight die Blickrichtung erst, wenn der Quad sich bewegt, weil sie dann aus dem GPS-Kurs abgeleitet wird. Du musst nach dem Start also einige Sekunden geradeaus fliegen, bevor der Modus zuverlässig greift. Freigeschaltet wird das über den CLI-Befehl set pos_hold_without_mag = on.
Wie genau hält Betaflight die Position?
Realistisch sind ein bis zwei Meter Abweichung, abhängig von GPS-Qualität, Satellitenzahl und Wind. Bei starkem Wind wandert der Quad sichtbar um den Zielpunkt und korrigiert laufend nach. Eine Genauigkeit im Zentimeterbereich, wie sie kommerzielle Kameradrohnen mit RTK erreichen, ist damit nicht zu erwarten.
Warum muss Altitude Hold auf demselben Schalter liegen?
Position Hold regelt nur die waagerechte Lage. Ohne gleichzeitig aktive Höhenregelung würde der Quad zwar über dem Punkt bleiben, aber steigen oder sinken. Betaflight setzt deshalb voraus, dass beide Modi zusammen aktiviert werden. Im Configurator legst du im Reiter Modes einfach beide auf denselben Schalterbereich.
Welche CLI-Werte lassen sich bei Position Hold anpassen?
Die wichtigsten sind pos_hold_deadband für die Totzone um die Stickmitte, standardmäßig 5 Prozent, und autopilot_max_angle für den maximalen Korrekturwinkel, standardmäßig 50 Grad bei einem Maximum von 70 Grad. Dazu kommen autopilot_position_P, I, D und A mit jeweils 30 als Ausgangswert sowie autopilot_position_cutoff als Filter mit 80 Hertz.
Warum kippt mein Quad beim Aktivieren von Position Hold weg?
Der häufigste Grund ist ein fehlerhaft kalibriertes oder gestörtes Magnetometer. Zeigt der Kompass in eine falsche Richtung, korrigiert der Regler in die falsche Richtung und verstärkt den Fehler. Kalibriere den Kompass neu, halte ihn von Stromkabeln und VTX fern, oder schalte ihn ab und arbeite mit pos_hold_without_mag.
Ist Position Hold dasselbe wie GPS Rescue?
Nein, die beiden Funktionen haben verschiedene Aufgaben. Position Hold hältst du selbst aktiv über einen Schalter, um den Quad an einer Stelle stehen zu lassen. GPS Rescue ist eine Notfallfunktion, die den Quad bei Signalverlust zum Startpunkt zurückbringt. Beide nutzen dasselbe GPS-Modul und lassen sich unabhängig voneinander einrichten.