Das Wichtigste in Kürze
- Launch Control ist ein Startmodus für Racing: Nach dem Armen hält Betaflight den Quad vorgekippt am Boden, bis du Gas gibst.
- Ausgelöst wird bei 20 Prozent Gas (
launch_trigger_throttle_percent, Bereich 0 bis 90).- Nur mit Schalter-Arming und im Acro-Modus. Angle, Horizon, 3D und MOTOR_STOP ohne Air Mode blockieren den Modus.
- Standardmodus PITCHONLY: nur Pitch geregelt, vordere Motoren im Leerlauf. NORMAL und FULL halten zusätzliche Achsen.
- Winkelbegrenzung
launch_angle_limitab Werk aus, bis 80 Grad möglich, braucht den Beschleunigungssensor.
Wofür Launch Control gedacht ist
Beim Rennstart zählt jede Zehntelsekunde. Ein normal gestarteter Quad hebt erst senkrecht ab, kippt dann nach vorn und beschleunigt erst danach in Richtung erstes Gate. Die Phase des senkrechten Steigens kostet Zeit und Höhe, die im Rennen niemand braucht.
Launch Control überspringt diesen Schritt. Der Quad steht am Start bereits in einer nach vorn gekippten Haltung, die Hinterseite leicht angehoben. Geht der Gasknüppel hoch, zeigt der Schub sofort schräg nach vorn, und der Quad schießt direkt in Fahrtrichtung los. Außerhalb von Rennen hat der Modus kaum einen Nutzen. Was Racing-Quads sonst auszeichnet, steht im Ratgeber FPV-Racing-Drohne.
So läuft ein Start ab
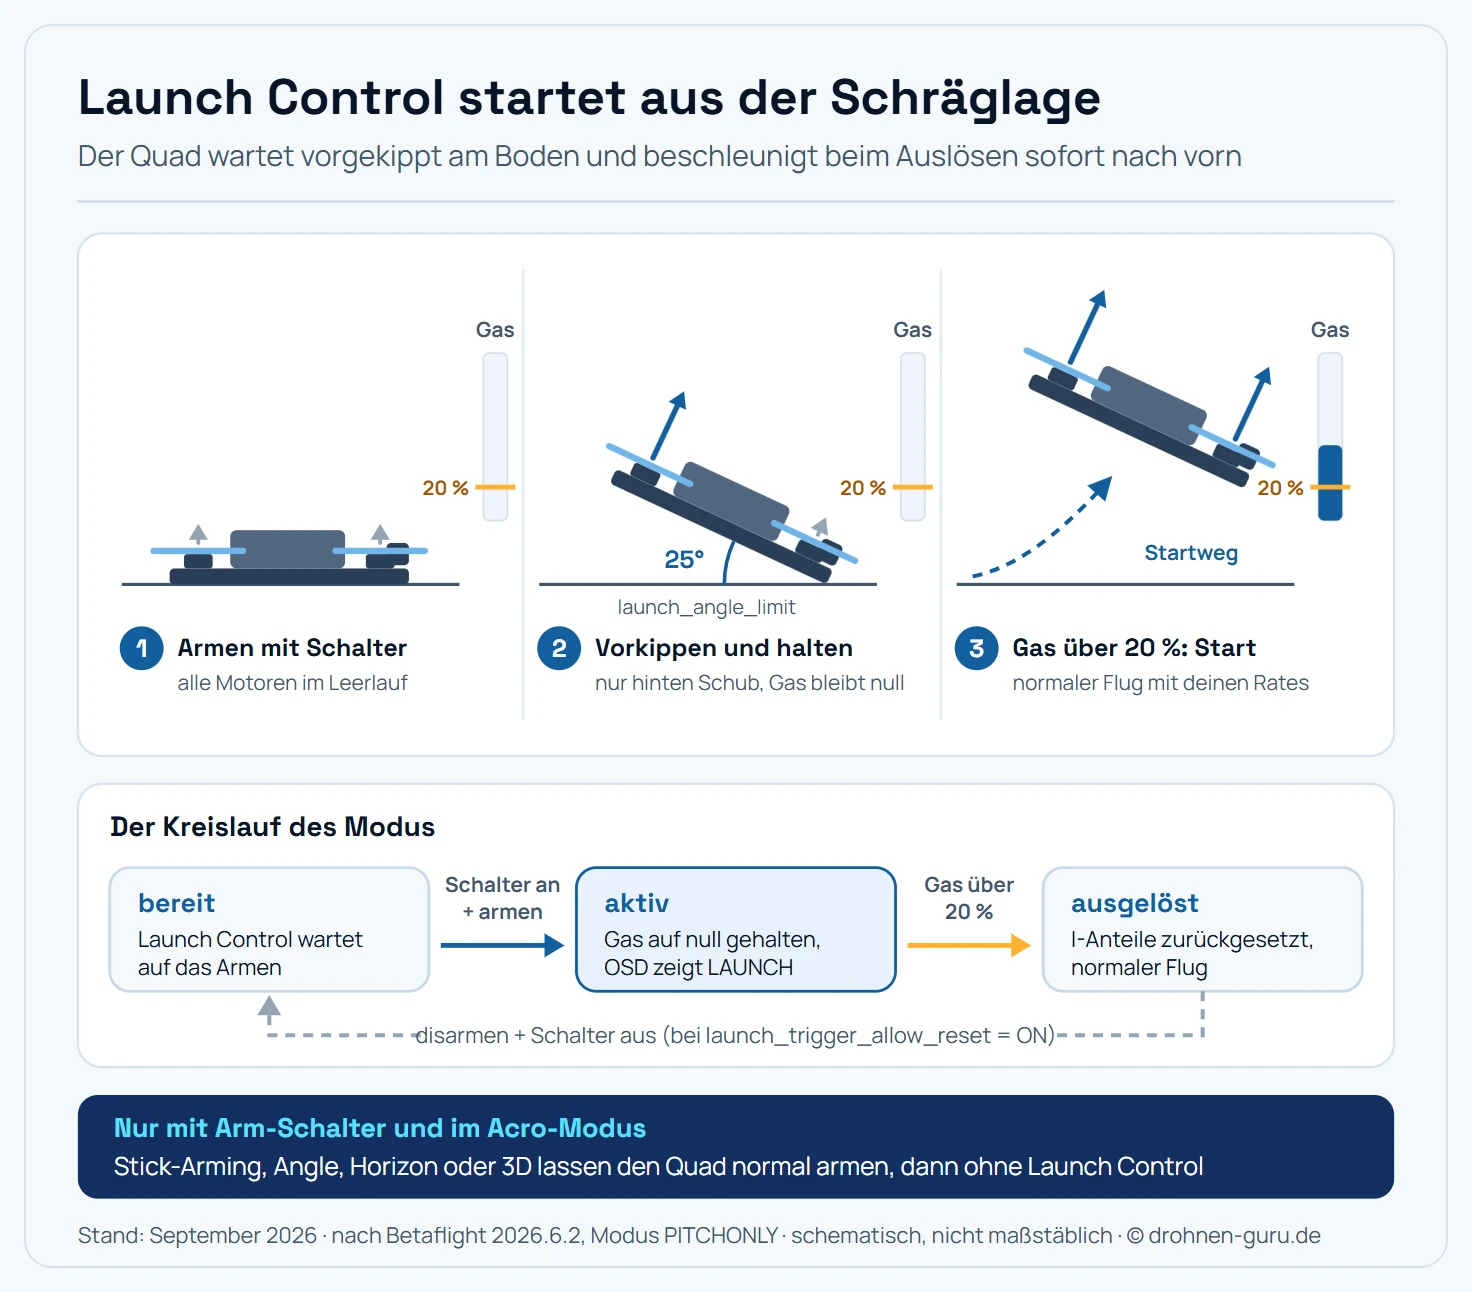
Launch Control hält den Quad vorgekippt, bis das Gas die Schwelle überschreitet. Danach fliegt er normal weiter.
- Schalter umlegen. Der Modus LAUNCH CONTROL liegt auf einem eigenen Schalter und muss vor dem Armen eingeschaltet sein.
- Armen per Schalter. Mit Gas ganz unten armen. Im OSD erscheint der Hinweis LAUNCH, die Motoren laufen im Leerlauf.
- Nach vorn kippen. Den Pitch-Knüppel nach vorn drücken, während das Gas unten bleibt. Die hinteren Motoren heben die Hinterseite an, der Quad kippt über die Vorderkante. Mit Winkelbegrenzung stoppt er von selbst am eingestellten Winkel, das OSD zeigt ihn an, etwa „LAUNCH 25”.
- Knüppel zentrieren. Der Quad hält die Position, der Regler arbeitet dafür mit einem eigenen I-Anteil.
- Gas geben. Sobald der Gasknüppel 20 Prozent überschreitet, löst Launch Control aus. Betaflight setzt die I-Anteile zurück, die sich beim Halten aufgebaut haben, und der Quad fliegt ab jetzt ganz normal mit deinen Rates.
- Nach der Landung zurücksetzen. Disarmen und den Schalter ausschalten. Damit ist der Modus für den nächsten Start bereit.
Während Launch Control aktiv ist, hält Betaflight das Gas auf null. Der Gasknüppel darf also leicht über dem unteren Anschlag stehen, der Quad hebt trotzdem nicht ab, solange die Schwelle nicht erreicht ist.
Die Bedingungen
Launch Control ist bewusst streng abgesichert, weil der Quad am Boden mit laufenden Motoren eine Haltung einnimmt. Laut Quellcode müssen diese Bedingungen gleichzeitig erfüllt sein:
| Bedingung | Grund |
|---|---|
| Modus LAUNCH CONTROL auf einem Schalter und aktiv | ohne Schalter keine Absicht erkennbar |
| Arming per Schalter | Stick-Arming wird aus Sicherheitsgründen ausgeschlossen |
| Acro-Modus, also kein Angle und kein Horizon | die Startlogik arbeitet mit Drehraten |
| kein 3D-Modus | die Nicksteuerung kennt keine Umkehr der Drehrichtung |
| MOTOR_STOP aus oder Air Mode an | die Motoren müssen im Leerlauf drehen |
| kein Flächenflugzeug | Launch Control ist für Multicopter gebaut |
Ist eine Bedingung verletzt, armt der Quad trotzdem, nur eben ohne Launch Control. Er hebt dann beim ersten Gasgeben ganz normal ab. Wer den Modus zum ersten Mal einrichtet, sollte deshalb vor dem Rennen prüfen, ob beim Armen wirklich LAUNCH im OSD erscheint. Welche Gründe das Armen selbst verhindern können, steht im Ratgeber Betaflight armt nicht.
Die drei Modi
launch_control_mode legt fest, welche Achsen der Regler während des
Haltens stabilisiert.
| Modus | Was geregelt wird | Passt laut Betaflight-Doku zu |
|---|---|---|
| PITCHONLY (Standard) | nur Pitch; Roll und Yaw aus, vordere Motoren im Leerlauf | Startrampen, Akku oben |
| NORMAL | Roll und Pitch halten die Position, Yaw steuerbar ohne Halteregelung | Akku unten, Quad liegt am Boden auf |
| FULL | Roll, Pitch und Yaw halten die Position | Sonderfälle; Yaw neigt zum Aufschaukeln |
PITCHONLY ist der einfachste Fall. Betaflight begrenzt die vorderen Motoren im Mixer auf Leerlauf, damit sie nicht gegen das Kippen arbeiten, und schaltet Roll und Yaw komplett ab. Der I-Anteil auf der Nickachse darf nicht negativ werden, der Quad kann sich also nicht nach hinten ziehen.
NORMAL regelt zusätzlich die Rollachse. Das hilft, wenn der Quad auf einem Akku unter dem Rahmen aufliegt und seitlich wegkippen könnte. Die Hochachse bleibt steuerbar, wird aber nicht gehalten; ihr I-Anteil steht auf null.
FULL hält alle drei Achsen. Der I-Anteil der Hochachse ist dann auf einen festen Wert begrenzt, weil er beim längeren Halten am Boden sonst immer weiter anwächst. Die Dokumentation mahnt hier ausdrücklich zur Vorsicht.
Winkelbegrenzung und feste Drehraten
Während Launch Control aktiv ist, nutzt Betaflight eigene, feste Drehraten. Bei halbem Knüppelausschlag sind 100 Grad pro Sekunde erreicht, mehr gibt es nicht. So kippt der Quad bei jedem Piloten gleich schnell, egal wie seine Rates eingestellt sind.
Mit launch_angle_limit stoppt das Kippen an einem festen Winkel.
Der Wert steht ab Werk auf 0, damit ist die Begrenzung aus. Möglich
sind bis zu 80 Grad. Auf den letzten zehn Grad vor dem Ziel bremst
Betaflight die Drehung bis auf 5 Grad pro Sekunde ab, damit der Quad
nicht überschießt. Ist der Zielwinkel erreicht, bleibt die Drehrate
bei null, auch wenn du den Knüppel weiter nach vorn drückst.
Die Begrenzung braucht den Beschleunigungssensor, denn nur er kennt die Neigung gegenüber dem Boden. Ohne Sensor ignoriert Betaflight den Wert, und die Haltung hängt allein an deinem Knüppel. Gemessen wird gegen die Lage, die bei der Kalibrierung des Sensors gespeichert wurde. Ist ein Winkel gesetzt und der Sensor noch nicht kalibriert, verweigert Betaflight das Armen, bis die Kalibrierung erledigt ist. Wie sie funktioniert, steht im Ratgeber Betaflight Angle Mode.
Welcher Winkel sinnvoll ist, hängt vom Quad und von der Strecke ab. Ein flacher Winkel startet steiler nach oben, ein steiler Winkel startet flacher und schneller nach vorn. Für den Anfang lohnt ein mittlerer Wert, den du an der eigenen Startlinie anpasst.
Alle Parameter im Überblick
| Parameter | Standard | Bereich | Wirkung |
|---|---|---|---|
launch_control_mode | PITCHONLY | NORMAL, PITCHONLY, FULL | welche Achsen gehalten werden |
launch_trigger_throttle_percent | 20 | 0–90 | Gas in Prozent, ab dem der Start auslöst |
launch_angle_limit | 0 | 0–80 | maximaler Kippwinkel in Grad, 0 = aus |
launch_control_gain | 40 | 0–200 | I-Verstärkung, mit der die Position gehalten wird |
launch_trigger_allow_reset | ON | OFF, ON | erneuter Start nach Disarmen und Schalter aus |
Alle fünf Werte gehören zum PID-Profil. Wer mit mehreren Profilen fliegt, stellt sie im Rennprofil ein. Einrichten lässt sich alles in der CLI:
set launch_control_mode = PITCHONLY
set launch_trigger_throttle_percent = 20
set launch_angle_limit = 30
save
Den Schalter legst du im Modes-Reiter an: Modus LAUNCH CONTROL hinzufügen, einen AUX-Kanal wählen und den Bereich auf die Schalterstellung ziehen. Am Feld lassen sich die Werte über das OSD-Menü unter PROFILE, MISC PP, LAUNCH CONTROL anpassen. Wie du die Knüppelkombination fürs OSD-Menü aufrufst, zeigt der Ratgeber Betaflight Stick-Befehle.
Sicherheit und typische Fehler
Stick-Arming aktiv. Der häufigste Grund, warum der Modus nicht greift. Launch Control verlangt einen Arm-Schalter.
Angle-Modus eingeschaltet. Wer auf demselben Schalter Angle für Übungsflüge liegen hat, bekommt beim Armen kein Launch Control.
Allow Reset aus. Mit launch_trigger_allow_reset = OFF gibt es
genau einen Start bis zum Neustart. Im Training wirkt das wie ein
Defekt, im Rennen ist es eine bewusste Absicherung gegen versehentliche
Doppelstarts.
Propeller am Boden. Beim Vorkippen dürfen die vorderen Propeller den Boden nicht berühren. Der Quad muss sich auf Rahmen oder Akku abstützen oder auf einer Startrampe stehen. Wer das nicht vorher mit abgenommenen Propellern ausprobiert, riskiert am Start einen Einschlag der vorderen Props.
Zu niedrige Auslöseschwelle. Mit sehr kleinen Werten reicht ein Zucken am Gasknüppel, um den Start auszulösen. Die 20 Prozent sind ein guter Abstand zum Leerlauf.
Laufende Motoren am Boden. Zwischen Armen und Start liegt der Quad mit drehenden Propellern vor dir. Ein Startplatz mit Abstand zu Personen ist deshalb Pflicht, im Training genauso wie im Rennen.
Fazit: ein Modus für die Startlinie
Launch Control nimmt dem Rennstart die senkrechte Steigphase. Der Quad wartet vorgekippt, bis das Gas die Schwelle überschreitet, und beschleunigt dann sofort nach vorn. Die Einrichtung ist kurz: Modus auf einen Schalter legen, Arming per Schalter, im Acro-Modus armen.
Für die meisten Racer passen die Standardwerte mit PITCHONLY und 20 Prozent Auslöseschwelle. Eine Winkelbegrenzung macht jeden Start gleich und lohnt sich, sobald der Beschleunigungssensor aktiv ist. Vor dem ersten Rennen gehört ein Probelauf dazu, bei dem das OSD zuverlässig LAUNCH anzeigt.
Häufige Fragen
Was ist Launch Control in Betaflight?
Ein Startmodus für Racing. Nach dem Armen hält Betaflight den Quad bei minimalem Gas in einer nach vorn gekippten Position. Sobald der Gasknüppel über eine Schwelle geht, standardmäßig 20 Prozent, startet der Quad direkt in Vorwärtsfahrt, ohne erst senkrecht abzuheben und dann zu kippen.
Warum aktiviert sich Launch Control bei mir nicht?
Meist fehlt eine der Bedingungen. Launch Control arbeitet nur mit Arming per Schalter, nur im Acro-Modus ohne Angle oder Horizon, nicht im 3D-Modus und nicht mit MOTOR_STOP, solange Air Mode aus ist. Außerdem muss der Modus LAUNCH CONTROL im Modes-Reiter auf einem Schalter liegen und beim Armen eingeschaltet sein.
Welcher Launch-Control-Modus ist der richtige?
Standard ist PITCHONLY: Nur die Nickachse wird geregelt, die vorderen Motoren bleiben im Leerlauf. Laut Betaflight-Dokumentation passt das zu Startrampen und Quads mit Akku oben. NORMAL hält zusätzlich die Rollachse und eignet sich für Quads mit Akku unten, die am Boden aufliegen. FULL hält auch die Hochachse, neigt dort aber zum Aufschaukeln des I-Anteils.
Brauche ich einen Beschleunigungssensor für Launch Control?
Nur für die Winkelbegrenzung. Ohne Beschleunigungssensor funktioniert Launch Control, aber launch_angle_limit wird ignoriert und der Quad kippt so weit, wie du ihn mit dem Knüppel kippst. Mit Sensor stoppt er am eingestellten Winkel und zeigt ihn im OSD an.
Kann ich Launch Control mehrmals hintereinander nutzen?
Ja, mit dem Standard launch_trigger_allow_reset = ON. Nach dem Auslösen landest du, disarmst und schaltest den Launch-Control-Schalter aus. Danach ist der Modus wieder bereit. Mit OFF gibt es genau einen Start bis zum nächsten Neustart des Flight Controllers.
Wie schnell kippt der Quad bei Launch Control?
Unabhängig von deinen Rates. Betaflight nutzt während Launch Control feste Drehraten: 100 Grad pro Sekunde bei halbem Knüppelausschlag, mehr geht nicht. Mit Winkelbegrenzung bremst die Drehung auf den letzten zehn Grad bis auf 5 Grad pro Sekunde ab, damit der Quad nicht über den Zielwinkel hinausschießt.
Kann ich die Werte am Feld ändern?
Ja, über das OSD-Menü. Die Einstellungen liegen dort unter PROFILE, MISC PP, LAUNCH CONTROL. Weil die Parameter zum PID-Profil gehören, gelten Änderungen für das gerade aktive Profil.