Das Wichtigste in Kürze
- Yaw Drift ist ein langsames Drehen um die Hochachse ohne Knüppeleingabe, meist wenige Grad pro Sekunde.
- Betaflight regelt Yaw als Drehrate. Ein kleiner Messfehler oder ein Yaw-Wert knapp neben 1500 wird zu dauerhaftem Drehen, der Beschleunigungssensor kann das nicht korrigieren.
- Ursache 1, Gyro-Nullpunkt: Das Gyro kalibriert sich bei jedem Einschalten 1,25 Sekunden lang. Bewegung in dieser Zeit verschiebt den Nullpunkt.
- Ursache 2, Knüppelmitte: Der Yaw-Kanal muss im Receiver-Tab bei 1500 stehen. Trimmung und Subtrim im Sender gehören auf null.
- Ursache 3, Mechanik: schiefe Motoren, beschädigte Propeller, raue Lager. Sie zeigen sich vor allem beim Gasgeben.
Warum ein Quad um die Hochachse wandert
Auf Roll und Pitch hat Betaflight im Angle-Modus eine Referenz: den Beschleunigungssensor, der die Richtung der Schwerkraft kennt. Auf der Yaw-Achse fehlt so etwas. Eine Drehung um die senkrechte Achse ändert an der Schwerkraft nichts, der Beschleunigungssensor bekommt sie gar nicht mit.
Betaflight regelt Yaw deshalb in jedem Flugmodus als Drehrate. Knüppel in der Mitte heißt für den Regler: null Grad pro Sekunde. Er schaut aufs Gyro, sieht eine Abweichung und korrigiert sie. Eine bestimmte Himmelsrichtung hält er dabei nicht fest.
Genau hier entsteht die Drift. Meldet das Gyro bei stillstehendem Quad einen kleinen Versatz, etwa 0,5 Grad pro Sekunde, hält der Regler diesen Wert für eine echte Drehung und steuert dagegen. Der Quad dreht dann tatsächlich mit 0,5 Grad pro Sekunde in die Gegenrichtung, und das Gyro meldet null. Dasselbe passiert, wenn der Sender in der Mitte einen Wert knapp neben 1500 liefert: Der Regler liest eine kleine Knüppeleingabe und setzt sie brav um.
Wie klein diese Fehler sein dürfen, zeigt die Rechnung: Schon 1 Grad pro Sekunde ergibt eine volle Drehung in sechs Minuten. Beim Schweben oder bei langsamen Kamerafahrten fällt das sofort auf.
Erst eingrenzen: wann tritt die Drift auf?
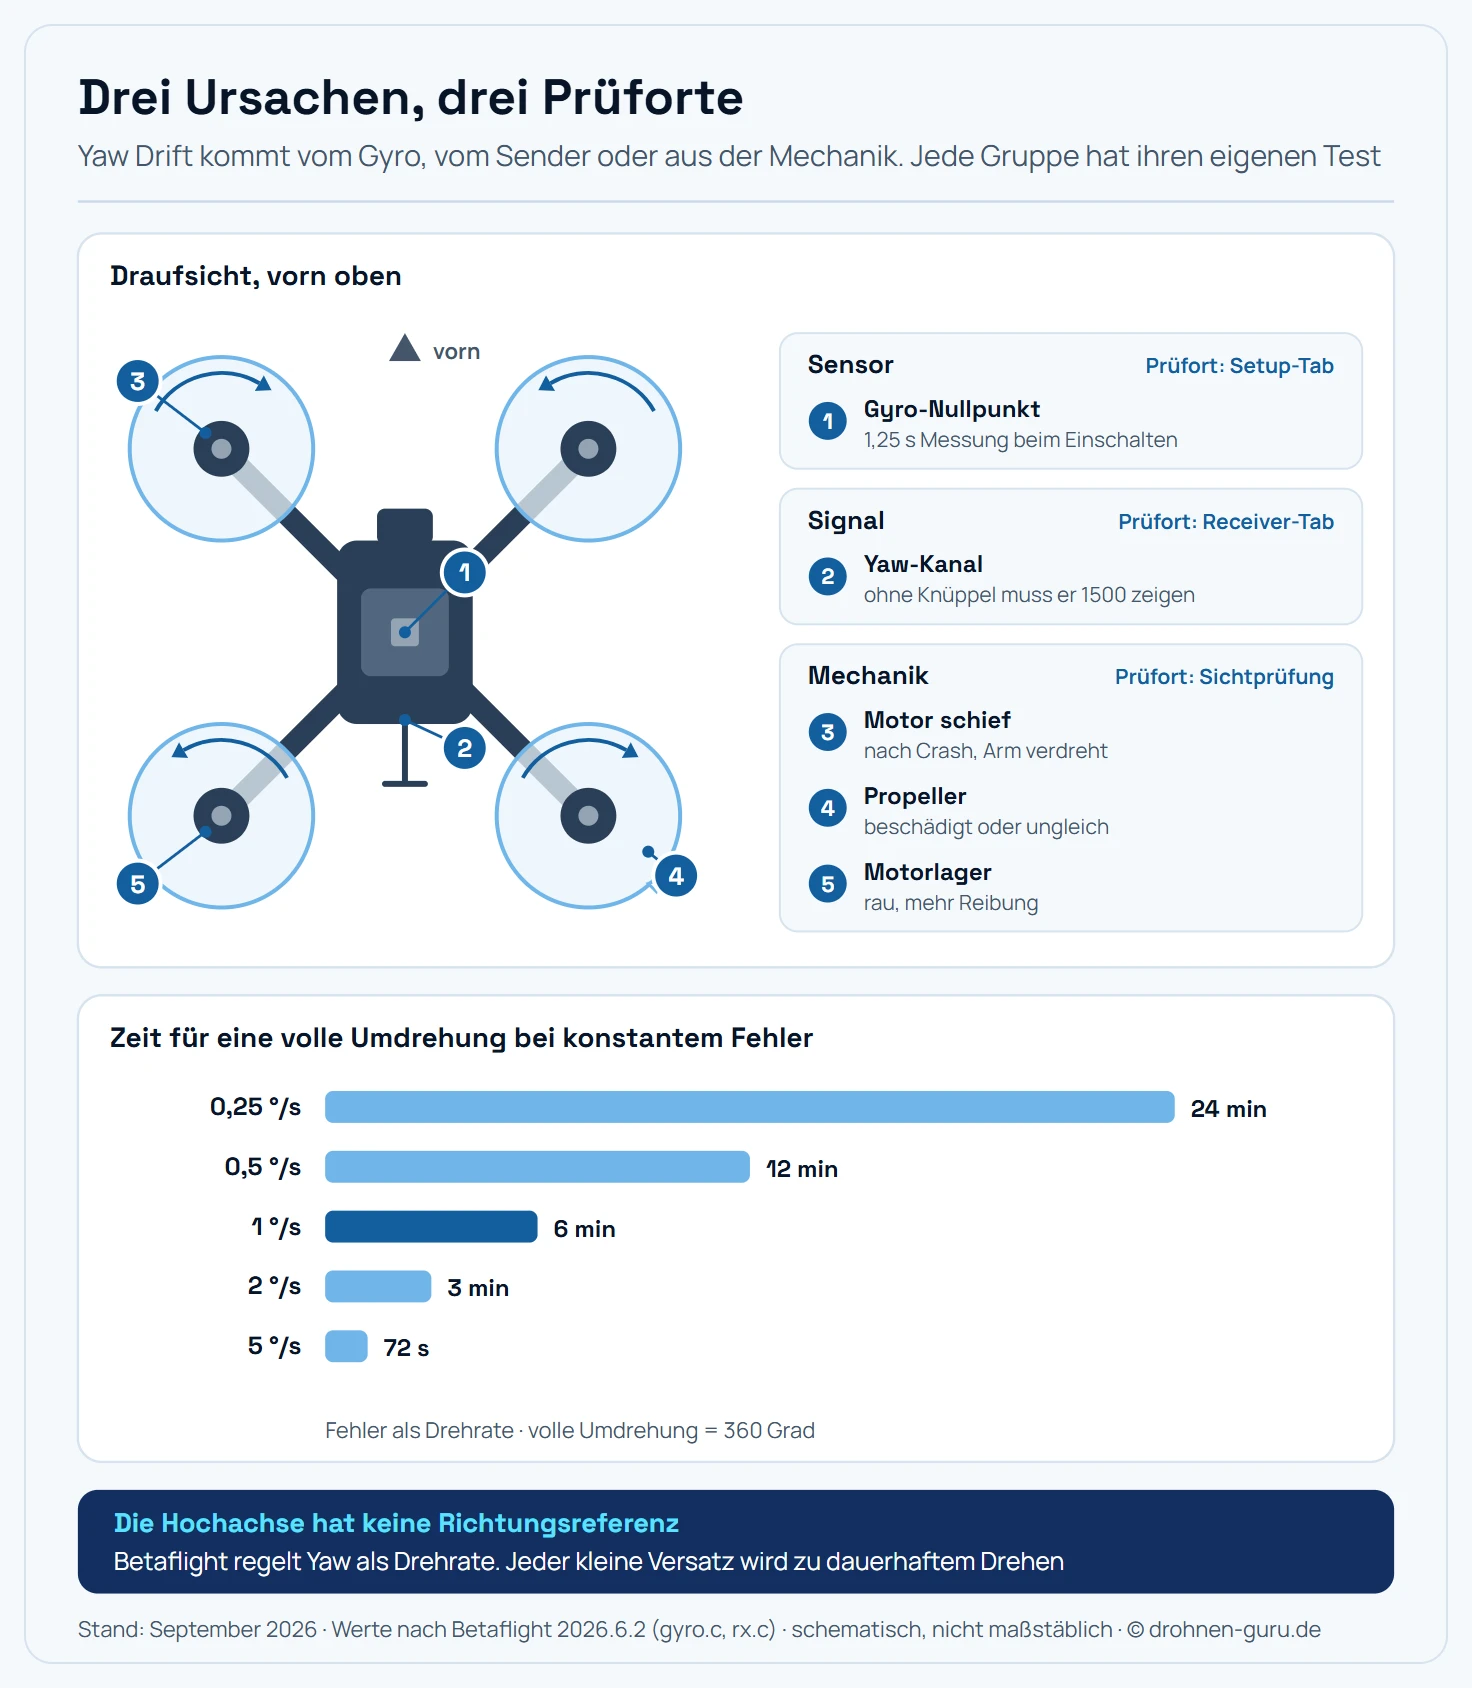
Drei Gruppen von Ursachen, drei Prüforte. Schon ein Grad pro Sekunde ergibt in sechs Minuten eine volle Drehung.
Bevor du etwas verstellst, lohnt ein Blick darauf, wann die Drift auftritt. Das Muster verrät die Ursache meist schon.
| Beobachtung | wahrscheinliche Ursache | Prüfort |
|---|---|---|
| 3D-Modell im Setup-Tab dreht sich, obwohl der Quad still steht | Gyro-Nullpunkt | Setup-Tab |
| Drift nach Akku-Einstecken in der Hand | Kalibrierung bei Bewegung | Einschalten am Boden wiederholen |
| Yaw-Kanal zeigt ohne Knüppel nicht 1500 | Trimmung, Subtrim, Knüppelkalibrierung | Receiver-Tab |
| Drift gleichmäßig im ruhigen Schweben | Gyro-Nullpunkt oder Knüppelmitte | Setup- und Receiver-Tab |
| kurzes Wegdrehen beim Gasgeben, immer in dieselbe Richtung | Mechanik | Sichtprüfung |
| Problem erst seit einem Crash | verbogener Motor oder Arm | Sichtprüfung |
| schlagartiges, schnelles Durchdrehen | Yaw Spin, andere Baustelle | eigener Abschnitt unten |
Die ersten beiden Prüforte liegen im Configurator und kosten keine Minute. Wie du dich verbindest und die Tabs findest, steht im Ratgeber Betaflight Configurator.
Ursache 1: der Gyro-Nullpunkt
Ein Gyro misst Drehraten. Auch bei völligem Stillstand liefert es aber nie exakt null, jeder Sensor hat einen kleinen Versatz. Betaflight misst diesen Versatz bei jedem Einschalten und zieht ihn danach von allen Messwerten ab.
Die Messung dauert laut Quellcode 1,25 Sekunden
(gyro_calib_duration = 125, in Hundertstelsekunden). Währenddessen
prüft Betaflight, wie stark die Werte schwanken. Liegt die Schwankung
über der Grenze gyro_calib_noise_limit = 48, gilt die Messung als
gestört und beginnt von vorn. Eine kleine Bewegung unterhalb dieser
Grenze landet dagegen im Nullpunkt und bleibt für den ganzen Flug
dort. Das ist der klassische Fall: Akku in der Hand eingesteckt, Quad
leicht bewegt, und im Flug dreht er sich langsam weg.
So bekommst du einen sauberen Nullpunkt:
- Quad auf eine feste, ruhige Unterlage stellen, dann erst den Akku einstecken und zwei Sekunden warten. Ist ein Buzzer verbaut, meldet ein Piepton das Ende der Kalibrierung.
- Per Knüppel neu kalibrieren: Im disarmierten Zustand Gas unten, Yaw links, Pitch unten und Roll mittig. Die übrigen Kombinationen stehen im Ratgeber Betaflight Stick-Befehle.
- Beim ersten Armen kalibrieren lassen: Mit
set gyro_cal_on_first_arm = ONmisst Betaflight den Nullpunkt beim ersten Armen erneut. Das hilft allen, die den Akku gewohnheits- mäßig in der Hand einstecken.
Ein zweiter Effekt ist die Temperatur. Gyros verschieben ihren Nullpunkt leicht, wenn sie warm werden. Ein Quad, der nach dem Einschalten lange in der Sonne steht oder dessen Flight Controller neben einem heißen Regler sitzt, kann dadurch im Lauf des Flugs etwas Drift aufbauen. Kalibrieren kurz vor dem Start hält den Effekt klein.
Für einen hartnäckigen, immer gleichen Restversatz gibt es
gyro_offset_yaw, einen festen Korrekturwert für die Yaw-Achse
zwischen -1000 und 1000, Standard 0. Er wird bei jeder Kalibrierung
vom gemessenen Nullpunkt abgezogen. Das ist eine Notlösung für
Sensoren mit bekannter Eigenheit. Solange Kalibrieren am Boden das
Problem löst, bleibt der Wert auf 0.
Ursache 2: die Knüppelmitte
Betaflight geht davon aus, dass ein losgelassener Knüppel den Wert
1500 liefert (midrc = 1500). Jede Abweichung davon ist für den
Regler eine gewollte Eingabe. Ein Yaw-Wert von 1505 entspricht einem
Prozent Knüppelausschlag. Mit typischen Actual Rates und einer
Center Sensitivity um 70 Grad pro Sekunde ergibt das rund 0,7 Grad pro
Sekunde, eine volle Drehung in etwa achteinhalb Minuten.
Im Receiver-Tab siehst du den Wert direkt. Knüppel loslassen und auf den Yaw-Balken schauen:
- Steht er bei 1500 mit Schwankungen von ein, zwei Mikrosekunden, ist die Knüppelmitte in Ordnung.
- Steht er dauerhaft daneben, liegt es fast immer am Sender. Trimm und Subtrim des Yaw-Kanals gehören auf null, danach die Knüppelkalibrierung im Sender wiederholen.
- Springt er unruhig, ist das Potentiometer oder der Hall-Sensor des Knüppels verschlissen oder verschmutzt.
Für den letzten Fall hat Betaflight eine tote Zone. yaw_deadband
(Standard 0, bis 100) lässt Eingaben in dieser Breite um die Mitte
unberücksichtigt, deadband (Standard 0, bis 32) macht dasselbe für
Roll und Pitch. Werte von 3 bis 5 fangen ein leichtes Zittern ab. Mehr
kostet Feingefühl, weil kleine Korrekturen dann verschluckt werden.
Eine verstellte Trimmung gehört trotzdem am Sender korrigiert, die
tote Zone überdeckt sie nur.
Wie Rates und Center Sensitivity zusammenhängen, steht im Ratgeber Betaflight Rates und Expo.
Ursache 3: die Mechanik
Die Drehung um die Hochachse entsteht bei einem Quad allein aus dem Drehmoment-Unterschied zwischen den beiden Motorpaaren. Zwei Motoren drehen links herum, zwei rechts herum. Dreht ein Paar etwas schneller, dreht sich der Rahmen. Diese Steuerung ist schwach im Vergleich zu Roll und Pitch, und genau deshalb reagiert sie empfindlich auf mechanische Unterschiede.
Schief stehende Motoren. Nach einem Crash ist ein Arm leicht verdreht oder ein Motor sitzt schief. Sein Schub zeigt dann nicht mehr exakt nach oben, eine seitliche Komponente dreht den Quad.
Beschädigte oder ungleiche Propeller. Eine angeschlagene Kante, eine verbogene Spitze oder ein Propeller mit anderer Steigung erzeugt auf einem Motor anderen Luftwiderstand. Das verschiebt das Drehmoment-Gleichgewicht.
Raue Motorlager. Ein Lager mit mehr Reibung braucht mehr Strom für dieselbe Drehzahl und verändert das Drehmoment am Rahmen.
Im ruhigen Schwebeflug gleicht der I-Anteil solche Unterschiede meist aus. Sichtbar werden sie beim schnellen Gasgeben: Der Quad dreht kurz weg, immer in dieselbe Richtung. Die Prüfung ist einfach: Arme auf Verzug ansehen, Motoren von der Seite anpeilen, jeden Motor ohne Propeller von Hand drehen und auf Rauheit achten, Propeller tauschen. Welche Propeller zusammenpassen, steht im Ratgeber FPV-Propeller. Eine vertauschte Drehrichtung zeigt sich übrigens anders: Der Quad dreht beim Abheben schlagartig durch oder überschlägt sich. Dazu mehr unter Betaflight Motor Drehrichtung.
Ursache 4: zu wenig I auf Yaw
Der I-Anteil sammelt dauerhafte Abweichungen und baut eine Gegenkraft auf. Auf der Yaw-Achse ist er der Teil des Reglers, der ein leichtes Ungleichgewicht der Mechanik ausgleicht. Ist er stark abgesenkt, etwa durch ein fremdes Tuning, kann eine kleine Unwucht als Drift durchkommen.
Das ist die seltenste der vier Ursachen und sollte erst geprüft werden, wenn Nullpunkt, Knüppelmitte und Mechanik stimmen. Wie die Yaw-Achse abgestimmt wird, steht im Ratgeber Betaflight PID einstellen.
Abgrenzung: Yaw Spin und seitliches Driften
Yaw Spin ist etwas anderes als Drift. Nach einem harten Aufprall
kann das Gyro an seine Messgrenze stoßen, der Regler verliert die
Orientierung, und der Quad dreht sich schlagartig immer schneller.
Betaflight hat dafür die Funktion yaw_spin_recovery (ab Werk AUTO)
mit einer Auslöseschwelle von 1950 Grad pro Sekunde im Standard. Sie
greift bei schnellem Durchdrehen und hat mit langsamer Drift nichts zu
tun.
Seitliches Wegdriften im Angle-Modus betrifft Roll und Pitch. Der Quad kippt leicht und rutscht zur Seite. Ursache ist meist ein schlecht kalibrierter Beschleunigungssensor, die Lösung steht im Ratgeber Betaflight Angle Mode.
Kreisen um einen Punkt in GPS-Modi hat wieder eine andere Ursache, meist den Kompass oder dessen Einbaulage. Das betrifft Funktionen wie Betaflight Position Hold.
Die Reihenfolge für die Fehlersuche
- Setup-Tab: Quad ruhig hinstellen, Akku einstecken, zwei Sekunden warten. Dreht sich das 3D-Modell trotzdem, liegt es am Gyro. Neu kalibrieren.
- Receiver-Tab: Knüppel loslassen, Yaw-Wert ablesen. Weicht er von 1500 ab, am Sender Trimmung, Subtrim und Kalibrierung prüfen.
- Testflug: Schweben und langsam drehen lassen. Bleibt die Drift,
gyro_cal_on_first_arm = ONsetzen und erneut testen. - Mechanik: Propeller tauschen, Motoren und Arme prüfen, Lager von Hand drehen. Besonders nach einem Crash.
- Tuning: Erst jetzt den I-Anteil auf Yaw ansehen.
Eine Änderung pro Durchgang, dann ein Flug. Nur so lässt sich sagen, was gewirkt hat.
Fazit: kleine Fehler, große Wirkung
Yaw Drift entsteht, weil Betaflight auf der Hochachse nur die Drehrate kennt. Jeder kleine Versatz, sei es im Gyro, am Knüppel oder in der Mechanik, wird zu einem dauerhaften Drehen, und schon ein Grad pro Sekunde reicht für eine volle Umdrehung in sechs Minuten.
In den meisten Fällen ist die Lösung schnell gefunden: Quad beim Einstecken ruhig stehen lassen, Yaw-Kanal im Receiver-Tab auf 1500 prüfen, Trimmung am Sender auf null. Bleibt die Drift danach, lohnt der Blick auf Propeller, Motoren und Arme.
Häufige Fragen
Warum dreht sich mein Quad ohne Eingabe um die Hochachse?
Betaflight regelt auf der Yaw-Achse die Drehrate und kennt keine Himmelsrichtung, die es halten könnte. Meldet das Gyro einen kleinen Versatz oder kommt vom Sender ein Yaw-Wert knapp neben der Mitte, regelt der Quad dauerhaft auf eine kleine Drehrate. Die häufigsten Ursachen sind ein verschobener Gyro-Nullpunkt, eine verstellte Knüppelmitte und mechanische Schäden.
Hilft der Beschleunigungssensor gegen Yaw Drift?
Nein. Der Beschleunigungssensor misst die Neigung gegenüber der Schwerkraft und korrigiert damit Roll und Pitch im Angle-Modus. Eine Drehung um die senkrechte Achse ändert an der Schwerkraftrichtung nichts, deshalb kann er sie nicht erkennen. Eine Richtungsreferenz liefert nur ein Magnetometer, und das nutzt Betaflight für GPS-Funktionen.
Wie kalibriere ich das Gyro in Betaflight neu?
Das Gyro kalibriert sich bei jedem Einschalten automatisch, 1,25 Sekunden lang. Der Quad muss dabei ruhig auf einer festen Unterlage stehen. Zusätzlich gibt es die Knüppelkombination Gas unten, Yaw links, Pitch unten und Roll mittig im disarmierten Zustand, oder du stellst gyro_cal_on_first_arm auf ON, dann kalibriert Betaflight beim ersten Armen erneut.
Welchen Wert sollte der Yaw-Kanal im Receiver-Tab zeigen?
Mit losgelassenem Knüppel 1500, das ist der Mittelwert, von dem Betaflight ausgeht. Kleine Schwankungen um wenige Mikrosekunden sind normal. Steht der Wert dauerhaft daneben, etwa bei 1508, liegt es an Trimmung, Subtrim oder Knüppelkalibrierung im Sender. Korrigiert wird das deshalb am Sender selbst.
Was bringt yaw_deadband?
Es legt eine tote Zone um die Knüppelmitte, in der Betaflight Yaw-Eingaben ignoriert. Der Standard ist 0, möglich sind Werte bis 100. Ein kleiner Wert von 3 bis 5 fängt ein leicht zitterndes oder nicht exakt zentrierendes Potentiometer ab. Eine größere tote Zone kostet dagegen Feingefühl bei kleinen Korrekturen.
Was ist der Unterschied zwischen Yaw Drift und Yaw Spin?
Yaw Drift ist ein langsames, gleichmäßiges Drehen, meist wenige Grad pro Sekunde. Yaw Spin ist ein plötzliches, sehr schnelles Durchdrehen, oft nach einem harten Aufprall, wenn das Gyro an seine Messgrenze stößt. Gegen Yaw Spin gibt es in Betaflight die Funktion yaw_spin_recovery, die ab Werk auf AUTO steht.
Kann ein verbogener Motor Yaw Drift verursachen?
Er kann das Drehmoment-Gleichgewicht stören, das die Hochachse steuert. Ein schief stehender Motor erzeugt eine seitliche Schubkomponente, und die dreht den Quad. Im ruhigen Schwebeflug gleicht der I-Anteil das meist aus, sichtbar wird es beim schnellen Gasgeben als kurzes Wegdrehen in immer dieselbe Richtung.