ExpressLRS wird meist mit FPV-Quads verbunden, wo ein Flight Controller alle Kanäle über zwei Leitungen bekommt. Sobald kein solcher Controller im Modell sitzt, ändert sich die Lage: Ein Segelflugmodell, ein RC-Auto oder ein Boot braucht für jedes Servo ein eigenes Signal. Genau dafür gibt es ELRS-Empfänger mit PWM-Ausgängen.
Das Wichtigste in Kürze
- Jeder Kanal bekommt einen eigenen Stift, Servos und Regler hängen direkt am Empfänger.
- Vier bis acht Ausgänge je nach Modell, etwa ER4, ER6 und ER8 von RadioMaster.
- Konfiguriert wird über die WebUI, der Empfänger spannt dafür ein eigenes WLAN auf.
- Failsafe wird je Kanal gesetzt, Motor auf Leerlauf, Ruder auf eine leichte Kurve.
- CRSF bleibt möglich: Einzelne Ausgänge lassen sich auf ein serielles Protokoll umstellen.
Der Unterschied zwischen PWM und CRSF
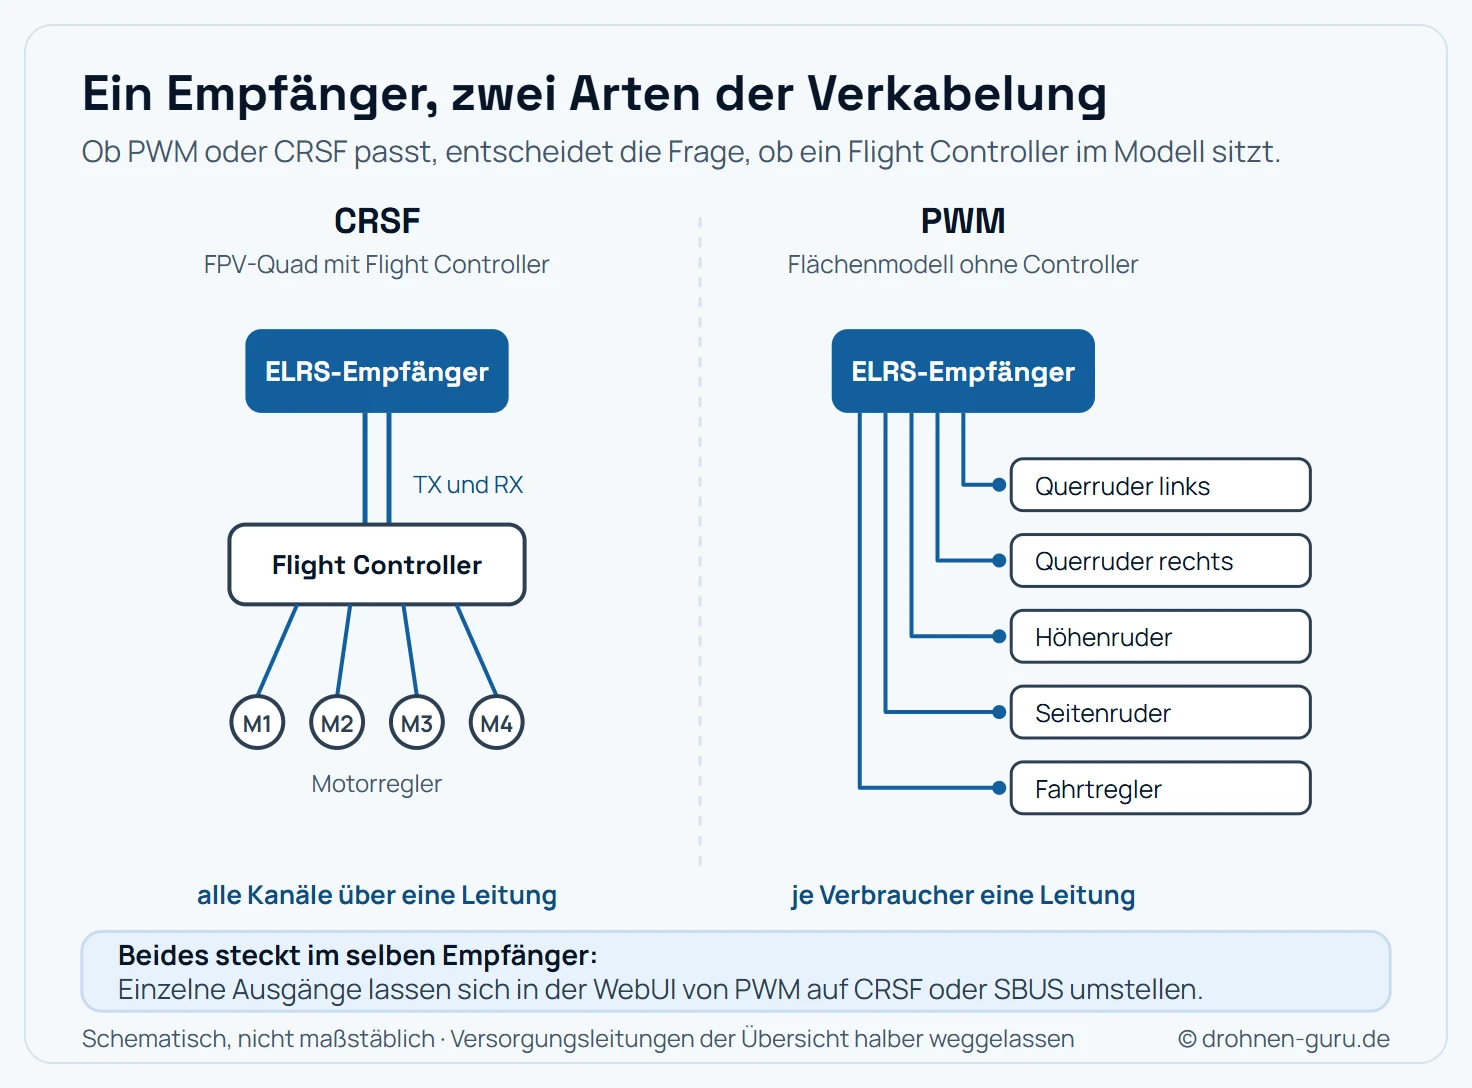
CRSF bündelt alle Kanäle auf einer Leitung. PWM gibt jedem Verbraucher sein eigenes Signal.
CRSF ist ein serielles Protokoll. Der Empfänger schickt sämtliche Kanäle als Datenstrom über eine einzige Leitung an den Flight Controller, der sie auswertet und daraus die Ansteuerung der Motoren berechnet. Zwei Signaladern genügen, dazu kommt die Stromversorgung. Der Rückweg für die Telemetrie läuft über dieselbe Verbindung.
PWM ist das ältere und einfachere Verfahren. Jeder Ausgang liefert ein Pulssignal, dessen Länge die Position bestimmt: rund 1,0 Millisekunden für einen Endausschlag, 1,5 für die Mitte und 2,0 für den anderen Endausschlag. Ein Servo versteht dieses Signal direkt, ohne etwas dazwischen.
Der Preis dafür ist Verkabelung. Sechs Servos bedeuten sechs dreiadrige Leitungen vom Empfänger weg. Der Gewinn ist Einfachheit: kein Flight Controller, keine Firmware auf dem Modell, keine Konfiguration von Motormischern.
Wann die PWM-Variante die richtige ist
Drei Fälle sprechen klar dafür.
Flächenmodelle ohne Stabilisierung. Ein Segler oder ein Motormodell mit vier Rudern kommt ohne jede Elektronik zwischen Empfänger und Servo aus. Wer trotzdem eine Kreiselstabilisierung will, braucht ein passendes Modul und landet wieder bei seriellen Protokollen.
Autos und Boote. Dort sitzen typischerweise zwei bis drei Verbraucher, Lenkservo, Fahrtregler und gelegentlich eine Funktion mehr. Ein ER4 mit vier Ausgängen deckt das vollständig ab.
Modelle mit Sonderfunktionen. Fahrwerk, Klappen, Beleuchtung, Anhängerkupplung: alles, was ein eigenes Servo bewegt und keinen Flight Controller braucht.
Gegen PWM spricht der klassische FPV-Quad. Dort ist der Flight Controller ohnehin vorhanden, und CRSF spart Kabel, liefert Telemetrie und arbeitet mit höherer Wiederholrate.
Die Konfiguration über die WebUI
ExpressLRS-Empfänger bringen einen kleinen Webserver mit, und der ist der Schlüssel zur Konfiguration.
- In den WLAN-Modus versetzen. Je nach Modell durch mehrfaches Aus- und Einschalten in kurzem Abstand oder über das Lua-Skript am Sender. Der Empfänger meldet den Zustand über sein Blinkmuster.
- Mit dem Netzwerk verbinden. Es heißt ExpressLRS RX, das Passwort lautet expresslrs. Handy oder Notebook genügen.
- Die Oberfläche öffnen. Meist erscheint sie von selbst, andernfalls hilft die im Handbuch genannte Adresse im Browser.
- Im Reiter Model arbeiten. Dort stehen die Zuordnung der Sendekanäle zu den Ausgängen, die Art des Ausgangs, die Frequenz und die Failsafe-Werte.
Die Voreinstellung ist geradlinig: Kanal 1 geht auf Ausgang 1, Kanal 2 auf Ausgang 2 und so weiter. Anpassen musst du erst, wenn ein Kanal mehrere Ausgänge bedienen soll oder die Reihenfolge im Modell anders liegt.
Kanäle zusammenlegen und spiegeln
Der häufigste Eingriff betrifft Flächenmodelle mit zwei Querruderservos. Sie sitzen spiegelbildlich in den Flächen, sollen sich also gegenläufig bewegen.
In der WebUI legst du dafür denselben Sendekanal auf zwei Ausgänge und kehrst bei einem davon die Laufrichtung um. Das ersetzt den früher üblichen Weg über ein Y-Kabel plus Servoumkehr am Sender und lässt sich jederzeit ändern.
Sinnvoll ist außerdem ein Blick auf die Auflösung. Die Hauptkanäle 1 bis 4 übertragen mit voller Auflösung, die AUX-Kanäle sind je nach Einstellung gröber gerastert. Für ein Ruder gehört deshalb ein Hauptkanal, für einen Schalter genügt ein AUX-Kanal.
Der Failsafe je Kanal
Beim Quad ist der Failsafe eine einzelne Entscheidung, meist Motorabschaltung oder GPS-Rückkehr. Beim PWM-Empfänger stellst du ihn für jeden Ausgang getrennt ein, und das ist eine echte Chance.
Sinnvoll ist meist diese Kombination:
| Verbraucher | Failsafe-Verhalten |
|---|---|
| Motor bzw. Fahrtregler | feste Position auf Leerlauf |
| Querruder | leichte Kurvenlage |
| Höhenruder | leicht steigend bis neutral |
| Seitenruder | neutral oder passend zur Kurve |
| Sonderfunktionen | letzte Position halten |
Der Gedanke dahinter: Ein Flächenmodell, das bei Signalverlust den Motor abstellt und eine flache Kurve fliegt, kreist zu Boden und bleibt in der Nähe. Eines mit neutralen Rudern fliegt geradeaus weiter und ist im Zweifel unauffindbar.
Bei Autos und Booten ist die Sache einfacher: Motor auf Leerlauf oder Bremse, Lenkung auf Mitte.
Die Stromversorgung der Servos
Beim Quad übernimmt der Flight Controller die Versorgung des Empfängers, und die Motoren hängen ohnehin am Akku. Beim PWM-Aufbau liegt diese Aufgabe woanders, und das wird gern übersehen.
Die Servos ziehen ihren Strom über dieselben Stecker, über die sie ihr Signal bekommen. Dieser Strom fließt durch die Platine des Empfängers. Ein einzelnes Standardservo zieht im Betrieb 200 bis 800 Milliampere, unter Last kurzzeitig mehr. Bei fünf Servos summiert sich das schnell auf mehrere Ampere.
Woher dieser Strom kommt, hängt vom Aufbau ab:
Beim Flächenmodell mit Brushless-Antrieb liefert das BEC im Fahrtregler die Spannung, meist 5 oder 6 Volt. Der Regler gibt an, wie viel Strom sein BEC dauerhaft liefert, typisch 2 bis 5 Ampere. Diese Zahl ist die Obergrenze für alle Servos zusammen.
Bei größeren Modellen übernimmt ein separates BEC oder ein eigener Empfängerakku. Das entlastet den Fahrtregler und verhindert, dass ein Spannungseinbruch beim Beschleunigen den Empfänger zurücksetzt.
Zwei Fehlerbilder deuten auf ein zu schwaches BEC hin: Der Empfänger startet mitten im Flug neu, erkennbar am kurzen Aussetzer aller Ruder. Oder die Servos zittern, sobald mehrere gleichzeitig arbeiten. In beiden Fällen hilft ein stärkeres BEC, kein anderer Empfänger.
Achte außerdem auf die zulässige Servospannung. Viele moderne Servos vertragen 6 oder 7,4 Volt und werden damit schneller und kräftiger, ältere Modelle sind auf 4,8 bis 6 Volt beschränkt. Die Spannung stellst du am BEC ein, der Empfänger reicht sie nur durch.
Telemetrie ohne Flight Controller
Ein Punkt, der bei diesen Empfängern gern übersehen wird: Sie liefern Telemetrie zurück an den Sender, ganz ohne weitere Elektronik. Die aktuellen Modelle melden ihre eigene Versorgungsspannung, viele zusätzlich die Spannung des Flugakkus über einen eigenen Messeingang.
Damit bekommst du die Akkuwarnung direkt auf den Sender, was bei Flächenmodellen ohne jedes OSD der einzige verlässliche Weg ist. Die Signalqualität überträgt ExpressLRS ohnehin, sodass du auch ohne Zusatzhardware siehst, wie stabil die Verbindung steht. Wie du die Firmware auf Sender und Empfänger aktuell hältst, steht im Ratgeber zum ELRS Firmware-Update.
Fazit: das passende Werkzeug für Modelle ohne Controller
ELRS PWM-Empfänger schließen die Lücke zwischen der modernen Funkstrecke und klassischen Modellen. Du bekommst die Reichweite und die niedrige Latenz von ExpressLRS und behältst gleichzeitig die Einfachheit, Servos direkt anzustecken.
Die Einrichtung dauert eine Viertelstunde und läuft komplett im Browser. Investiere den größten Teil davon in die Failsafe-Werte, weil sie über den Ausgang eines Signalverlusts entscheiden. Für einen FPV-Quad mit Flight Controller bleibt dagegen CRSF die bessere Wahl, und die meisten PWM-Empfänger können auf Wunsch auch das ausgeben.
Häufige Fragen
Was ist ein ELRS-Empfänger mit PWM-Ausgängen?
Ein ExpressLRS-Empfänger, der jeden Kanal als eigenes Servosignal auf einem eigenen Stift ausgibt. Damit lassen sich Servos und Fahrtregler direkt anschließen, ohne dass ein Flight Controller dazwischen sitzt. Typische Vertreter sind die RadioMaster-Modelle ER4, ER6 und ER8 mit vier, sechs beziehungsweise acht Ausgängen.
Wann brauche ich PWM statt CRSF?
Immer dann, wenn kein Gerät dazwischensitzt, das ein serielles Signal auswerten kann. Bei einem Flächenmodell ohne Stabilisierung, einem RC-Auto oder einem Boot hängen die Servos direkt am Empfänger und brauchen jeweils ihr eigenes Signal. Ein FPV-Quad mit Flight Controller nutzt dagegen CRSF, weil der Controller alle Kanäle über zwei Leitungen bekommt.
Wie konfiguriere ich einen ELRS PWM-Empfänger?
Über die eingebaute WebUI. Der Empfänger wird in den WLAN-Modus versetzt, meldet sich dann als Netzwerk mit dem Namen ExpressLRS RX und dem Passwort expresslrs. Nach der Verbindung öffnest du die Oberfläche im Browser und findest unter dem Reiter Model die Zuordnung der Kanäle, die Ausgangsart und die Failsafe-Werte.
Kann ein PWM-Empfänger auch CRSF ausgeben?
Ja, die meisten können beides. In der WebUI lässt sich für einzelne Ausgänge statt PWM ein serielles Protokoll wie CRSF oder SBUS wählen. Damit lässt sich derselbe Empfänger in einem Flächenmodell mit Servos und später in einem Modell mit Flight Controller einsetzen.
Wie stelle ich den Failsafe bei PWM-Ausgängen ein?
Für jeden Kanal einzeln in der WebUI. Üblich sind drei Varianten: eine feste Position anfahren, die letzte gültige Position halten oder das Signal ganz abschalten. Beim Motor gehört der Wert auf Leerlauf, bei den Rudern eines Flächenmodells auf eine leichte Kurve, damit das Modell kreist statt geradeaus wegzufliegen.
Welche PWM-Frequenz brauchen meine Servos?
Analoge Standardservos arbeiten mit 50 Hertz, das ist auch die Voreinstellung. Digitale Servos vertragen deutlich mehr und reagieren bei höheren Frequenzen spürbar direkter. Der zulässige Wert steht im Datenblatt des Servos; eine zu hohe Frequenz kann analoge Servos überhitzen.
Kann ich einen Kanal auf mehrere Ausgänge legen?
Ja, das ist in der WebUI vorgesehen und bei Flächenmodellen mit zwei Querruderservos der Normalfall. Ein Sendekanal wird dabei zwei Ausgängen zugewiesen, bei gegenläufigen Rudern zusätzlich mit umgekehrter Laufrichtung für einen der beiden.
Liefert ein PWM-Empfänger Telemetrie?
Die aktuellen Modelle ja. Sie melden mindestens die eigene Versorgungsspannung zurück, viele zusätzlich die Spannung des Flugakkus über einen eigenen Messeingang. Damit hast du die Akkuwarnung am Sender, ohne einen Flight Controller oder ein separates Telemetriemodul zu verbauen.