Beim Tiny Whoop steckt fast die gesamte Elektronik auf einer einzigen Platine von 30 mal 30 Millimetern. Diese Platine entscheidet darüber, welchen Funk du nutzt, wie viel Motorleistung möglich ist und ob dein Aufbau in zwei Jahren noch aktualisierbar ist. Die Produktnamen helfen dabei wenig weiter, weil sie aus Kürzeln bestehen. Dieser Artikel übersetzt die Angaben in Entscheidungen und zeigt, worauf es bei der Auswahl wirklich ankommt.
Das Wichtigste in Kürze
- AIO heißt All-in-One: Flight Controller, 4-in-1-Regler, Empfänger und Videosender auf einer Platine.
- Lochabstand prüfen: 25,5 × 25,5 mm ist das Whoop-Maß, daneben gibt es 26 × 26 mm und 20 × 20 mm.
- Strom: 5 A je Motor für 1S-Whoops, 12 A für 2S und Toothpicks.
- Empfänger: SPI spart Gewicht, seriell lässt sich unabhängig aktualisieren.
- Gewicht: typische Boards liegen bei etwa 5 Gramm, beim HappyModel X12 sind es 5,1 g.
Was auf der Platine sitzt
Ein AIO-Board bündelt vier Baugruppen, die bei größeren Drohnen getrennt sind.
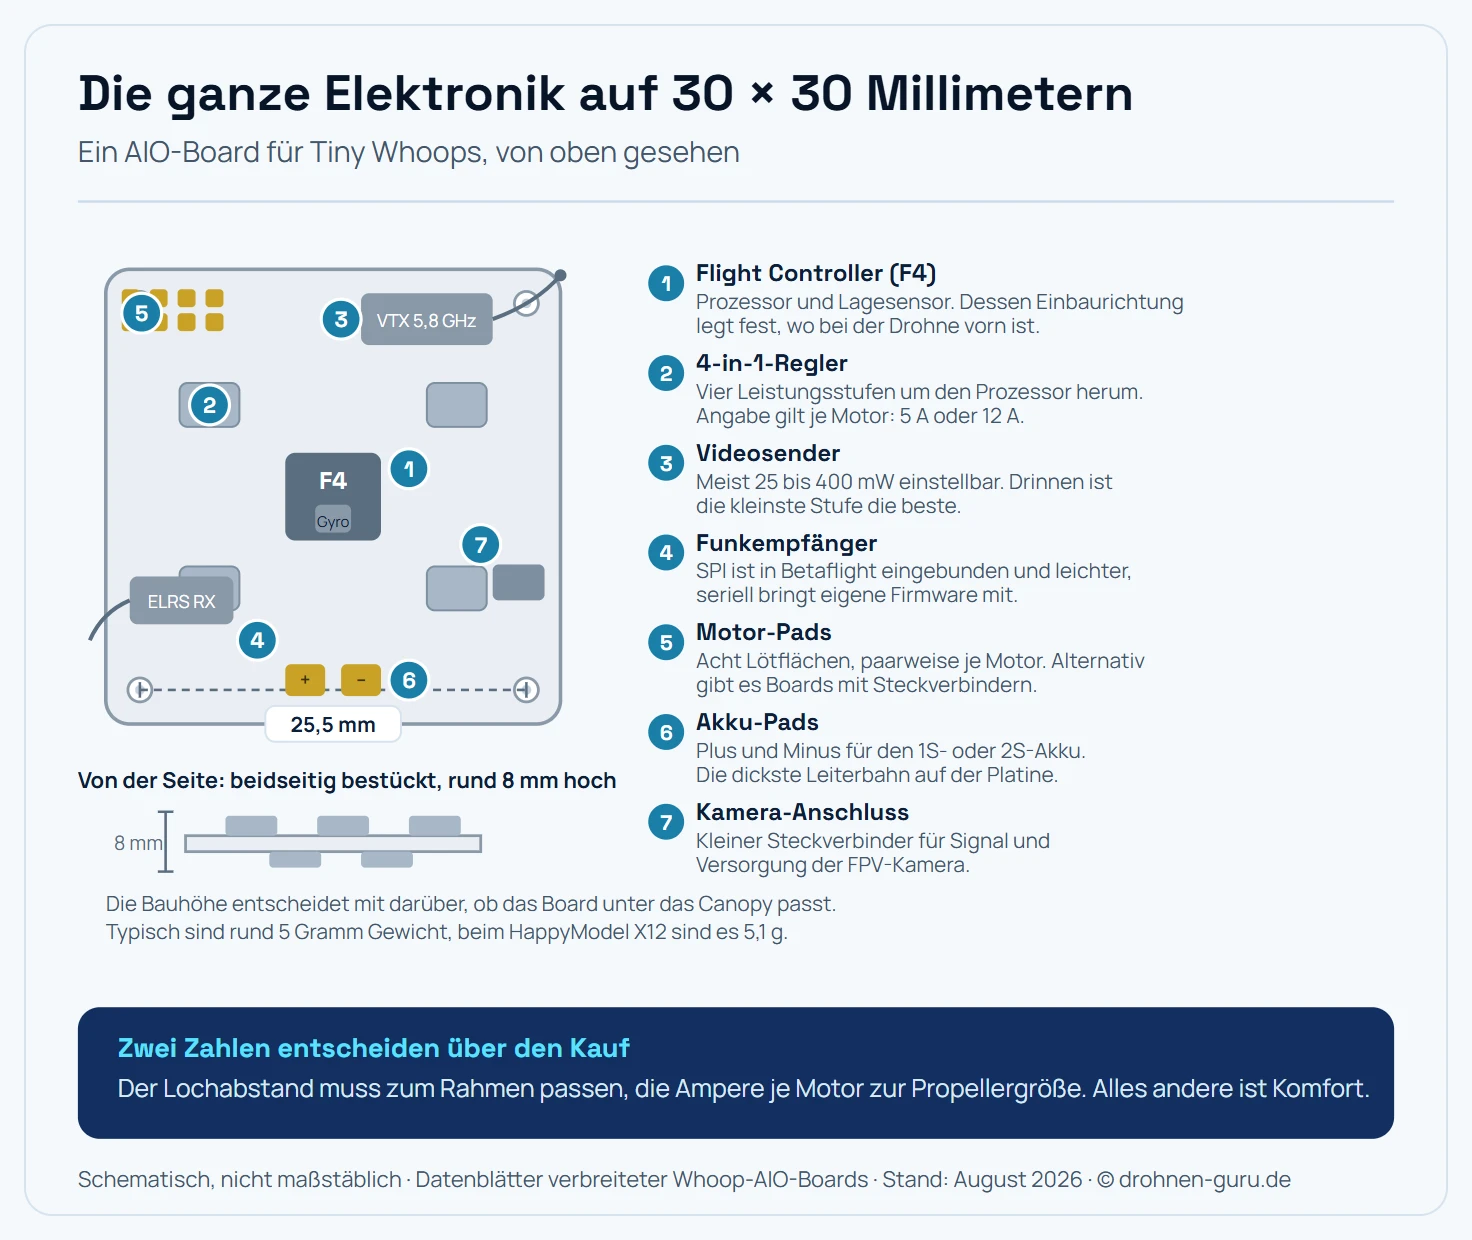
Vier Baugruppen auf 30 mal 30 Millimetern. Lochabstand und Strombelastbarkeit sind die beiden Angaben, die über die Verwendbarkeit entscheiden.
Der Flight Controller mit Prozessor und Lagesensorik ist das Gehirn. Er misst Drehraten und Beschleunigungen und errechnet daraus die Motorbefehle. Bei Whoop-Boards kommt fast durchgängig ein F4-Prozessor zum Einsatz, der für diese Aufgabe reichlich Reserve mitbringt.
Der 4-in-1-Regler steuert alle vier Motoren. Seine Angabe in Ampere gilt je Motor, wobei kurzzeitige Spitzen darüber liegen dürfen. Er ist das Bauteil, das bei Überlastung als Erstes ausfällt.
Der Funkempfänger nimmt die Signale deines Senders auf. Bei aktuellen Boards ist das fast immer ExpressLRS im 2,4-GHz-Band, in zwei technisch verschiedenen Ausführungen.
Der Videosender überträgt das Kamerabild an deine Brille. Seine Leistung ist meist einstellbar, oft von 25 bis 400 Milliwatt.
Die beiden Zahlen, die zuerst passen müssen
Der Lochabstand entscheidet, ob das Board in deinen Rahmen passt. Das Whoop-Maß beträgt 25,5 mal 25,5 Millimeter und ist bei 65er- und 75er-Rahmen der Standard. Daneben existiert ein Maß von 26 mal 26 Millimetern, das einige Hersteller nutzen, sowie das kleinere 20-mal-20-Maß, das eher in Toothpicks und größeren Micros vorkommt. Die Platine selbst misst bei den meisten Boards 30 mal 30 Millimeter bei etwa 8 Millimetern Bauhöhe.
Die Strombelastbarkeit entscheidet, welche Motoren und Propeller du fahren kannst.
| Aufbau | Empfehlung | Grund |
|---|---|---|
| 65 mm, 1S, Standardmotoren | 5 A | geringe Propellerlast |
| 65 mm, 1S, hoch drehende Motoren | 12 A | Motoren ab etwa 30.000 KV ziehen deutlich mehr |
| 75 mm, 1S oder 2S | 12 A | größere Propeller, mehr Schub |
| Toothpick, 2,5 bis 3 Zoll | 12 A | offene Propeller mit großer Fläche |
| Cinewhoop | 20 A und mehr | Zuladung durch Kamera |
Ein überlasteter Regler kündigt sich selten an. Er wird heiß, und irgendwann schaltet ein Kanal im Flug ab. Weil ein Whoop nahe an seinem Schwebeschub arbeitet, endet das unmittelbar am Boden. Im Zweifel ist das größere Board die bessere Wahl, der Gewichtsunterschied liegt bei unter einem Gramm.
SPI oder seriell: die Empfängerfrage
Beide Varianten empfangen dasselbe ExpressLRS-Signal, unterscheiden sich aber grundlegend in der Bauweise.
SPI-Empfänger sind direkt in die Betaflight-Firmware eingebunden. Sie brauchen keinen eigenen Prozessor, wiegen dadurch weniger und kosten weniger. Der HappyModel 1S F4 AIO mit 5-Ampere-Reglern arbeitet so und integriert einen SPI-gesteuerten 2,4-GHz-ExpressLRS-Empfänger.
Der Haken sitzt bei der Aktualisierung. Weil das Funkprotokoll Teil der Flugsoftware ist, hängt eine neue ExpressLRS-Version an einer neuen Betaflight-Version. Wenn dein Sender auf eine neuere Protokollstufe wechselt, kann ein SPI-Board zurückbleiben, bis Betaflight nachzieht.
Serielle Empfänger haben einen eigenen Prozessor mit eigener Firmware. Sie lassen sich unabhängig von Betaflight aktualisieren, über die gewohnte ExpressLRS-Weboberfläche. Das BetaFPV F4 AIO ELRS 1S mit 5 Ampere geht diesen Weg und entkoppelt den ExpressLRS-Code damit von der Flugsoftware. Der Preis dafür ist etwa ein Gramm mehr Gewicht.
Für einen Aufbau, der Jahre halten soll, ist die serielle Variante die zukunftssicherere Wahl. Wie das Aktualisieren abläuft, steht im Artikel zum ELRS-Firmware-Update.
Was die verbreiteten Boards mitbringen
| Board | Regler | Gewicht | Akku | Besonderheit |
|---|---|---|---|---|
| HappyModel X12 AIO | 12 A BLHeli_S | 5,1 g | 1S bis 2S | OpenVTX bis 400 mW, SPI-ELRS oder FrSky |
| HappyModel 1S F4 AIO | 5 A, DShot | rund 4 g | 1S | SPI-ELRS, 5,8-GHz-VTX mit 40 Kanälen |
| BetaFPV F4 AIO ELRS 1S | 5 A | rund 4 g | 1S | serielles ELRS, 8 MB Logger-Speicher |
Das HappyModel X12 misst 30 mal 30 mal 8 Millimeter und ist mit seinen 12-Ampere-Reglern das vielseitigste der drei. Es verträgt 1S und 2S und deckt damit sowohl 65er-Whoops als auch 75er und Toothpicks ab. Als Empfängeroption gibt es neben SPI-ExpressLRS auch FrSky-Varianten.
Das BetaFPV F4 AIO ist interessant, wenn du Flugdaten auswerten willst. Sein Speicher von 8 Megabyte nimmt Betaflight-Logs auf, mit denen sich Vibrationen und Regelverhalten nachvollziehen lassen, was beim Abstimmen hilft. Details dazu im Artikel zum PID-Einstellen in Betaflight.
Motorstecker oder löten
Viele Boards gibt es in zwei Ausführungen. Die Variante mit Steckverbindern erlaubt den Motorwechsel ohne Lötkolben, was beim Whoop häufig vorkommt, weil die winzigen Motoren Verschleißteile sind. Die Variante mit Lötflächen wiegt weniger und hat eine Fehlerquelle weniger, verlangt beim Wechsel aber ruhige Hände und eine feine Lötspitze.
Für den ersten Aufbau spricht viel für Stecker. Wer bereits sicher lötet und jedes Gramm zählt, nimmt die Lötvariante.
Regler-Firmware: BLHeli_S und die Alternativen
Die meisten Boards kommen mit BLHeli_S ab Werk. Sie funktioniert zuverlässig und braucht keine Aufmerksamkeit.
Auf derselben Hardware laufen zwei Alternativen. Bluejay und AM32 arbeiten mit höheren Schaltfrequenzen, was bei den sehr kleinen Whoop-Motoren ein leiseres Laufgeräusch und ein feineres Ansprechen im unteren Gasbereich bringen kann. Gerade beim Schweben im Innenraum, wo du dich ständig im unteren Drittel des Gasknüppels bewegst, ist das spürbar.
Der Wechsel ist ein reiner Software-Vorgang über das Konfigurationsprogramm und lässt sich zurücknehmen. Wie das Aktualisieren allgemein abläuft, zeigt der Artikel zum Betaflight-Firmware-Update.
Die VTX-Leistung richtig einstellen
Boards mit OpenVTX bieten oft Stufen bis 400 Milliwatt. Diese Zahl ist verführerisch und in zwei Richtungen problematisch.
Technisch: Im Innenraum verschlechtert hohe Leistung das Bild. Das Signal reflektiert an Wänden und Decken, die Reflexionen treffen zeitversetzt am Empfänger ein und überlagern das direkte Signal. Bei 25 Milliwatt tritt dieser Effekt kaum auf. Für Wohnungen und Hallen ist die kleinste Stufe die beste.
Rechtlich: In Deutschland gelten für das 5,8-GHz-Band Leistungsgrenzen, die von den hohen Stufen überschritten werden. Was zulässig ist und welche Kanäle dafür infrage kommen, steht im Artikel zu den FPV-Frequenzen in Deutschland.
Eine praktische Gewohnheit: die niedrigste Stufe als Standard einstellen und nur bei Bedarf hochschalten. Das schont zusätzlich den Videosender, der bei hoher Leistung deutlich wärmer wird, und verlängert die Flugzeit messbar.
Welches Board für welchen Aufbau
Erster 65-mm-Whoop mit 1S: ein Board mit 5 Ampere und Motorsteckern. Leicht, günstig, und der Motorwechsel geht ohne Lötkolben.
75-mm-Whoop oder Aufbau mit hoch drehenden Motoren: 12 Ampere. Der Aufpreis ist gering, die Reserve entscheidend.
Aufbau, der Jahre halten soll: serielles ExpressLRS. Die Unabhängigkeit von der Betaflight-Version zahlt sich beim ersten Protokollwechsel aus.
Du willst später auf einen Toothpick umsteigen: 12 Ampere und 25,5-Millimeter-Lochabstand. Damit wandert das Board mit, wie im Vergleich Tiny Whoop und Toothpick beschrieben.
Digitales Video geplant: auf die Stromversorgung achten. Digitale Sender ziehen mehr und drücken am 1S-Akku die Spannung. Details im Artikel zum digitalen Tiny Whoop.
Fazit: zwei Zahlen entscheiden, der Rest ist Komfort
Vor dem Kauf eines AIO-Boards zählen der Lochabstand und die Ampere je Motor. Passt beides, funktioniert der Aufbau. Alles danach ist eine Frage der Bequemlichkeit und der Haltbarkeit: Stecker sparen den Lötkolben, serielles ExpressLRS spart künftigen Ärger beim Aktualisieren, und die kleinste VTX-Stufe liefert im Innenraum das sauberste Bild. Wer den ersten Whoop aufbaut, greift zu einem Board mit 25,5 Millimeter Lochabstand, 12 Ampere Reserve und Motorsteckern und hat damit eine Grundlage, die auch den zweiten Aufbau trägt. Was drumherum gehört, steht im Artikel zum Tiny Whoop.
Häufige Fragen
Was ist ein AIO-Board beim Tiny Whoop?
AIO steht für All-in-One. Auf einer einzigen Platine sitzen der Flight Controller mit Prozessor und Sensorik, ein 4-in-1-Regler für alle vier Motoren, der Funkempfänger und der Videosender. Bei einem Quad, das insgesamt 25 Gramm wiegt, ist diese Bündelung der einzige Weg, alle Funktionen unterzubringen, weil jede zusätzliche Platine Gewicht, Kabel und Steckverbindungen mitbringt.
Welcher Lochabstand passt in einen Tiny Whoop?
Das Whoop-Maß beträgt 25,5 mal 25,5 Millimeter und ist bei 65er- und 75er-Rahmen der Standard. Daneben gibt es das 26-mal-26-Maß bei einigen Herstellern und das kleinere 20-mal-20-Maß, das eher in Toothpicks und größeren Micros vorkommt. Vor dem Kauf gehört ein Blick in die Rahmenbeschreibung, weil ein falscher Lochabstand nur mit Gefrickel zu retten ist.
Reichen 5 Ampere oder brauche ich 12 Ampere?
Für einen klassischen 1S-Whoop mit 65 Millimeter Radstand genügen 5 Ampere je Motor. Sobald größere Propeller, 2S-Akkus oder sehr hoch drehende Motoren ins Spiel kommen, wird es eng, und 12 Ampere sind die sichere Wahl. Ein überlasteter Regler wird heiß und schaltet im Flug ab, was sich als plötzlicher Höhenverlust bemerkbar macht.
Was ist der Unterschied zwischen SPI- und seriellem Empfänger?
Ein SPI-Empfänger ist direkt in die Betaflight-Firmware eingebunden und spart Gewicht und Platz, weil kein eigener Prozessor nötig ist. Sein Nachteil: Aktualisierungen des Funkprotokolls hängen an der Betaflight-Version. Ein serieller Empfänger bringt eigene Firmware mit, lässt sich unabhängig aktualisieren und ist bei ExpressLRS die flexiblere Lösung, kostet dafür etwa ein Gramm mehr.
Kann ich ein Whoop-Board in einen Toothpick einbauen?
Häufig ja, denn viele Toothpick-Rahmen nehmen dasselbe 25,5-Millimeter-Maß auf. Genau daraus ist die Klasse entstanden. Zu prüfen ist die Strombelastbarkeit: Die größeren Propeller eines Toothpicks ziehen mehr Strom, weshalb ein Board mit 5-Ampere-Reglern dort schnell an seine Grenze kommt und 12 Ampere die passende Wahl sind.
Welche Regler-Firmware sollte auf einem Whoop-Board laufen?
BLHeli_S ist die verbreitete Werksfirmware und funktioniert zuverlässig. Alternative Firmwares wie Bluejay oder AM32 laufen auf derselben Hardware und bringen höhere Schaltfrequenzen mit, was bei kleinen Motoren ein leiseres Laufgeräusch und feineres Ansprechverhalten ergeben kann. Der Wechsel ist ein Software-Vorgang und lässt sich rückgängig machen.
Wie viel Sendeleistung braucht der VTX im Whoop?
Für Innenräume genügen 25 Milliwatt, und mehr ist dort sogar hinderlich, weil das Signal von Wänden reflektiert wird und sich selbst stört. Draußen sind 100 bis 200 Milliwatt sinnvoll. Boards mit OpenVTX bieten oft bis 400 Milliwatt, was in Deutschland die zulässigen Grenzen im 5,8-GHz-Band überschreiten kann, wie im Artikel zu den FPV-Frequenzen erklärt.
Was bedeutet der Betaflight-Zielname auf einem AIO-Board?
Der Zielname, im Englischen Target, bezeichnet die Firmware-Variante, die zu genau diesem Board gehört. Er legt fest, welcher Anschluss welche Funktion hat, welcher Sensor verbaut ist und welche Zusatzfunktionen aktiv sind. Beim Aktualisieren von Betaflight muss der richtige Zielname gewählt werden, sonst startet das Board nicht sauber oder erkennt Motoren und Empfänger falsch.