Das Wichtigste in Kürze
- Dynamic Idle hält eine Mindestdrehzahl: Fällt der langsamste Motor darunter, hebt Betaflight den Motorausgang an.
dyn_idle_min_rpmzählt in Hunderten: 30 = 3000 U/min. Standard ist 0, also aus. Bereich 0 bis 200.- Voraussetzung ist Bidirectional DShot (
dshot_bidir = ON) mit passender ESC-Firmware. Ohne Drehzahlrückmeldung bleibt die Funktion still aus.- Startpunkt für 5 Zoll: 30 bis 40 laut Betaflight-Doku, Racer eher 35 bis 40.
- Vor dem Abheben begrenzt
motor_idle(Standard 5,5 Prozent) die Anhebung, danachdyn_idle_max_increasemit bis zu 15 Prozent.
Was Dynamic Idle macht
Ohne Dynamic Idle laufen die Motoren bei null Gas mit einem festen
Prozentwert, dem Leerlauf. Seit Betaflight 2025.12 heißt der Parameter
motor_idle, in älteren Versionen dshot_idle_value. Der Standard
liegt bei 5,5 Prozent des Motorausgangs.
Ein fester Prozentwert ergibt aber keine feste Drehzahl. Stürzt der Quad mit null Gas nach unten, strömt Luft von unten durch die Propeller. Die Last auf den Motoren ändert sich, und je nach Anströmung dreht ein Motor schneller oder langsamer als im Stand. Fällt die Drehzahl weit ab, verliert der Regler den Takt: Es kommt zum Desync, der Motor stottert oder bleibt kurz stehen. Gleichzeitig fehlt dem Regelkreis die Reserve, um den Quad in dieser Phase stabil zu halten.
Dynamic Idle dreht das Prinzip um. Betaflight liest über Bidirectional DShot die tatsächliche Drehzahl jedes Motors und regelt den Motorausgang so, dass der langsamste Motor nie unter die eingestellte Mindestdrehzahl fällt. Der Leerlauf wird damit zu einer Drehzahlvorgabe, die in jeder Fluglage gleich bleibt.
Statischer Leerlauf und Mindestdrehzahl im Vergleich
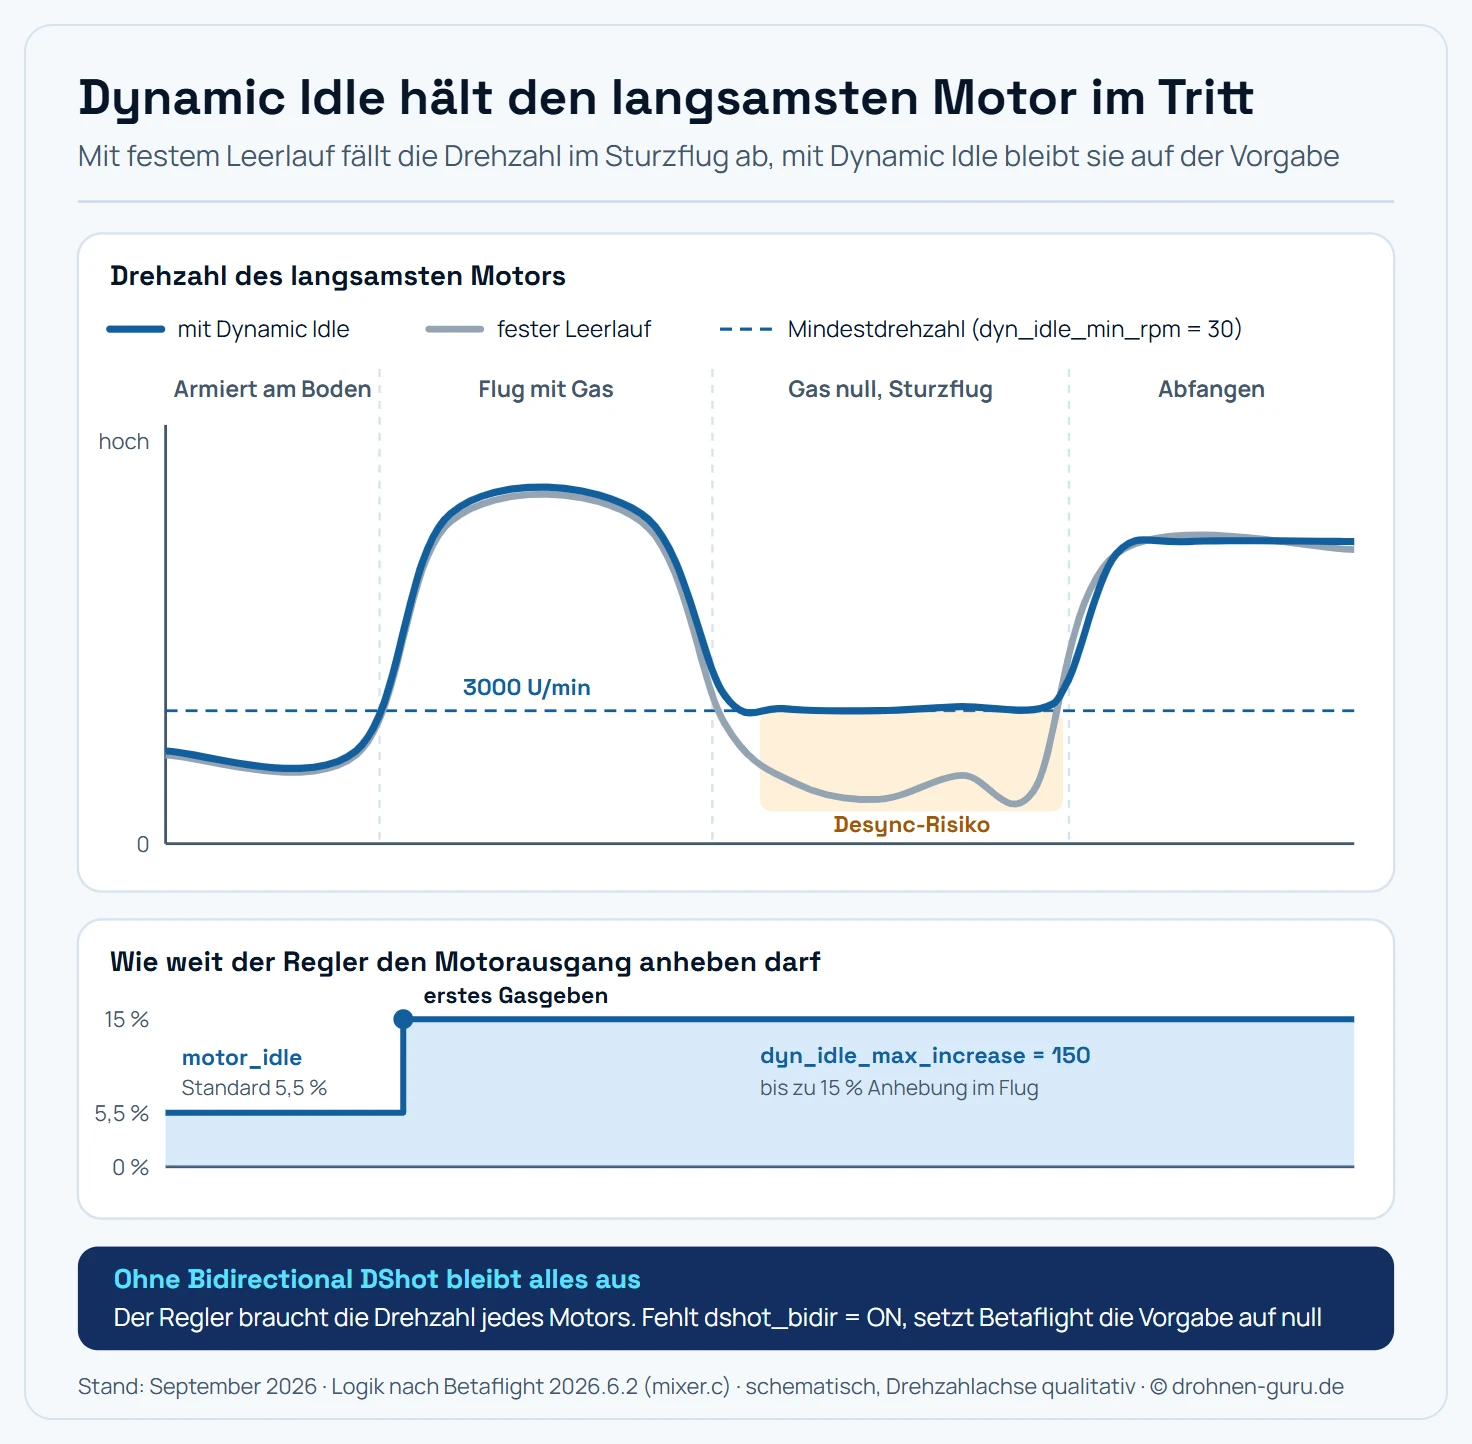
Mit festem Leerlauf schwankt die Drehzahl mit der Anströmung. Dynamic Idle hält den langsamsten Motor auf der eingestellten Mindestdrehzahl.
| Merkmal | Fester Leerlauf (motor_idle) | Dynamic Idle (dyn_idle_min_rpm) |
|---|---|---|
| Stellgröße | Prozent des Motorausgangs | Drehzahl in U/min |
| Standard | 5,5 Prozent | 0 = aus |
| Drehzahl im Sturzflug | schwankt mit der Anströmung | bleibt über der Vorgabe |
| Benötigt Drehzahlrückmeldung | nein | ja, Bidirectional DShot |
| Rolle mit Dynamic Idle | begrenzt die Anhebung vor dem Abheben | aktiver Regler im Flug |
Ist Dynamic Idle aktiv, entfernt Betaflight die feste Untergrenze aus dem Motorausgang. Der Regler darf den Ausgang dann bis auf null senken und hebt ihn genau so weit an, wie nötig ist, um die Mindestdrehzahl zu halten. Zusätzlich hält die Firmware bei Knüppel ganz unten einen kleinen Gasversatz von einem Prozent.
Voraussetzungen
Bidirectional DShot. Der Flight Controller muss die Drehzahl
jedes Motors kennen. Dafür schickt der Regler (ESC) über dieselbe
Leitung, über die er seine Befehle bekommt, die Drehzahl zurück.
Eingeschaltet wird das im Motors-Reiter oder in der CLI mit
set dshot_bidir = ON. Ohne diese Rückmeldung setzt Betaflight die
Mindestdrehzahl intern auf null, Dynamic Idle bleibt also still aus.
Passende ESC-Firmware. Bidirectional DShot braucht Unterstützung im Regler. Bluejay, AM32 und BLHeli_32 bringen sie mit, die ursprüngliche BLHeli_S-Firmware nicht. Wie der Wechsel funktioniert, steht im Ratgeber Betaflight ESC Configurator.
Richtige Polzahl. Aus der elektrischen Frequenz rechnet
Betaflight die mechanische Drehzahl mithilfe von motor_poles aus.
Der Standard 14 passt für die meisten Motoren ab etwa 1404. Viele
kleine Whoop-Motoren haben 12 Pole. Mit falscher Polzahl stimmt die
angezeigte Drehzahl nicht, und Dynamic Idle regelt auf einen anderen
Wert als eingetragen. Die Polzahl steht im Datenblatt des Motors
oder lässt sich an den Magneten der Glocke abzählen.
Kein 3D-Modus. Mit umkehrbarer Drehrichtung arbeitet die Funktion nicht.
Ob alles passt, zeigt der Motors-Reiter: Laufen die Motoren ohne Propeller, erscheinen dort die Drehzahlen und die Fehlerquote der Telemetrie. Stehen dort Werte, ist die Grundlage da.
Den passenden Wert finden
Die Betaflight-Dokumentation nennt für typische 5-Zoll-Quads 30 bis 40, also 3000 bis 4000 U/min. Race-Piloten liegen dort oft bei 3500 bis 4000 U/min. Für andere Größen gibt es keine offizielle Tabelle, die Richtung lässt sich aber ableiten: Kleine, leichte Propeller brauchen eine höhere Drehzahl, um wirksam Schub zu erzeugen, große Propeller kommen mit weniger aus. Laut FPV-Autor Oscar Liang gilt außerdem: Propeller mit höherer Steigung vertragen niedrigere Werte.
| Ausgangslage | Vorgehen |
|---|---|
| 5 Zoll Freestyle | mit 30 starten |
| 5 Zoll Racing | mit 35 bis 40 starten |
| Desync oder Stottern bei null Gas | Wert in Schritten von 5 erhöhen |
| Quad schwebt bei null Gas, sinkt zu langsam | Wert in Schritten von 5 senken |
| möglichst lange Hangtime kopfüber | niedrigsten Wert ohne Desyncs suchen |
Die Tuning-Notes zu Betaflight 4.3 halten fest, dass manche Quads sogar mit 1000 U/min als Minimum sauber fliegen. Für den Einstieg ist das zu knapp, es zeigt aber die Richtung: Dynamic Idle soll die Motoren im Tritt halten und darf den Quad bei null Gas nicht tragen.
Eingetragen wird der Wert im PID-Tuning-Reiter bei den Profileinstellungen oder in der CLI:
set dyn_idle_min_rpm = 30
save
Warum am Boden weniger erlaubt ist
Nach dem Armen steht der Quad am Boden und die Propeller haben kaum Last. Würde der Regler hier mit voller Kraft auf die Mindestdrehzahl zielen, könnte er die Motoren auf dem Tisch oder im Gras stark hochdrehen. Betaflight begrenzt die Anhebung deshalb, bis du zum ersten Mal Gas gibst.
Bis dahin darf der Regler höchstens so weit anheben, wie motor_idle
vorgibt, im Standard also 5,5 Prozent. Erst nach dem ersten
Gasgeben gilt die volle Grenze aus dyn_idle_max_increase. Der
Quellcode kommentiert das ausdrücklich für Whoops: Dort soll zuerst
der feste Leerlauf so eingestellt werden, dass alle Motoren sicher
anlaufen, und erst danach Dynamic Idle dazukommen.
In Versionen bis 4.5 regelte der eigene Parameter
dyn_idle_start_increase diesen Start. Seit 2025.12 übernimmt
motor_idle diese Aufgabe, der alte Parameter existiert nicht mehr.
Die Reglerwerte
Dynamic Idle ist selbst ein kleiner PID-Regler. Er vergleicht die Mindestdrehzahl mit der Drehzahl des langsamsten Motors und rechnet daraus die Anhebung.
| Parameter | Standard | Bereich | Wirkung |
|---|---|---|---|
dyn_idle_min_rpm | 0 | 0–200 | Mindestdrehzahl in 100 U/min, 0 = aus |
dyn_idle_p_gain | 50 | 1–250 | Reaktion auf die aktuelle Abweichung |
dyn_idle_i_gain | 50 | 1–250 | baut die Anhebung bei anhaltender Abweichung auf |
dyn_idle_d_gain | 50 | 0–250 | dämpft schnelle Drehzahlwechsel |
dyn_idle_max_increase | 150 | 10–255 | Obergrenze der Anhebung in Promille, 150 = 15 Prozent |
Der I-Anteil ist bewusst asymmetrisch gebaut: Er steigt schnell, wenn die Drehzahl zu tief fällt, und baut sich nur langsam wieder ab. So reagiert der Regler zügig auf einen Einbruch und nimmt die Anhebung danach sanft zurück.
In der Praxis bleiben P, I und D auf dem Standard. Anlass zur Änderung gibt es nur, wenn eine Blackbox-Aufzeichnung zeigt, dass der Regler pendelt oder zu träge nachführt. Alle fünf Werte gehören zum PID-Profil, jedes Profil trägt also eigene Einstellungen.
Was sich im Flug ändert
Stabilere Sturzflüge. Im Dive mit null Gas bleiben alle Motoren über der Mindestdrehzahl. Der Regelkreis hat Reserve, und der Quad lässt sich auch in dieser Phase präzise korrigieren.
Besseres Abfangen. Weil die Motoren nicht erst aus sehr niedriger Drehzahl hochlaufen müssen, greift das Gas beim Abfangen schneller. Das hilft auch gegen Propwash, das Wackeln beim Durchfliegen der eigenen verwirbelten Luft.
Kräftigeres Bremsen. Bei null Gas und Anströmung von unten können die Motoren aktiv gegenhalten, weil sie sich im geregelten Bereich bewegen.
Weniger Desyncs. Genau dafür wurde die Funktion gebaut: Ein Motor, der nicht unter eine sichere Drehzahl fällt, verliert seltener den Takt.
Der Preis ist ein etwas anderes Gefühl bei null Gas. Je höher die Mindestdrehzahl, desto mehr Schub bleibt übrig. Der Quad sinkt langsamer, und bei Kopfüber-Figuren fehlt ein Stück Hangtime.
Kontrolle in der Blackbox
Mit debug_mode = DYN_IDLE schreibt Betaflight die Arbeit des
Reglers in die Aufzeichnung. Die ersten drei Felder zeigen die
P-, I- und D-Anteile der Anhebung, das vierte die Drehzahl des
langsamsten Motors in Zehntel-Umdrehungen pro Sekunde. Ein Wert von
500 entspricht 50 Umdrehungen pro Sekunde und damit 3000 U/min.
Im Log lässt sich so ablesen, ob der langsamste Motor bei null Gas an der Vorgabe klebt und wie oft der Regler eingreift. Wie du die Aufzeichnung startest und auswertest, steht im Ratgeber Betaflight Blackbox.
Typische Fehler
Bidirectional DShot aus. Der häufigste Fall: Ein Wert ist eingetragen, aber die Drehzahlrückmeldung fehlt. Die Funktion bleibt dann ohne jede Meldung inaktiv.
Falsche Polzahl. Bei Whoop-Motoren mit 12 Polen und dem Standard 14 zeigt Betaflight eine zu niedrige Drehzahl an und hebt stärker an als gedacht.
Wert im falschen Profil gesetzt. Weil die Parameter zum PID-Profil gehören, wirkt ein Wert nur im Profil, in dem er gesetzt wurde. Die Knüppelkombination zum Umschalten zeigt der Ratgeber Betaflight Stick-Befehle.
Zu hoch für kleine Quads. Bei Whoops und Toothpicks führt ein zu hoher Wert schnell dazu, dass der Quad bei null Gas kaum sinkt. Dort lohnt es, von unten zu starten.
Motor-Idle ganz nach unten gedreht. Weil motor_idle vor dem
Abheben die Anhebung begrenzt, laufen bei sehr kleinen Werten nicht
alle Motoren zuverlässig an. Erst den festen Leerlauf sauber
einstellen, dann Dynamic Idle.
Ein Grundprinzip gilt wie beim restlichen Tuning: eine Änderung, dann ein Flug. Die Reihenfolge der übrigen Schritte steht im Ratgeber Betaflight PID einstellen.
Fazit: Mindestdrehzahl für jede Fluglage
Dynamic Idle ersetzt den festen Leerlauf im Flug durch eine Mindestdrehzahl, die in jeder Fluglage gleich bleibt. Das macht Sturzflüge ruhiger, das Abfangen direkter und Desyncs seltener.
Der Weg dorthin hat drei Schritte: Bidirectional DShot einschalten und im Motors-Reiter prüfen, die Polzahl kontrollieren, dann mit 30 für einen 5-Zoll-Quad starten. Wer danach ein schwebendes Gefühl bei null Gas bemerkt, senkt den Wert in Fünferschritten. Wer Stottern hört, hebt ihn an.
Häufige Fragen
Was ist Dynamic Idle in Betaflight?
Ein Regler, der die Drehzahl der Motoren über Bidirectional DShot liest und den Motorausgang anhebt, sobald der langsamste Motor unter eine eingestellte Mindestdrehzahl fällt. Die Motoren halten damit in jeder Fluglage eine feste Mindestdrehzahl. Das hält die Regler bei null Gas im Tritt und verbessert die Kontrolle im Sturzflug.
Was bedeutet der Wert bei dyn_idle_min_rpm?
Er steht für Hunderte Umdrehungen pro Minute. Ein Wert von 30 heißt 3000 U/min, 35 heißt 3500 U/min. Der Standard ist 0, damit ist Dynamic Idle ausgeschaltet. Erlaubt sind Werte von 0 bis 200, also bis 20.000 U/min.
Welchen Wert sollte ich für einen 5-Zoll-Quad nehmen?
Die Betaflight-Dokumentation nennt 30 bis 40 als passenden Startpunkt für typische 5-Zoll-Quads, Race-Piloten liegen oft bei 3500 bis 4000 U/min. Wer möglichst lange kopfüber schweben will, sucht den niedrigsten Wert, bei dem noch keine Desyncs auftreten.
Warum funktioniert Dynamic Idle bei mir nicht?
Meist fehlt die Drehzahlrückmeldung. Dynamic Idle arbeitet nur mit eingeschaltetem Bidirectional DShot (dshot_bidir = ON) und einer ESC-Firmware, die es unterstützt. Fehlt das, bleibt die Funktion still abgeschaltet, auch wenn ein Wert eingetragen ist. Ein Blick in den Motors-Reiter zeigt, ob Drehzahlen angezeigt werden.
Brauche ich bei Dynamic Idle noch motor_idle?
Ja, allerdings in anderer Rolle. Im Flug ersetzt die Mindestdrehzahl den festen Leerlauf. Bis zum ersten Gasgeben nach dem Armen begrenzt motor_idle (Standard 5,5 Prozent) aber, wie stark der Regler die Motoren anheben darf. Bei Whoops sollte motor_idle deshalb so eingestellt sein, dass alle Motoren sicher anlaufen.
Was passiert, wenn der Wert zu hoch ist?
Der Quad wirkt bei null Gas schwebend und sinkt langsamer, weil die Motoren weiter Schub liefern. Kopfüber-Manöver verlieren Hangtime, und das Gasmanagement im unteren Bereich wird schwieriger. Wer das merkt, senkt den Wert in Schritten von 5.
Gilt Dynamic Idle für alle PID-Profile gleich?
Nein. dyn_idle_min_rpm und die Reglerwerte gehören zum PID-Profil. Jedes Profil trägt eigene Werte, was praktisch ist, wenn du etwa ein Profil für Racing und eines für Cinematic-Flüge nutzt. Umgekehrt ist ein Wert, der nur im gerade aktiven Profil gesetzt wurde, in den anderen nicht wirksam.