Ein Cinewhoop, der mit Freestyle-Werten fliegt, liefert Aufnahmen, die im Schnitt nicht bestehen: zu direkte Reaktionen auf jeden Knüppelimpuls, Zittern beim Absinken, ruckelnde Höhenkorrekturen. Die Abstimmung dafür geht in die entgegengesetzte Richtung, und dieser Artikel zeigt, in welchen Punkten.
Das Wichtigste in Kürze
- Das Ziel heißt Ruhe. Jede Einstellung folgt dieser Vorgabe.
- Rates flach halten: 300 bis 500 °/s statt der 800 bis 1.000 °/s eines Freestyle-Quads.
- Expo erhöhen, damit kleine Knüppelwege sehr kleine Reaktionen erzeugen.
- Throttle Boost auf null, er erzeugt genau das sichtbare Ruckeln.
- Filter eher stärker lassen: Reaktionszeit ist hier nachrangig.
Warum die Abstimmung umgekehrt läuft
Betaflight ist historisch fürs Racing entstanden. Die Standardwerte zielen auf minimale Verzögerung zwischen Knüppel und Reaktion. Für einen Cinewhoop ist das die falsche Zielgröße.
Beim Kameraflug zählt, dass die Drohne weich auf Eingaben reagiert, dass sie nach einem Manöver ohne Nachzittern ausläuft und dass sie die Höhe ohne sichtbare Korrekturen hält. Alle drei Punkte kosten Reaktionsschärfe, und genau die wird hier geopfert.
Dazu kommt die Bauform. Die Ducts halten die Luft im Nahbereich der Propeller, statt sie abzuführen. Das erhöht den Standschub, verschiebt aber auch das Vibrationsspektrum und macht die Drohne anfälliger für Prop Wash.
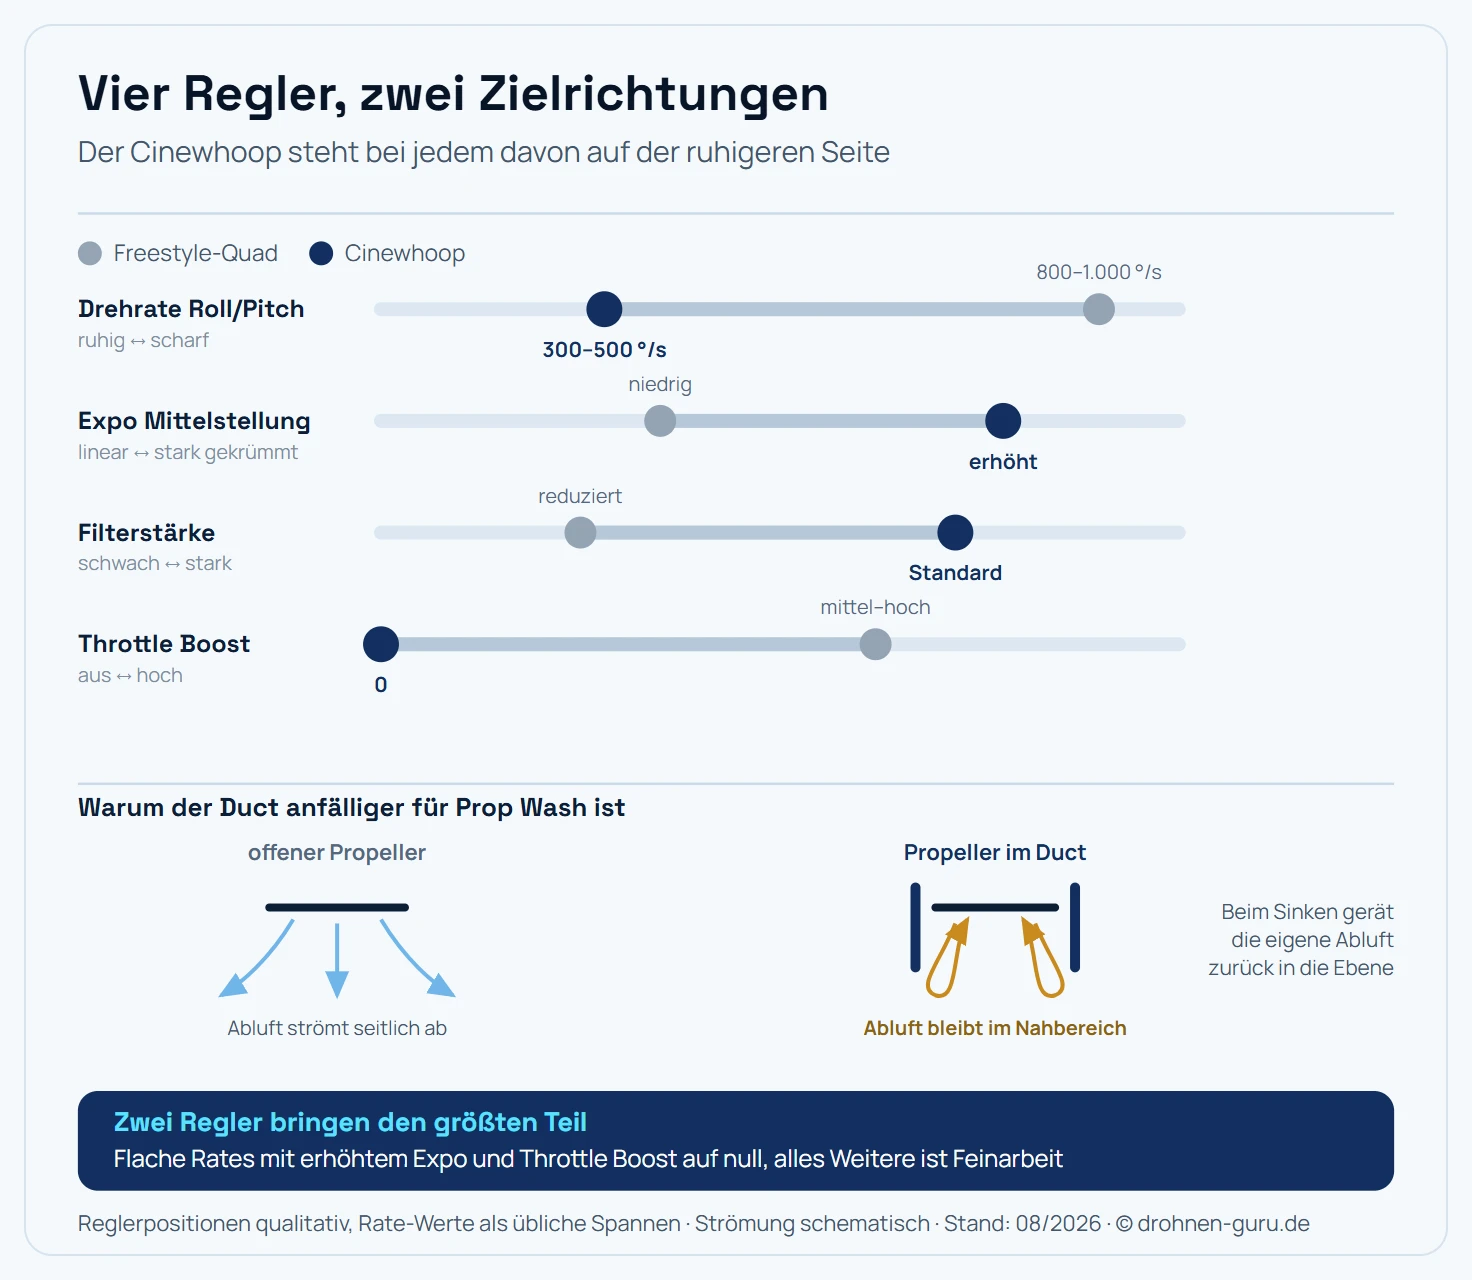
Vier Regler, zwei Zielrichtungen. Der Cinewhoop steht bei jedem davon auf der ruhigeren Seite.
Rates: der wichtigste Hebel
Die Rates bestimmen, wie viel Drehrate ein voller Knüppelausschlag erzeugt, und die Expo-Kurve bestimmt, wie fein die Mittelstellung reagiert. Für Kamerafahrten sind beide Werte entscheidender als jede PID-Feinheit.
| Parameter | Freestyle | Cinewhoop |
|---|---|---|
| max. Drehrate Roll/Pitch | 800 bis 1.000 °/s | 300 bis 500 °/s |
| max. Drehrate Yaw | 500 bis 800 °/s | 150 bis 300 °/s |
| Expo Mittelstellung | niedrig bis mittel | deutlich erhöht |
| Throttle Boost | mittel bis hoch | 0 |
Der Yaw-Wert verdient besondere Aufmerksamkeit. Ein zu schneller Yaw ist die häufigste Ursache für unbrauchbare Schwenks, weil das Bild seitlich wegzieht, sobald der Knüppel auch nur leicht berührt wird. Bei 150 bis 300 Grad pro Sekunde entstehen dagegen Schwenks, die im Schnitt bestehen.
Beim Expo geht es um die Form der Kurve. Eine erhöhte Expo-Kurve lässt die Drohne um die Mittelstellung träge reagieren und behält die volle Drehrate am Anschlag. Damit bleiben Korrekturen möglich, ohne dass jede Handbewegung im Bild landet.
Prop Wash und was dagegen hilft
Prop Wash entsteht, wenn die Propeller in ihre eigene abgehende Luft geraten. Typisch ist das beim schnellen Sinken und am Ende eines Manövers, wenn die Drohne die Bewegung abfängt.
Cinewhoops trifft es stärker, weil der Duct die Luft im Nahbereich hält. Drei Ansätze helfen:
Moderate Sinkgeschwindigkeit. Der wirksamste Weg kostet nichts: langsamer sinken, und beim Absinken leicht vorwärts fliegen, damit die Drohne die eigene Abluft verlässt.
Saubere D-Term-Regelung. Der D-Anteil dämpft die Regelung. Zu wenig lässt die Drohne nachschwingen, zu viel erzeugt Rauschen und heiße Motoren. Die Grundlagen stehen unter Betaflight PID einstellen.
Mechanik prüfen. Ein Großteil des vermeintlichen Abstimmungsbedarfs ist mechanisch: lockere Schrauben, beschädigte Propeller, ein angeschlagener Motor. Vor jeder Software-Änderung lohnt der Handdurchgang.
Filter: hier gilt die Ausnahme
Filter entfernen Rauschen aus dem Gyro-Signal, bevor die Regelung darauf reagiert. Sie kosten dabei Reaktionszeit, weshalb die FPV-Gemeinde sie üblicherweise so weit wie möglich reduziert.
Für Cinewhoops gilt das Gegenteil. Ein paar Millisekunden mehr Verzögerung sind im Kamerabild unsichtbar, ungefiltertes Rauschen dagegen nicht. Die Standardfilter aktueller Betaflight-Versionen sind deshalb ein guter Ausgangspunkt und müssen selten aufgeweicht werden.
Wer eigene Filterwerte setzen will, braucht Blackbox-Daten. Ohne sie lässt sich nicht unterscheiden, woher ein Zittern kommt. Aktuelle Flugcontroller bringen den Speicher mit, der BetaFPV Meteor75 Pro etwa 16 MB.
Weitere Einstellungen, die im Bild landen
Air Mode aktiv. Er hält die Regelung auch bei niedrigem Gas aktiv. Ohne ihn kippt die Drohne beim Gaswegnehmen unkontrolliert, und genau das passiert bei ruhigen Kamerafahrten häufig.
Throttle Limit für Innenräume. Ein Gaslimit von 60 bis 70 Prozent verhindert, dass ein zu kräftiger Impuls die Drohne in engen Räumen gegen die Decke schickt. Praktisches dazu steht unter FPV-Drohne indoor fliegen.
Getrennte Profile. Betaflight erlaubt mehrere Rate-Profile, zwischen denen ein Schalter am Sender wechselt. Sinnvoll sind zwei: eines für Kamerafahrten mit flachen Rates, eines für den Transferflug zum Motiv.
Motor-Idle nicht zu niedrig. Ein zu niedriger Leerlauf lässt die Regelung bei sehr wenig Gas leerlaufen und erzeugt genau dort Unruhe, wo das Bild ruhig sein soll.
Die Reihenfolge beim Abstimmen
- Backup anlegen. Vor jeder Änderung die vorhandene Konfiguration sichern. Wie das geht, steht unter Betaflight Configurator.
- Mechanik prüfen. Schrauben, Propeller, Motorlager.
- Rates anpassen. Der größte sichtbare Effekt bei geringstem Risiko.
- Throttle Boost auf null, Air Mode prüfen.
- Testflug mit Aufnahme. Das Videobild ist hier das Messgerät.
- Erst dann PID und Filter, und nur mit Blackbox-Daten als Grundlage.
Die Schritte 1 bis 5 bringen den größten Teil des Ergebnisses. Punkt 6 ist Feinarbeit, die erst lohnt, wenn alles davor sitzt.
Was die Abstimmung nicht reparieren kann
Drei Ursachen für unruhige Aufnahmen liegen außerhalb von Betaflight:
Fehlende Dämpfung am Kameramodul. Rahmen wie der BetaFPV Pavo20 Pro II bringen Dämpfungselemente zwischen Rahmen und Kameraeinheit mit. Fehlen sie oder sind sie ausgehärtet, hilft keine Einstellung.
Unwucht an Propellern oder Motoren. Ein beschädigtes Blatt erzeugt eine Vibration, die jeder Filter nur teilweise auffängt.
Zu weicher oder gerissener Rahmen. Ein Haarriss im Duct verändert das Schwingungsverhalten. Die Sichtprüfung nach härteren Landungen gehört dazu.
Fazit: erst Rates, dann alles andere
Wer einen Cinewhoop abstimmt, kommt mit zwei Änderungen sehr weit: flache Rates mit erhöhtem Expo und Throttle Boost auf null. Beides ist in wenigen Minuten gesetzt, verändert das Flugverhalten deutlich und lässt sich jederzeit zurücknehmen.
Alles Weitere ist Feinarbeit, die Blackbox-Daten voraussetzt. Wer noch am Anfang steht, findet den Einstieg in die Software unter Betaflight Configurator, die Bauformfrage unter Tinywhoop vs. Cinewhoop.
Häufige Fragen
Warum braucht ein Cinewhoop andere Betaflight-Einstellungen?
Weil das Ziel ein anderes ist. Ein Freestyle-Quad wird auf Reaktionsschärfe abgestimmt, ein Cinewhoop auf ruhige, gleichmäßige Bewegungen. Dazu kommt die Bauweise: Die Ducts erzeugen zusätzliche Luftverwirbelung und der Rahmen ist steifer, was das Vibrationsspektrum verschiebt. Beides landet als Rauschen im Gyro und muss weggefiltert werden, bevor es im Videobild ankommt.
Welche Rates passen für einen Cinewhoop?
Deutlich flachere als beim Freestyle. Übliche Freestyle-Werte erreichen 800 bis 1.000 Grad pro Sekunde maximale Drehrate, für Kamerafahrten sind 300 bis 500 Grad pro Sekunde brauchbar. Ebenso wichtig ist eine erhöhte Expo-Kurve um die Mittelstellung, damit kleine Knüppelbewegungen sehr kleine Reaktionen erzeugen. Genau dort entstehen die weichen Schwenks.
Was ist Prop Wash und warum trifft es Cinewhoops besonders?
Prop Wash ist das Zittern, das entsteht, wenn die Propeller in ihre eigene abgehende Luft geraten, typisch beim schnellen Sinken oder am Ende eines Manövers. Cinewhoops sind anfälliger, weil die Ducts die Luft im Nahbereich halten, statt sie abzuführen. Gegenmittel sind eine sauber abgestimmte D-Term-Regelung und moderate Sinkgeschwindigkeiten.
Sollte ich Filter beim Cinewhoop stärker oder schwächer setzen?
Eher stärker als bei einem Freestyle-Quad. Filter kosten Reaktionszeit, und Reaktionszeit ist bei Kameraflügen weniger wichtig als ein sauberes Bild. Die Standardfilter aktueller Betaflight-Versionen sind für Cinewhoops ein brauchbarer Ausgangspunkt. Wer eigene Werte setzen will, braucht Blackbox-Daten, sonst wird geraten.
Was bringt Throttle Boost bei einem Cinewhoop?
Wenig bis nichts Gutes. Throttle Boost verstärkt schnelle Gasänderungen und ist für Freestyle gedacht, wo direkte Reaktion zählt. Bei einem Cinewhoop erzeugt er genau die abrupten Höhenänderungen, die im Videobild als Ruckeln sichtbar werden. Für Kamerafahrten gehört der Wert niedrig oder auf null.
Wie stelle ich einen Cinewhoop für Innenaufnahmen ein?
Über drei Punkte: sehr flache Rates mit hohem Expo für feine Steuerbewegungen, ein reduziertes Gaslimit, damit die Drohne in engen Räumen nicht durchstartet, und Air Mode aktiv, damit die Regelung auch bei niedrigem Gas arbeitet. Zusätzlich hilft ein separates Flugprofil, zwischen dem sich per Schalter wechseln lässt.
Brauche ich Blackbox-Aufzeichnung für die Abstimmung?
Für die Feinabstimmung ja. Ohne Blackbox-Daten lässt sich nicht unterscheiden, ob ein Zittern von Motorvibration, Prop Wash oder einer zu hohen D-Term-Einstellung kommt. Viele aktuelle Flugcontroller bringen dafür Speicher mit, beim BetaFPV Meteor75 Pro etwa 16 MB. Für den Einstieg reichen die Werksvorgaben mit angepassten Rates.
Kann ich die Einstellungen eines Freestyle-Quads übernehmen?
Die Struktur ja, die Werte nein. Rahmen, Motoren, Propellergröße und Antriebsklasse unterscheiden sich, und alle vier beeinflussen die passende Abstimmung. Sinnvoller ist es, mit der Werksvorgabe des Herstellers zu starten, zuerst nur die Rates anzupassen und alles Weitere schrittweise zu ändern. Ein Backup vor jeder Änderung spart viel Zeit.